Кратко
Разрешение камеры считают от самого мелкого дефекта: на него должно приходиться 3–4 пикселя, а поле зрения делят на размер пикселя на детали. Объектив должен разрешать пиксель сенсора, для измерений берут телецентрический. Подсветку подбирают под поверхность: блестящая требует коаксиального или купольного света, царапины видны при низкоугловом, контур при подсветке сзади. Нейросеть нужна, когда дефекты разнообразны и их трудно описать правилами.
- На самый мелкий дефект закладывают 3–4 пикселя, отсюда считают разрешение камеры.
- Выдержку ограничивает скорость линии: за время кадра деталь не должна сдвинуться больше чем на пиксель.
- Объектив подбирают так, чтобы он разрешал пиксель сенсора; для измерений размеров нужен телецентрический.
- Подсветка решает больше, чем камера: тип освещения подбирают под поверхность и вид дефекта.
- Классические алгоритмы хорошо меряют и считают, нейросеть нужна для дефектов, которые трудно описать правилами.
Камера над конвейером, которая отбраковывает детали без контролёра, кажется задачей для программистов. На деле большинство неудачных проектов машинного зрения ломаются раньше программы: дефект не виден на снимке из-за бликов, пикселей на него приходится слишком мало, а движущаяся деталь размазывается. Поэтому систему собирают в обратном порядке, от дефекта к алгоритму, и в этой статье идём тем же путём.
Из чего состоит система машинного зрения
Любая установка контроля состоит из пяти частей. Камера с сенсором снимает деталь, объектив строит изображение в нужном масштабе, подсветка делает дефект контрастным, компьютер или «умная» камера со встроенным процессором обрабатывает снимок, а исполнительный механизм (сдув воздухом, толкатель, сигнал на контроллер станка) убирает брак. Кроме того, нужен датчик положения или энкодер, который говорит камере, когда деталь в кадре.
Камеры бывают матричные и линейные. Матричная снимает кадр целиком, как фотоаппарат, и подходит для штучных деталей. Линейная снимает одну строку пикселей за раз, а изображение складывается из строк по мере движения ленты, поэтому её ставят на рулонный материал, лист и длинный профиль. Для движущихся деталей берут сенсор с глобальным затвором: все пиксели экспонируются одновременно, и быстрый объект не искажается, как бывает при построчном (rolling) затворе.
Как рассчитать разрешение камеры
Расчёт идёт от самого мелкого дефекта или элемента, который система обязана найти. Компания 1stVision, поставщик камер, приводит формулу в два шага: размер элемента делят на число пикселей, которое должно на него прийтись, и получают размер пикселя на детали; затем поле зрения делят на этот размер.
Сколько пикселей закладывать на элемент? Для поиска края при отличном контрасте хватает двух, но для надёжной работы советуют 3–4 пикселя на край или дефект. Точная цифра зависит от света, оптики и алгоритма, поэтому запас лучше иметь, чем не иметь.
Поле зрения берут больше детали, потому что деталь на конвейере ложится с разбросом. В примере 1stVision деталь 20×20 мм, ищут отверстие диаметром 0,25 мм, поле зрения 40×30 мм и 4 пикселя на отверстие. Размер пикселя на детали получается 0,25 / 4 = 0,0625 мм, а по ширине нужно 40 / 0,0625 = 640 пикселей, то есть хватает камеры VGA 640×480.
Посчитаем пример ближе к цеху: проверяем фланец 100×80 мм после лазерной резки и ищем заусенцы от 0,2 мм.
| Шаг | Формула | Результат |
|---|---|---|
| Поле зрения с запасом на разброс укладки | 100×80 мм + 20% | 120×96 мм |
| Пикселей на мелкий дефект | принимаем | 3 |
| Размер пикселя на детали | 0,2 / 3 | 0,067 мм |
| Пикселей по ширине | 120 / 0,067 | ≈1800 |
| Пикселей по высоте | 96 / 0,067 | ≈1440 |
| Нужная камера | 1800 × 1440 | от 2,6 Мп; ближайший типовой сенсор 2448×2048 (5 Мп) |
Расчёт редакции по методике 1stVision.
Если по расчёту выходит 20–30 мегапикселей, это повод не покупать дорогую камеру, а разбить поле на два-три кадра или поставить несколько камер: так дешевле и проще с объективами.
Выдержка и скорость линии
Пока затвор открыт, деталь на конвейере едет, и изображение смазывается. Смаз меньше одного пикселя на детали обычно не мешает, отсюда предельная выдержка: размер пикселя на детали, делённый на скорость движения.
Для фланца из примера пиксель на детали 0,067 мм. При скорости ленты 0,5 м/с (500 мм/с) выдержка не должна превышать 0,067 / 500 = 0,000134 с, то есть 134 мкс (расчёт редакции). Такая короткая выдержка требует много света, поэтому на быстрых линиях подсветку включают импульсами в момент кадра: многие осветители в импульсном режиме допускают ток выше номинального, и кадр получается ярче.
Интерфейс камеры: GigE, USB3 или CoaXPress
Интерфейс определяет, сколько кадров в секунду камера передаст в компьютер и на каком расстоянии от него её можно поставить. Отраслевые ассоциации A3 (США) и Японская ассоциация промышленной визуализации ведут стандарты GigE Vision, USB3 Vision и CoaXPress, поэтому камеры разных производителей с одним интерфейсом взаимозаменяемы. Поверх транспорта работает стандарт GenICam, общий программный интерфейс Европейской ассоциации машинного зрения (EMVA), который развивают с 2003 года: программа управляет камерами разных марок одинаково.
| Интерфейс | Скорость передачи | Длина кабеля | Где уместен |
|---|---|---|---|
| GigE Vision (1 Гбит) | 110–115 МБ/с | до 100 м по меди | Несколько камер на линии, компьютер в шкафу далеко от камер |
| GigE Vision (10 Гбит) | около 1250 МБ/с | до 100 м | Камеры высокого разрешения на быстрых линиях |
| USB3 Vision | 350–400 МБ/с | 3–5 м пассивным кабелем, дальше с активным или оптическим | Одна-две камеры рядом с компьютером, испытательный стенд |
| CoaXPress | до 12,5 Гбит/с на один кабель, кабели можно объединять | зависит от скорости, обычно десятки метров | Линейные камеры и очень быстрые процессы |
Чтобы понять, хватит ли канала, умножьте размер кадра на частоту. Кадр 5 Мп в 8-битном монохроме весит около 5 МБ, значит гигабитный GigE Vision передаст около 115 / 5 ≈ 23 кадров в секунду, а USB3 Vision около 70–80 (расчёт редакции). Для штучного контроля на конвейере, где проходит 2–5 деталей в секунду, этого с запасом достаточно.
При сравнении камер смотрите не только на мегапиксели. Стандарт EMVA 1288 (действующая версия 4.0 вступила в силу в июне 2021 года) задаёт единый способ измерять и публиковать характеристики сенсоров и камер. Если производитель даёт отчёт по EMVA 1288, камеры разных марок можно сравнить по шуму и чувствительности на равных условиях.
Объектив: разрешение и телецентричность
Хороший сенсор с плохим объективом даёт размытый кадр, и расчёт пикселей теряет смысл. Edmund Optics, производитель оптики, объясняет, как оценить требования: предельное разрешение сенсора равно единице, делённой на удвоенный размер пикселя. Для популярного пикселя 3,45 мкм получается около 145 пар линий на миллиметр, и объектив должен давать такую резкость по всему полю, а не только в центре. Поэтому к камере с мелким пикселем берут объективы, рассчитанные на мегапиксельные сенсоры, а не дешёвые объективы от камер наблюдения.
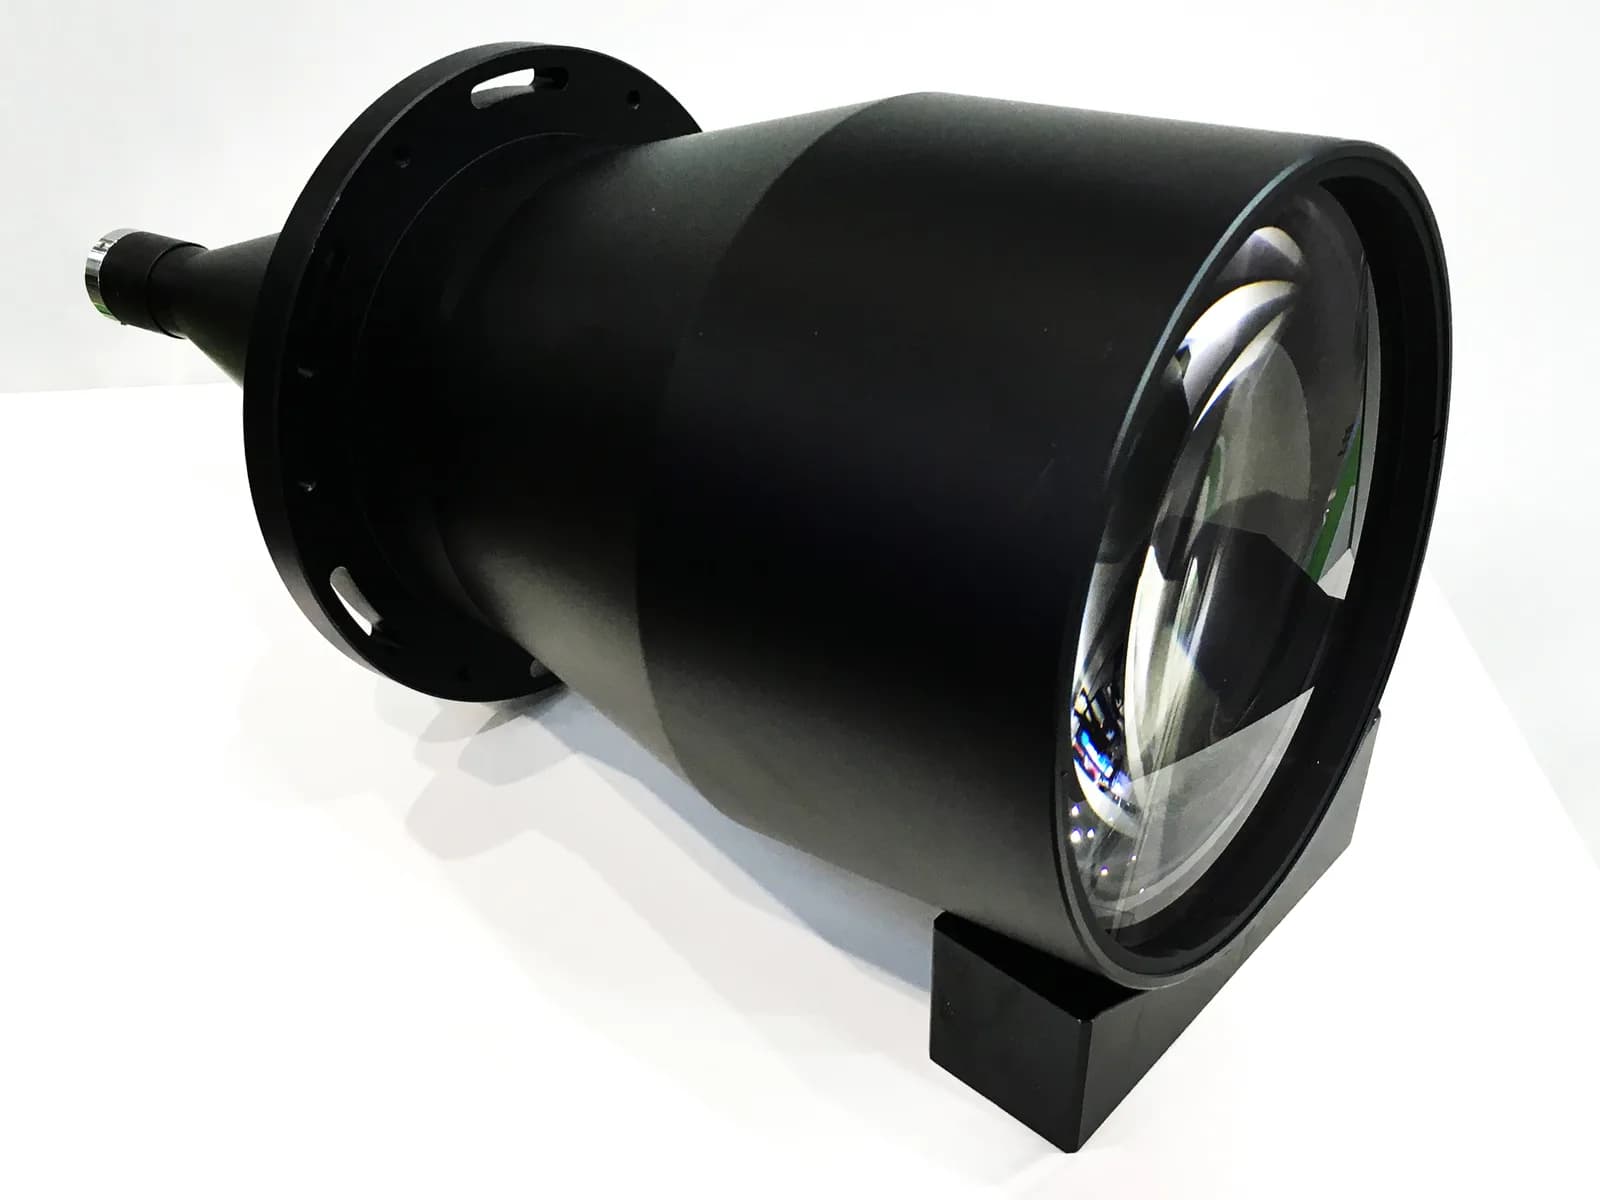
Обычный объектив видит под углом, как глаз: ближний предмет выглядит крупнее дальнего. Если деталь чуть приподнялась на конвейере или у неё есть ступенька, размер на снимке меняется, и измерение врёт. У телецентрического объектива лучи со стороны детали идут параллельно, поэтому масштаб не зависит от расстояния в пределах глубины резкости. Такие объективы ставят везде, где камера меряет: диаметр отверстий, шаг резьбы, контур после резки.
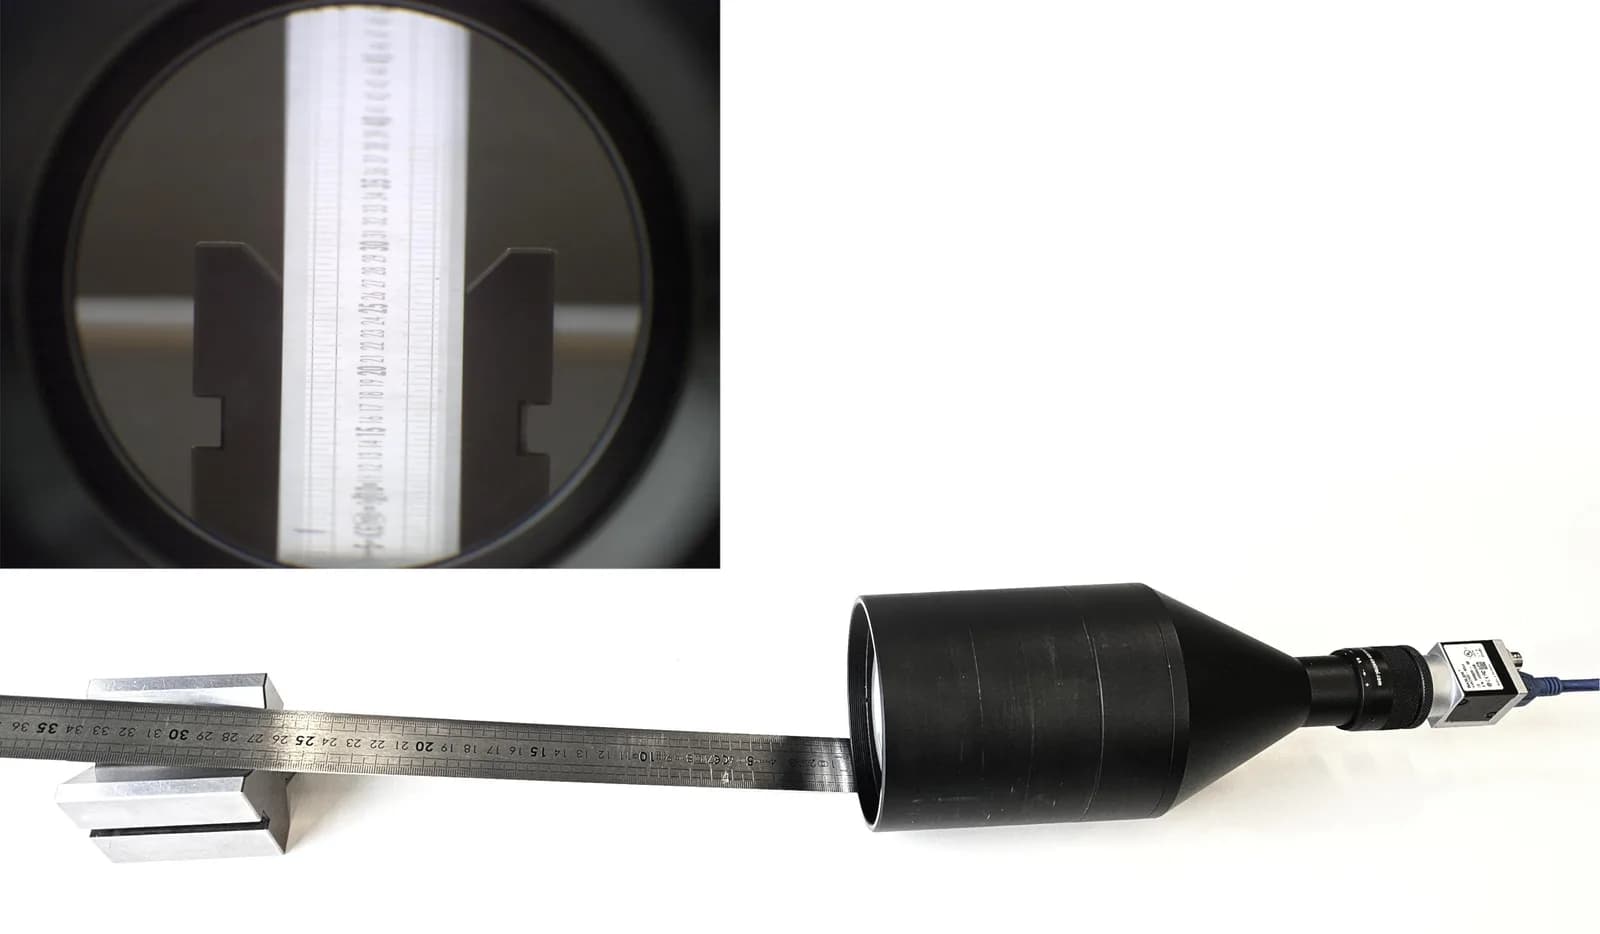
У телецентрики есть цена: передняя линза должна быть не меньше поля зрения. У объектива на фото в начале статьи передняя линза диаметром 208 мм, а поле зрения с сенсором 2/3 дюйма около 144×108 мм. Поэтому для крупных деталей телецентрический объектив становится тяжёлым и дорогим, и вместо него калибруют обычный объектив или снимают деталь по частям.
Подсветка решает больше, чем камера
Камера видит не деталь, а отражённый от неё свет. Keyence, японский производитель систем машинного зрения, предлагает выбирать подсветку в три шага: сначала способ (зеркальное отражение, рассеянное или проходящий свет), затем форму и размер осветителя, затем цвет.
| Задача | Подсветка | Почему работает |
|---|---|---|
| Контур, наличие отверстий, размеры плоской детали | Подсветка сзади (на просвет) | Деталь видна тёмным силуэтом на светлом фоне, края контрастные |
| Царапины, вмятины, гравировка на плоской поверхности | Низкоугловая (тёмное поле) | Свет идёт почти вдоль поверхности, ровное место отражает его мимо камеры, а дефект светится |
| Дефекты на плоской блестящей поверхности | Коаксиальная, свет по оси объектива | Ровный участок светлый, а всё, что наклонено к камере, темнеет |
| Блестящие и выпуклые детали, фольга, литьё | Купол | Свет приходит со всех сторон, бликов нет; купол ставят близко к детали |
| Матовые поверхности, общий осмотр | Кольцевая или линейная | Универсальна, эффект меняется с расстоянием до детали |
Цвет света тоже работает на контраст. С монохромной камерой берут свет дополнительного цвета: красная деталь под синим светом выглядит почти чёрной. Красный свет лучше проходит сквозь плёнку и меньше рассеивается, поэтому, например, маркировку под защитной плёнкой снимают в красном. Цветную камеру обычно освещают белым светом.
Посторонний свет от окон и цеховых ламп меняется в течение дня и сбивает настройки. Установку закрывают кожухом или ставят на объектив светофильтр под длину волны своей подсветки.
Классические алгоритмы или нейросеть
Классическая обработка изображений работает по правилам, которые задал инженер: найти край, посчитать площадь пятна, сравнить контур с эталоном, прочитать код DataMatrix. Она хорошо измеряет размеры, проверяет наличие элементов и читает маркировку, работает быстро и предсказуемо, а её решение легко объяснить. Слабое место в том, что каждый вид дефекта нужно описать заранее.
Нейросети (глубокое обучение) нужны там, где дефекты разнообразны: царапины любой формы на текстурной поверхности, поры в сварном шве, сколы на литье, дефекты на натуральных материалах вроде древесины. Для таких задач есть три типа сетей:
- классификация отвечает, к какому классу относится снимок целиком: годная деталь или брак определённого вида;
- сегментация и поиск объектов показывают, где на снимке дефект и какой он площади, им нужна разметка каждого дефекта на обучающих снимках;
- поиск аномалий учится только на годных деталях и помечает всё, что от них отличается.
Последний вариант полезен на производстве, где брака мало и собрать сотни снимков каждого дефекта не получится. Представитель MVTec, разработчика библиотеки HALCON, в интервью 2022 года говорил, что их метод поиска аномалий обучается на 20–50 снимках годных деталей. Он приводил пример производителя аккумуляторов, у которого для разных дефектов было всего от 10 до 100 снимков.
Нейросеть хуже объясняет своё решение, чем правило, и ей нужна проверка на новых партиях. Поэтому часто совмещают оба подхода: размеры и наличие элементов проверяют классическими инструментами, а поверхностные дефекты отдают сети.
Как запустить пилот в небольшом цехе
Покупать систему по каталогу без пробы рискованно, потому что результат почти целиком зависит от вашей детали. Порядок, который экономит деньги:
Пилот системы машинного зрения
- 01
Соберите образцы.
Нужны годные детали и брак каждого вида, который надо ловить, а на граничные случаи договоритесь с отделом технического контроля (ОТК), что считать браком.
- 02
Запишите требования в цифрах.
Минимальный размер дефекта, допуск на размер, число деталей в минуту, скорость ленты, место под установку.
- 03
Посчитайте камеру и выдержку.
По формулам выше: разрешение от мелкого дефекта, выдержка от скорости, интерфейс от потока данных.
- 04
Подберите свет на стенде.
Поставщики оборудования для машинного зрения обычно делают пробные снимки ваших образцов с разной подсветкой.
- 05
Проверьте на потоке.
Неделю гоняйте систему параллельно с контролёром и сравнивайте решения: сколько брака пропущено и сколько годных деталей забраковано зря.
- 06
Подключите отбраковку.
Только после проверки система получает право сбрасывать детали сама.
Ложная отбраковка опасна так же, как пропуск брака: если система каждый день выбрасывает в брак годные детали, операторы перестанут ей верить и отключат её. Порог срабатывания настраивают по результатам пилота, а не по каталогу. Как организовать ручной контроль и учёт результатов до автоматизации, мы разбирали в статье про контроль качества деталей после лазера и фрезера.
Частые вопросы
Сколько пикселей нужно на дефект?
Минимум два пикселя на край при отличном контрасте, для надёжной работы 3–4 пикселя на самый мелкий дефект или элемент. Чем хуже контраст, тем больше запас.
Можно ли поставить обычную веб-камеру или камеру видеонаблюдения?
Для пробы на столе можно, на линии нет. У таких камер построчный затвор, автоматическая экспозиция и сжатие изображения, они не синхронизируются с конвейером по сигналу, и объектив у них не рассчитан на измерения. Промышленные камеры запускаются по внешнему сигналу и отдают несжатый кадр.
Чем измерять размеры камерой точнее?
Телецентрическим объективом, подсветкой на просвет и калибровкой по эталону. Алгоритмы находят край с точностью до доли пикселя, но запас по разрешению всё равно нужен, особенно если край детали после резки неровный.
Сколько снимков нужно, чтобы обучить нейросеть?
Зависит от типа сети. Для поиска аномалий MVTec называет 20–50 снимков годных деталей. Для классификации и сегментации нужны размеченные снимки каждого вида брака, и чем разнообразнее дефекты, тем больше примеров.
Что выбрать: «умную» камеру или камеру с компьютером?
«Умная» камера со встроенным процессором и готовыми инструментами проще в настройке и подходит для одной типовой задачи: прочитать код, проверить наличие, измерить пару размеров. Камера с промышленным компьютером гибче: несколько камер, нейросети, своя программа, но её дольше настраивать.
Источники
- Imaging Basics: How to Calculate Resolution for Machine Vision ↗ — 1stVision
- Resolution ↗ — Edmund Optics
- Advantages of Telecentricity ↗ — Edmund Optics
- Camera Types and Interfaces for Machine Vision Applications ↗ — Edmund Optics
- Basics of Lighting Selection ↗ — Keyence
- GigE Vision ↗ — A3 (Association for Advancing Automation)
- What Is USB3 Vision? ↗ — A3
- EMVA 1288 ↗ — European Machine Vision Association
- GenICam ↗ — European Machine Vision Association
- Software solutions for machine vision based on deep learning ↗ — Industrial Machinery & Plants, 2022
Фото: Laserlicht / Wikimedia Commons, CC BY-SA 4.0
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: ИИ на производстве
Все →
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий