Кратко
- Кобот лучше всего окупается на монотонных операциях с небольшим весом: загрузка станков, перекладка деталей, укладка в тару, закручивание, нанесение клея.
- Коботы не подходят для тяжёлых грузов и высоких скоростей. Там по-прежнему нужен промышленный робот в ограждении.
- Безопасность — свойство всего применения, а не робота. Оценка рисков обязательна даже для кобота с датчиками силы.
- Окупаемость считают от освобождённых часов оператора и дополнительной выработки, а не от цены робота. В стоимость входят захват, оснастка и интеграция.
Чем кобот отличается от обычного робота
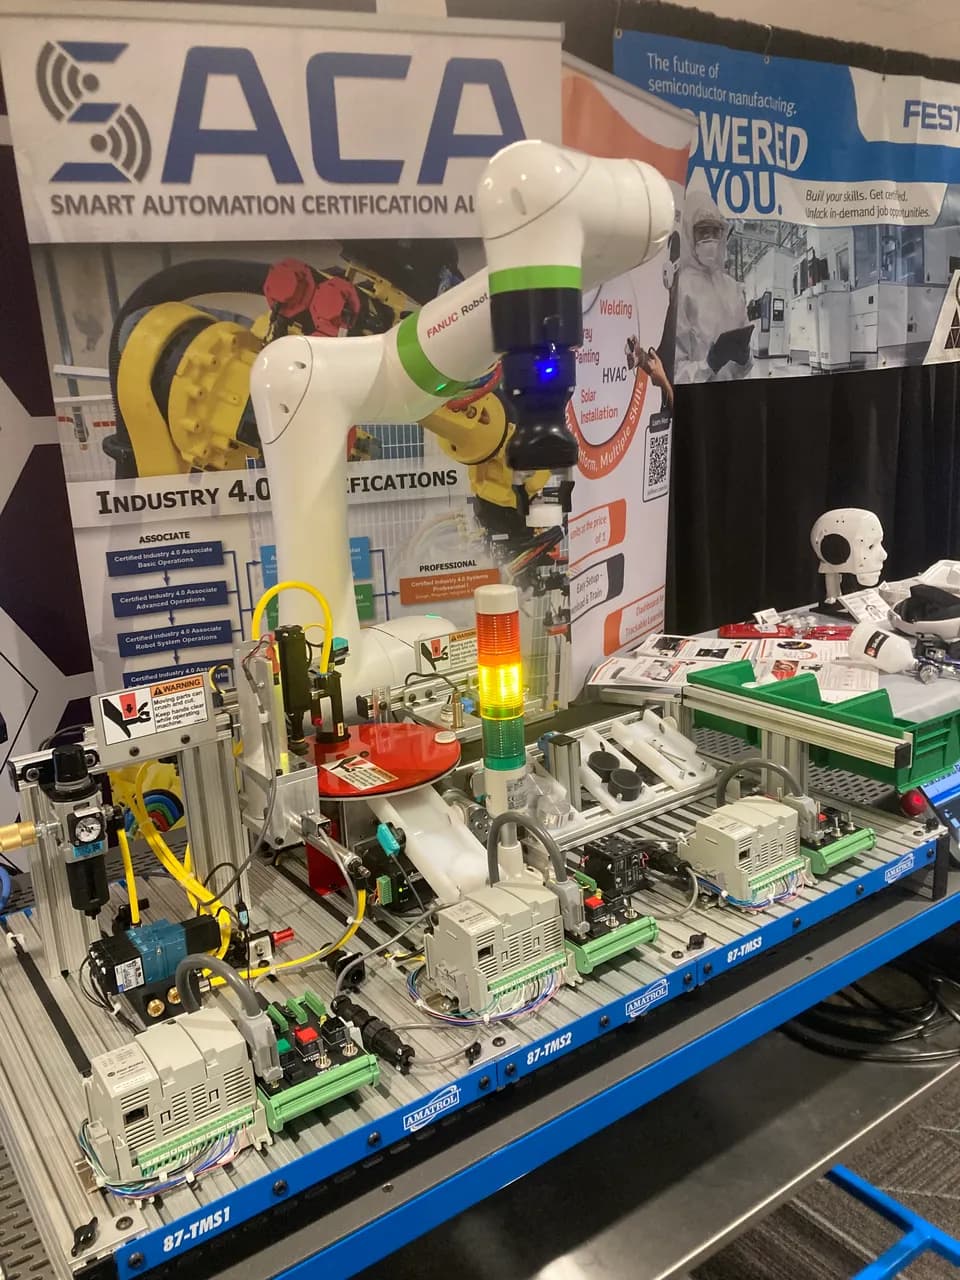
Промышленный робот работает за ограждением: человек входит в его зону только при остановленной машине. Коллаборативный робот рассчитан на работу в общем пространстве с человеком. Он ограничивает собственную силу и скорость, чувствует контакт и останавливается, а программу ему можно задать, просто проведя руку робота по нужной траектории.
По данным Международной федерации робототехники (IFR), в 2023 году коботы составили 10,5% от 541 302 установленных в мире промышленных роботов. IFR подчёркивает, что коботы дополняют классических роботов, а не заменяют их: для процессов с большими нагрузками и высокими скоростями они пока не подходят.
Какие задачи кобот берёт на себя
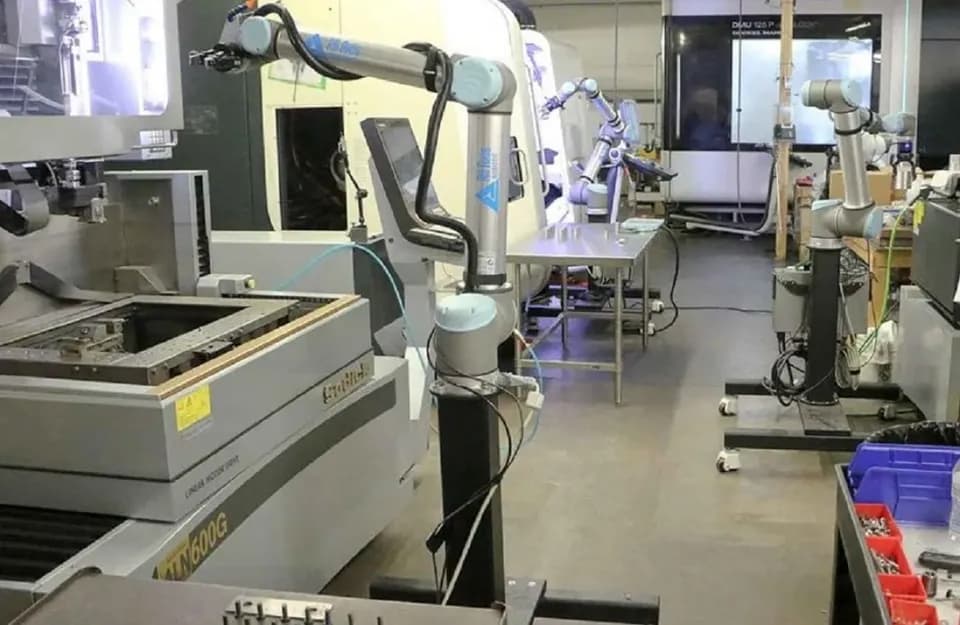
В небольшом цеху у кобота обычно не одна работа, а несколько коротких. Его ставят на тележку или переносную плиту и переводят между участками по мере того, как меняются заказы.
| Задача | Почему подходит кобот | На что обратить внимание |
|---|---|---|
| Загрузка и разгрузка станков с ЧПУ | Повторяющаяся операция, станок простаивает без оператора | Связь со стойкой станка, автоматическая дверь, точное базирование заготовок |
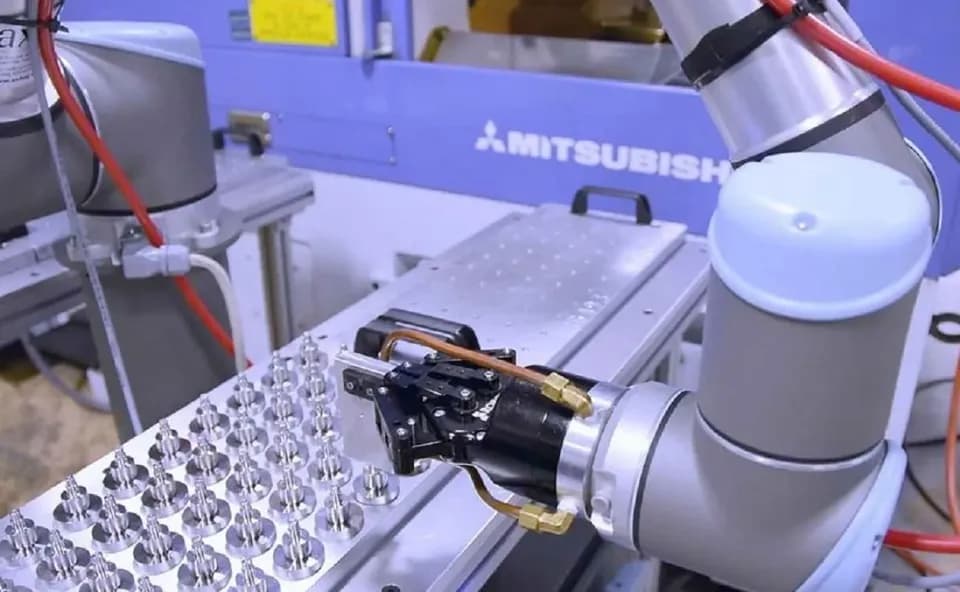
| Перекладка и укладка в тару | Лёгкие детали, монотонная работа | Подача деталей в определённом порядке или система технического зрения |
| Закручивание винтов, установка втулок | Нужна стабильная сила и повторяемость | Шуруповёрт с контролем момента, подача крепежа |
| Нанесение клея и герметика | Ровная траектория без усталости оператора | Дозатор, синхронизация с движением робота |
| Сварка мелких партий | Быстрая переналадка под новую деталь | Защита от излучения дуги и дыма: здесь коллаборативный режим ограничен |
| Контроль и маркировка | Камера или сканер на фланце робота | Освещение, калибровка камеры |
Хороший первый проект для кобота — станок, который сейчас простаивает, пока оператор занят другим. Например, токарный автомат или фрезерный центр с циклом в несколько минут: робот снимает готовую деталь, ставит заготовку и нажимает пуск, а человек тем временем работает на соседнем станке.
Где кобот проигрывает
Коботы ограничены по грузоподъёмности и скорости, потому что сила удара при случайном контакте с человеком должна оставаться допустимой. Если деталь весит десятки килограммов, если нужен короткий такт на конвейере или если операция опасна сама по себе, как резка или сварка, разумнее ставить промышленного робота с ограждением или световыми завесами. Ещё одно ограничение — точность базирования: кобот повторяет траекторию с высокой точностью, но если заготовки лежат на столе как попало, без технического зрения или ложементов он их не возьмёт.
Безопасность: что требуют стандарты
Основной международный стандарт по безопасности промышленных роботов — ISO 10218 из двух частей: первая касается самого робота, вторая — роботизированной системы и её интеграции. В 2025 году вышла новая редакция, первая серьёзная переработка с 2011 года. В неё перенесли требования к коллаборативным применениям, которые раньше были в отдельной технической спецификации ISO/TS 15066, добавили классы роботов с требованиями к функциональной безопасности и требования к кибербезопасности в той мере, в которой она влияет на безопасность.
В России действует ГОСТ Р 60.1.2.1-2016, идентичный ISO 10218-1. Он описывает требования к самому роботу, в том числе к режимам совместной работы.
Классически выделяют четыре способа организовать совместную работу человека и робота:
- Контролируемая остановка. Робот останавливается, когда человек входит в общую зону, и продолжает работу после его ухода.
- Ручное ведение. Человек направляет робота рукой, например при обучении траектории или при перемещении тяжёлой детали.
- Контроль скорости и расстояния. Датчики следят за человеком, и робот замедляется или останавливается по мере его приближения.
- Ограничение мощности и силы. Робот сам ограничивает усилие так, чтобы контакт с человеком оставался безопасным. Именно этот режим чаще всего имеют в виду, когда говорят о коботах.
Две типичные модели для сравнения
Чтобы понять порядок характеристик, посмотрите на две распространённые модели из разных весовых классов.
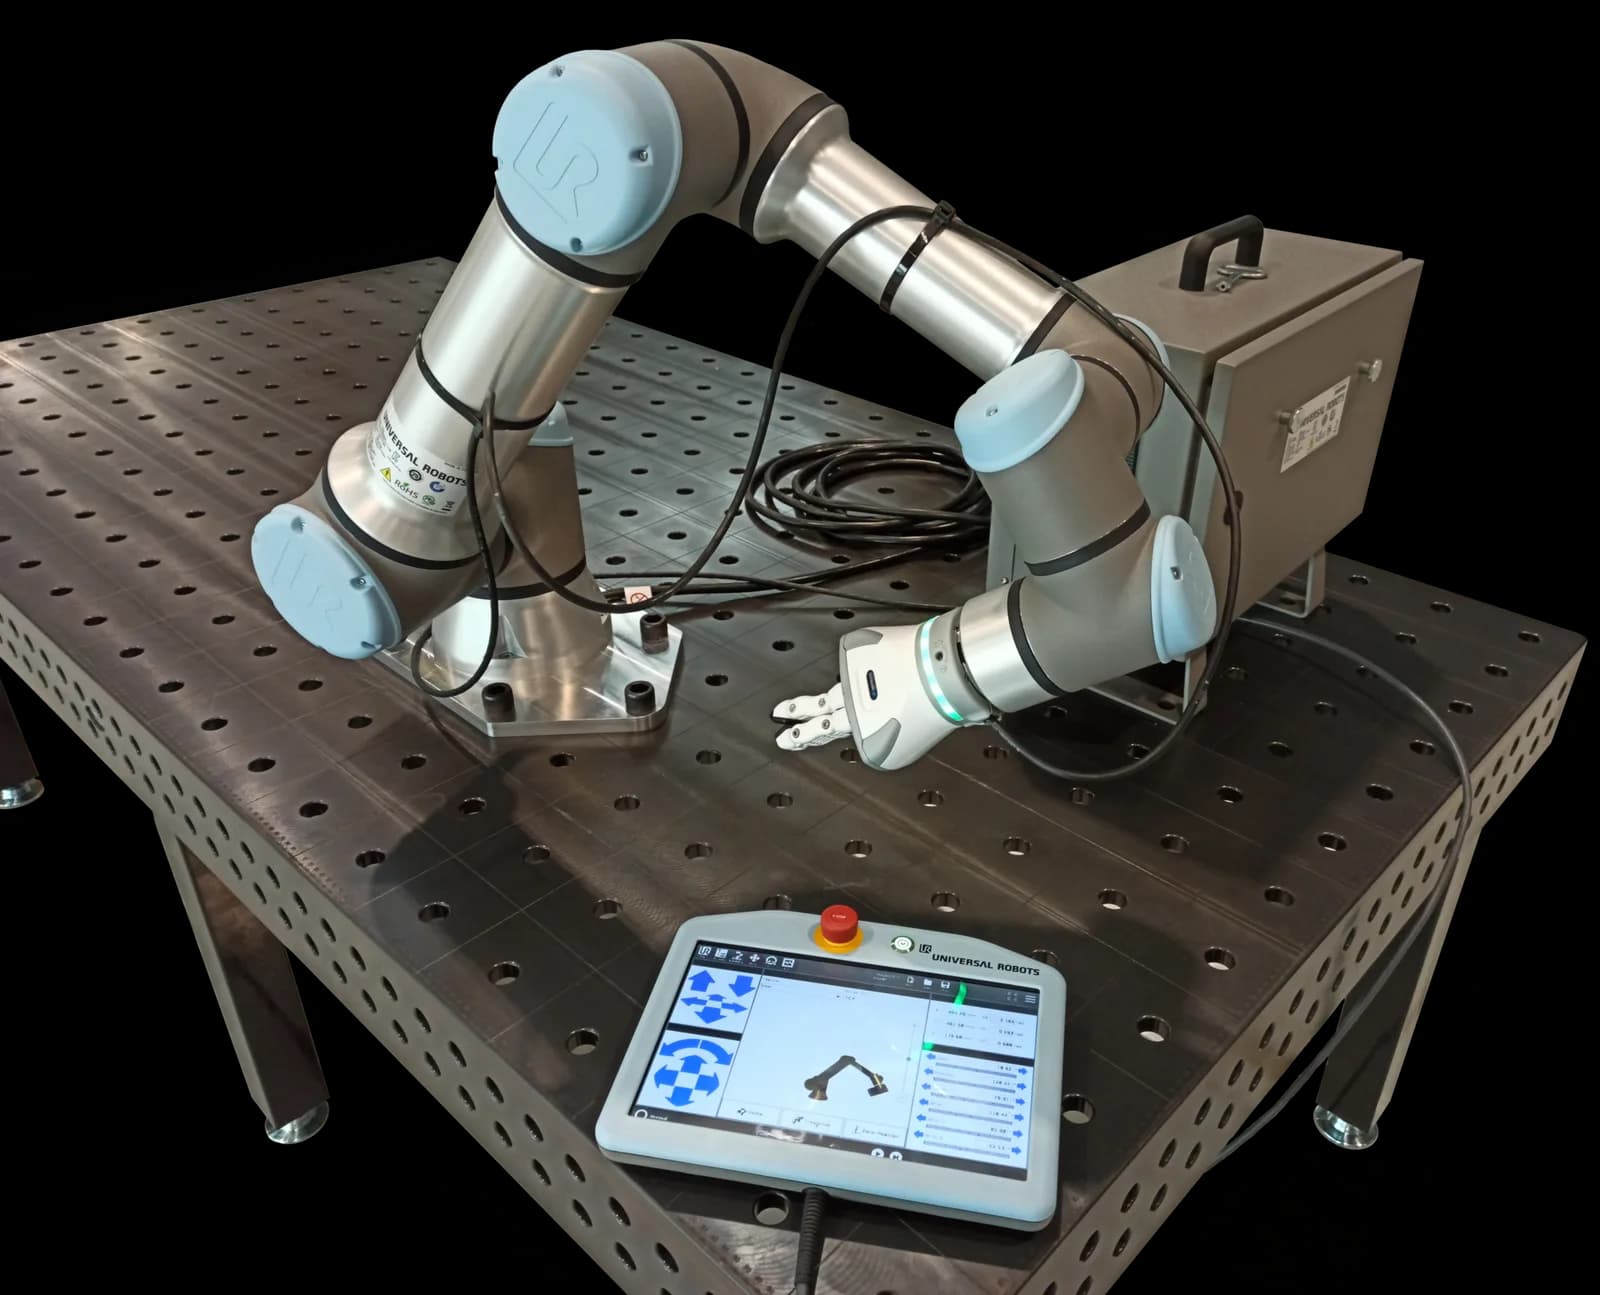
| Параметр | Universal Robots UR5e | FANUC CRX-10iA |
|---|---|---|
| Грузоподъёмность | 5 кг | 10 кг |
| Радиус действия | 850 мм | 1249 мм |
| Повторяемость | ±0,03 мм | ±0,04 мм |
| Масса робота | 20,7 кг | 40 кг |
| Степень защиты | IP54 | IP67 |
| Особенности | 17 функций безопасности, PLd категория 3 по EN ISO 13849-1, потребление около 250 Вт | Контроллер R-30iB Plus, программирование с планшета |
Грузоподъёмность указывают вместе с захватом. Если захват весит 1,5 кг, на деталь у кобота с паспортными 5 кг остаётся около 3,5 кг, а с учётом вылета и ускорений запас лучше оставить ещё больше.
Как посчитать окупаемость
Цена кобота — только часть затрат. Полная стоимость проекта включает:
- сам робот с контроллером и пультом;
- захват или инструмент на фланце;
- оснастку: ложементы, столы, подающие устройства;
- интеграцию: связь со станком, программирование, пусконаладку;
- оценку рисков и средства защиты, если они понадобятся;
- обучение персонала.
Экономию считают от того, что меняется в цеху после запуска: сколько часов оператора освобождается в смену и чем он займётся, сколько дополнительных деталей даст станок, который раньше простаивал, сколько брака уходит за счёт стабильной операции.
Пример с условными цифрами, только чтобы показать порядок расчёта. Допустим, полная стоимость ячейки обслуживания станка составила 4 млн ₽. Кобот освобождает оператору 6 часов в смену, цех работает в две смены 21 день в месяц, час работы оператора с налогами стоит предприятию 600 ₽. Экономия по времени: 6 × 2 × 21 × 600 = 151 200 ₽ в месяц. Без учёта дополнительной выработки срок окупаемости составит 4 000 000 ÷ 151 200 ≈ 26 месяцев. Если станок за счёт робота работает дольше и выпускает больше деталей, срок сокращается. Подставьте в формулу свои цены и ставки: условные цифры здесь не отражают рыночную стоимость.
Главная ошибка в расчёте — считать, что освобождённый оператор исчезнет из затрат. Если ему нечем заняться на другом участке, экономии по зарплате не будет, и окупаться робот будет только за счёт выработки.
Как запустить первый кобот
- 01
Выберите операцию
монотонную, с лёгкой деталью и понятным базированием. Лучше всего подходит станок, который простаивает в ожидании оператора.
- 02
Посчитайте экономику
по формуле выше, с честной оценкой, куда перейдёт оператор.
- 03
Проверьте деталь и захват
вес детали вместе с захватом, способ захвата, повторяемость положения заготовок.
- 04
Проведите оценку рисков
для всего рабочего места, с учётом захвата и детали, по ISO 10218-2 или ГОСТ Р 60.1.2.1.
- 05
Сделайте пилот
на одной детали, в одну смену, с замером времени цикла и простоев.
- 06
Масштабируйте
переносите кобота на соседние операции, когда пилот вышел на расчётную выработку.
На первом проекте коботы чаще всего проваливаются не из-за робота, а из-за подачи заготовок. Робот повторяет точку с точностью в сотые доли миллиметра, а заготовки в таре лежат с разбросом в сантиметр. Сначала сделайте ложемент или магазин, который ставит деталь в одно и то же место, и только потом покупайте робота.
 Сергей ОрловИнженер по промышленной автоматизации и робототехнике
Частые вопросы
Нужно ли ограждение для кобота?
Не всегда. IFR отмечает, что коботы чаще всего работают без ограждения, прямо на существующих участках. Но решение принимается по итогам оценки рисков: острый захват, тяжёлая деталь или высокая скорость могут потребовать ограждения, сканера безопасности или снижения скорости.
Может ли кобот обслуживать два станка?
Может, если станки стоят в радиусе действия робота и время цикла позволяет ему успеть к обоим. Для этого нужна связь с обеими стойками ЧПУ и продуманная раскладка заготовок. Часто такой вариант окупается быстрее, чем один кобот у одного станка.
Кто программирует кобота?
Простые операции настраивает обученный оператор или наладчик: перемещает руку робота в нужные точки и записывает их с пульта. Сложные задачи вроде связи со станком, технического зрения и сварки обычно поручают интегратору.
Чем ISO 10218 2025 года отличается от прежней редакции?
В новую редакцию перенесли требования к коллаборативным применениям из ISO/TS 15066, добавили классы роботов с требованиями к функциональной безопасности и требования к кибербезопасности. Российский ГОСТ Р 60.1.2.1-2016 идентичен редакции ISO 10218-1 2011 года, поэтому при работе по нему стоит сверяться и с новой международной редакцией.
Источники
- Collaborative Robots — How Robots Work alongside Humans ↗ — International Federation of Robotics, 2024
- ISO 10218 industrial robot safety standard receives major overhaul ↗ — The Robot Report, 2025
- ГОСТ Р 60.1.2.1-2016/ИСО 10218-1. Роботы и робототехнические устройства. Требования по безопасности для промышленных роботов. Часть 1 ↗ — Росстандарт, 2016
- Стандарты безопасности для коллаборативных роботов ↗ — Чикрин Д. Е. и др., «Измерение. Мониторинг. Управление. Контроль», 2025
- UR5e Technical Specifications ↗ — Universal Robots
- CRX-10iA Cobot ↗ — FANUC America
Фото: Auledas, CC BY-SA 4.0, Wikimedia Commons
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Коллаборативные роботы
Все →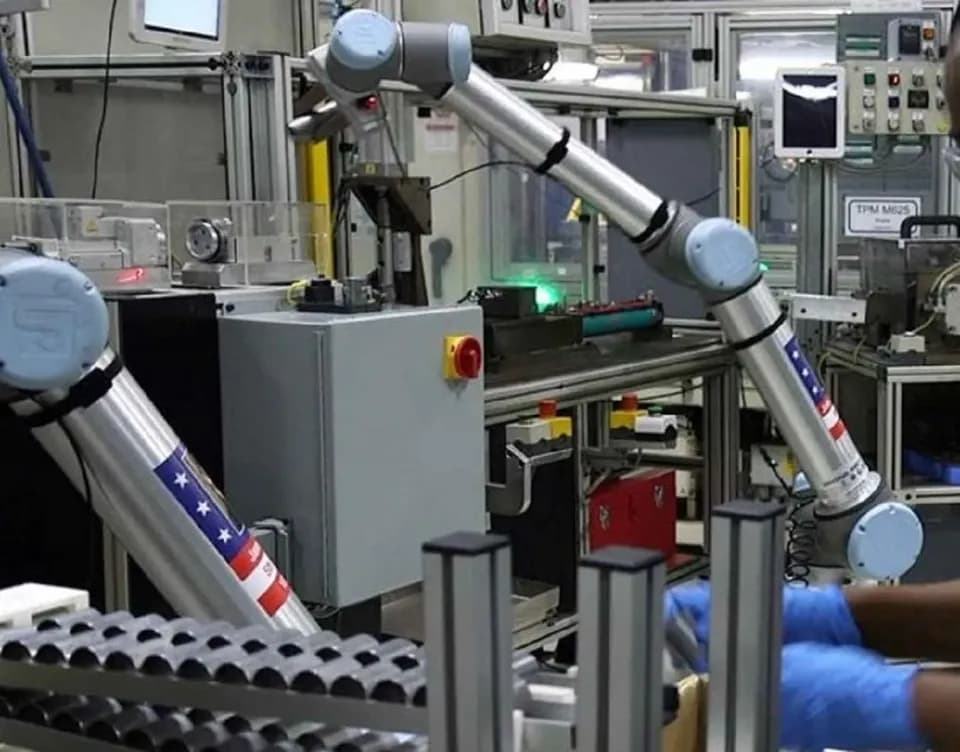
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий