Кратко
- Способ подачи определяет, сколько часов станок работает сам: ящики подходят для деталей от 10 до 110 мм, паллеты с нулевой точкой для тисков и приспособлений, магазин паллет для крупных и тяжёлых заготовок.
- В выдвижном магазине упираются не в число мест, а в массу: четыре стола по 70 кг вмещают 36 стальных заготовок ø100 × 120 мм, хотя по паспорту мест до 340.
- Усилие захвата считают по массе, ускорению, запасу и трению. Для стальной детали в 2,2 кг на масляных губках нужно около 290 Н на каждую, а на рифлёных накладках около 110 Н.
- Второй захват окупается на коротком цикле и почти не окупается на длинном. Всё решает время, которое станок стоит открытым.
Как робот получает заготовку
Какой кобот или робот нужен станку, разобрано в материалах про загрузку станков и про выбор кобота. Здесь речь о том, что стоит перед роботом. Подача заготовок обычно оказывается слабым местом ячейки: рука повторяет движение с точностью сотых долей, а заготовки в таре лежат как попало.
| Способ | Что это | Данные из паспортов | Предел |
|---|---|---|---|
| Выдвижные ящики | Столы на направляющих рядом с роботом, в них заготовки по гнёздам | FANUC CRX Drawer System: до 4 ящиков, детали 10–110 мм по диаметру или стороне, ячейка 1858 × 2500 мм. YC Robotech Labot SD: 4 стола, до 70 кг на стол, детали ø24–100 мм и длиной 10–120 мм, от 56 до 340 штук | Мелкие и средние детали, масса стола |
| Паллеты с нулевой точкой | Заготовка на паллете с базовыми штифтами, паллета встаёт в станок сразу в нужное положение | Schunk VERO-S NSE plus: повторяемость менее 0,005 мм, давление 6 бар | Нужны паллеты и посадочный модуль в станке |
| Магазин паллет | Стеллаж или карусель с роботом-перекладчиком | EROWA Robot Dynamic: модели на 150, 250 и 500 кг, паллеты до 800 × 800 × 500 мм, от нескольких десятков до сотен паллет, до 12 станков в линии | Цена и площадь: это уже оборудование для серийного участка |
Для небольшого цеха первый вариант самый близкий. FANUC описывает свой набор так: кобот берёт заготовку из фиксированной точки на верхней плите, открывает ящик, перекладывает детали и работает, пока идёт обработка. У Labot SD в комплекте лазерный сканер безопасности, питание 3 кВА и сжатый воздух 5 бар. Для работы с ним по описанию производителя не требуется программировать робота: его настраивают в шесть шагов в программе Smart EZ.
Масса важнее числа мест
Паспортное число деталей относится к самым мелким заготовкам. Возьмём Labot SD: 4 стола по 70 кг, всего 280 кг (если 70 кг относится к каждому столу, как следует из страницы производителя; уточняйте при заказе). Стальная заготовка ø100 × 120 мм имеет объём 942 см³ и весит 7,4 кг. Предел по массе наступает раньше: на стол помещается 70 ÷ 7,4 ≈ 9 штук, всего 36, и до 56 мест дело не доходит. Заготовка ø40 × 50 мм весит 0,49 кг, и 340 штук дают 168 кг, что в пределе. Массу своей заготовки считайте в калькуляторе веса металла.
Безлюдные часы получаются из числа заготовок на цикл станка, как в материале про загрузку. Если в магазине 36 заготовок, цикл 8 минут, а смена детали занимает 30 секунд, магазин даёт около 5 часов работы без человека. Дальше цифру ограничивают инструмент и стружка, а не ящик.
Нулевая точка и паллеты
Паллета ставится в станок на штифты, и положение заготовки уже определено: роботу не нужно вставлять деталь в тиски с точностью до микрон. У Schunk для модулей NSE plus заявлена повторяемость менее 0,005 мм, 6 бар давления, а силу притяжения штифта удерживает механический замок, и она сохраняется даже при потере давления воздуха. Для автоматизации это важное свойство: после сбоя воздуха паллета остаётся в станке.
Для ячейки это значит, что заготовку закрепляют на паллете вне станка, пока он работает на другой. Робот переносит паллеты целиком, захват рассчитан на паллету, а не на каждую деталь. Цена такого решения в том, что паллет нужно больше одной и каждый комплект оснастки стоит отдельных денег.
Захват: расчёт усилия
На практике захват считают по трению. Две губки прижимают деталь с силой F каждая, сила трения 2·μ·F должна удержать массу при ускорении, да ещё с запасом:
Запас S в калькуляторе Firgelli предлагают брать 1,5–2 для обычных операций и 2,5–3 для высоких скоростей. Коэффициент трения для стали по стали указан 0,1–0,2, для гладкого пластика по металлу 0,2–0,3, для рифлёных накладок 0,3–0,5. Это справочные диапазоны калькулятора, а не измерения: проверьте на своей детали.
Пример. Стальная деталь 2,2 кг, ускорение 1 g (a = 9,81 м/с²), запас S = 2, две губки.
| Губки | μ | Усилие на одну губку, Н |
|---|---|---|
| Стальные по маслянистой заготовке (допущение) | 0,15 | 288 |
| Гладкий пластик | 0,3 | 144 |
| Рифлёные накладки | 0,4 | 108 |
Деталь в масле или эмульсии заставляет брать первую строку таблицы, а рифлёные накладки оставляют следы на поверхности. Поэтому для чистовых деталей ставят гладкие или мягкие губки и закладывают усилие по их коэффициенту трения, а не по рифлёному.
Один захват или два
Второй захват в комплектах для загрузки станка, например в калькуляторе интегратора Cobotron, предлагают отдельной опцией «для ускорения темпа работы». Выигрыш в том, что за один заход к станку робот снимает готовую деталь и сразу ставит заготовку, а не уходит с готовой и возвращается за новой.
Допустим, при одном захвате станок стоит открытым 28 секунд на смену детали, при двух 16 секунд (допущения автора, замерьте свои). Годовой фонд станка 4000 часов, маржа с детали 100 ₽, второй захват с монтажом и настройкой стоит 450 000 ₽ (условная сумма, возьмите свою).
| Цикл обработки | Деталей в час с одним захватом | С двумя | Прибавка за год | Дополнительная маржа за год | Окупаемость захвата |
|---|---|---|---|---|---|
| 1,5 мин | 30,5 | 34,0 | 13 800 | 1,38 млн ₽ | около 4 мес. |
| 4 мин | 13,4 | 14,1 | 2 520 | 252 тыс. ₽ | около 21 мес. |
| 8 мин | 7,1 | 7,3 | 680 | 68 тыс. ₽ | около 6,6 года |
Цифры верны только для принятых допущений, но тенденция от них не зависит. При восьми минутах обработки секунды перестановки теряются на фоне цикла, и деньги лучше потратить на магазин побольше. При цикле полторы минуты второй захват нужен с первого дня.
Что ещё ставят у станка
Безлюдная работа зависит и от других позиций, которые в комплекты загрузки включают отдельно: обдув сжатым воздухом для удаления стружки, привод защитного кожуха, если станок им не оборудован, световые барьеры или сканер, силомоментный датчик для установки заготовки до упора, система технического зрения. Датчик усилия нужен, когда заготовку надо дожать до упора в тисках, а не просто поставить. Зрение берут, когда заготовки лежат без ложементов.
Как выбрать способ подачи
- 01
Взвесьте и измерьте заготовку.
Диаметр или сторона, масса, форма: от этого зависит и тип ящика, и захват.
- 02
Посчитайте массу магазина
, а не число мест, и сверьте с пределом стола.
- 03
Решите, где базируется деталь.
Если в тисках, нужны приводные тиски с контролем зажима; если на паллете, нужен посадочный модуль в станке.
- 04
Рассчитайте усилие захвата
для самой скользкой операции, с запасом 2 и более.
- 05
Сравните время смены детали
при одном и двух захватах и умножьте на фонд станка.
- 06
Проверьте воздух.
Обдув, зажим и захват едят давление и расход: запросите их суммарный расход у поставщиков.
Частые вопросы
Сколько деталей влезает в выдвижной магазин?
Меньше паспортного максимума, если детали тяжёлые. Паспортные 56–340 штук у Labot SD относятся к размерам от ø24 до ø100 мм, а предел стола 70 кг. Для крупных заготовок считайте через массу.
Нужен ли для робота магазин паллет, если станок один?
Чаще нет. Магазин паллет EROWA рассчитан на нагрузку 150–500 кг и несколько станков, а для одного станка и небольших деталей достаточно ящиков или нескольких паллет с нулевой точкой.
Чем нулевая точка помогает роботу?
Паллета встаёт в станок на штифты с повторяемостью менее 0,005 мм (данные Schunk для NSE plus), и роботу не надо самому попадать в зажим. Он только приносит паллету и забирает её.
Как проверить, что захват не уронит деталь?
Посчитайте усилие по формуле для самого скользкого случая и проверьте паспортное усилие захвата при рабочем давлении воздуха. Затем прогоните цикл на максимальной скорости с реальной заготовкой в масле: так видно, как деталь ведёт себя при торможении.
Источники
- CRX CNC Tending Drawer System ↗ — FANUC America
- Labot SD: Drawer-Based Collaborative CNC Tending ↗ — YC Robotech
- EROWA Robot Dynamic Family ↗ — EROWA
- Single modules NSE plus ↗ — SCHUNK
- Pneumatic Gripper Force Calculator ↗ — FIRGELLI Engineering
- Роботизация ЧПУ станков: калькулятор стоимости ↗ — Cobotron, октябрь, 2026
- How to Size a Cobot: Payload, Reach and Duty Cycle ↗ — Olympus Technologies
Фото: Jeff Green/Rethink Robotics, CC BY 4.0, Wikimedia Commons

Автор
Дмитрий ВолковИнженер-механик, фрезерные станки с ЧПУ и CAM, 15 лет в отрасли
Пятнадцать лет работает с фрезерными станками с ЧПУ: от мебельных раскроечных центров до обработки металла. Пишет о фрезерах, инструменте, CAM-программах и системах управления.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Роботизация станков
Все →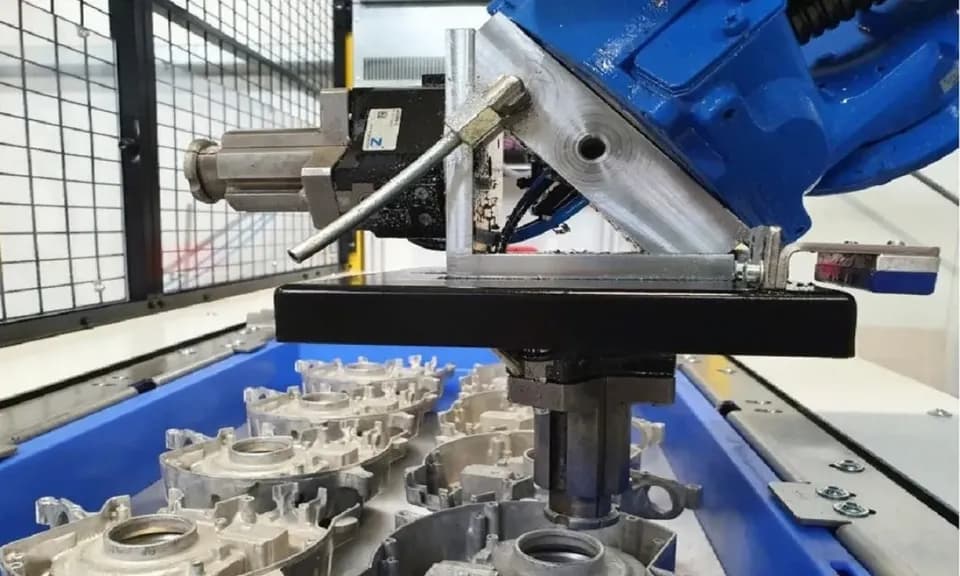
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий