Кратко
- Робот у станка добавляет часы, в которые станок работает без человека. Их число равно размеру магазина заготовок, умноженному на сумму времени обработки и времени смены детали.
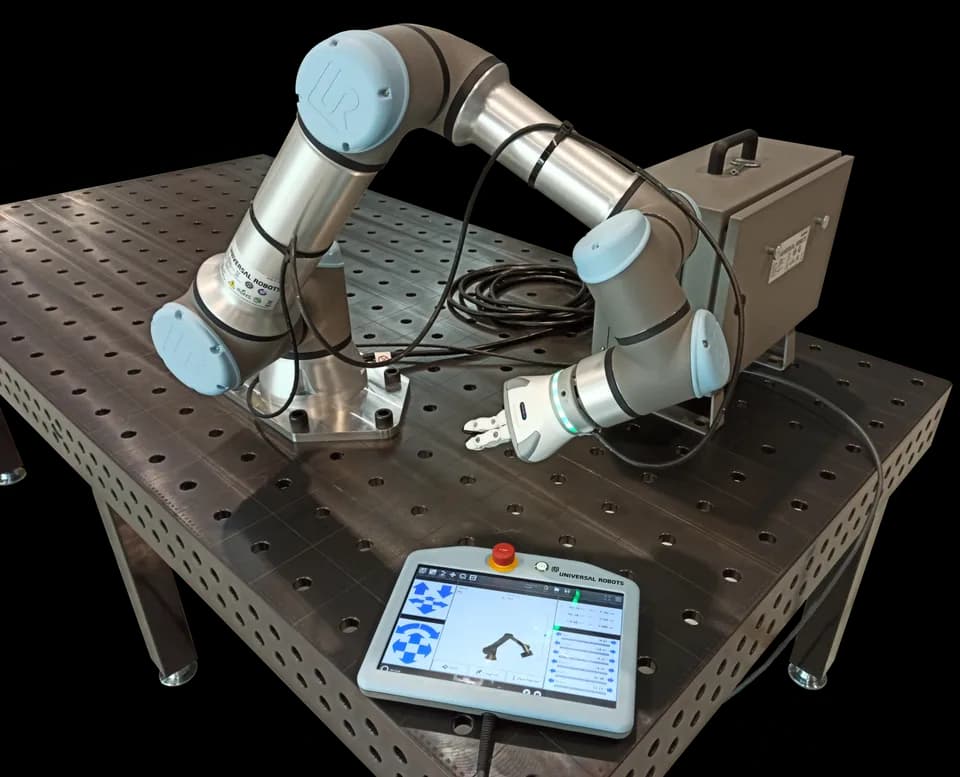
- Кобот (до 30 кг у FANUC CRX-30iA и Universal Robots UR30) подходит для лёгких деталей и работы рядом с людьми. Для тяжёлых и быстрых операций выбирают промышленного робота в ограждении.
- Робот не исправляет станок и заготовку. Нужны стабильное базирование, автоматическая дверь, связь со стойкой, контроль стружки и инструмента.
- У листового лазера робот разгружает и сортирует детали, а целый лист в 100 кг и больше он не поднимет. Сортирует он не быстрее человека, выигрыш даёт безлюдная смена.
- В условном расчёте ячейка за 4 млн ₽ окупается за 11–48 месяцев в зависимости от того, сколько стоит лишний час станка и сколько заказов под него есть.
Что даёт робот у станка
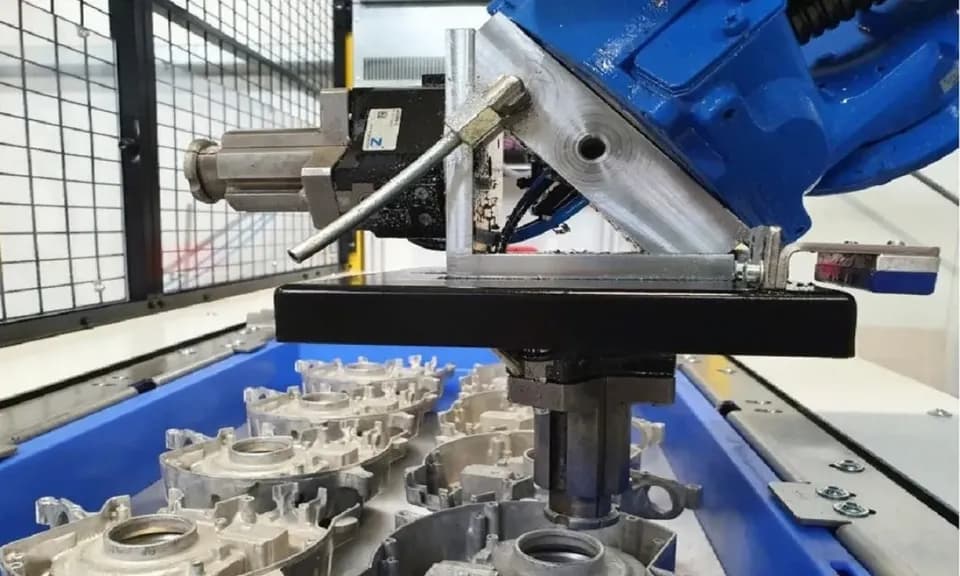
Пока оператор снимает деталь, ставит заготовку и закрывает дверь, шпиндель стоит. На коротких циклах в несколько минут доля таких пауз велика, а ночью и в обед станок не работает совсем. Робот делает ту же операцию в нужные моменты и без перерывов, и главное, что он даёт, это не скорость, а возможность оставить станок одного. Как кобот ведёт себя вообще и что с ним можно делать на небольшом производстве, описано в отдельной статье про коботов. Здесь речь о том, как подобрать робота к конкретному станку и что сосчитать.
Сначала измерьте простои. Если станок и без робота занят 90% времени, вы не освободите ничего, а если он ждёт оператора половину смены, есть что освобождать. Загрузку удобно снять датчиками, как в статье про мониторинг загрузки станков.
Кобот или промышленный робот
Выбирают по весу детали с захватом, вылету до станка и тому, кто находится рядом.
| Параметр | Кобот | Промышленный робот |
|---|---|---|
| Нагрузка | FANUC CRX-10iA 10 кг, CRX-30iA 30 кг; UR20 20 кг (до 25), UR30 30 кг | FANUC LR Mate 200iD 7 кг, серия M-10 8–16 кг, серия M-20 25–35 кг |
| Вылет | CRX-10iA 1249 мм, CRX-30iA 1756 мм, UR20 1750 мм, UR30 1300 мм | LR Mate 200iD 717 мм, серия M-20 1445–1853 мм |
| Повторяемость | CRX-10iA ±0,04 мм, CRX-30iA ±0,05 мм, UR20 и UR30 ±0,01 мм | LR Mate 200iD ±0,01 мм |
| Ограждение | Часто не требуется, решает оценка рисков | Обычно ограждение, световые завесы или сканеры |
Цифры взяты из паспортных страниц производителей, ссылки в источниках. Повторяемость показывает, насколько точно рука возвращается в одну точку. Положение детали в патроне она не гарантирует, его определяют захват, ложемент и зажим станка.
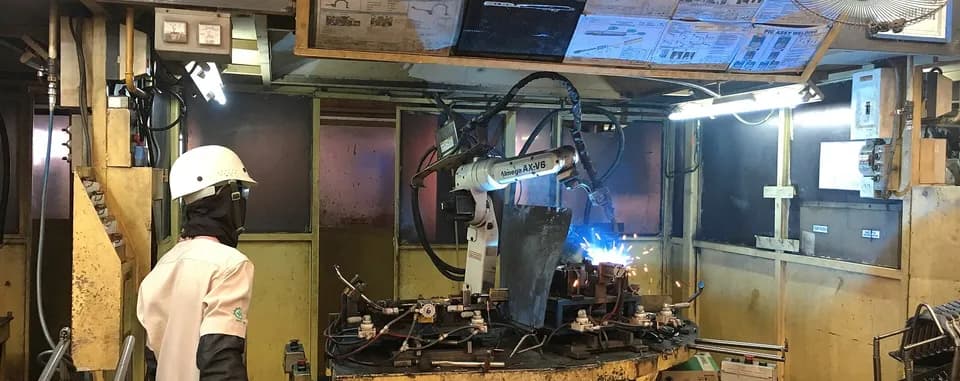
IFR указывает, что коботы чаще всего не требуют дополнительных мер защиты и работают без ограждения, но не годятся там, где нужны большие нагрузки и высокие скорости. Отсюда следует правило: лёгкая деталь, ручная переналадка и соседний человек говорят в пользу кобота, а тяжёлая заготовка и короткий такт говорят в пользу промышленного робота за ограждением.
Пример выбора по нагрузке. Вал Ø50 мм длиной 120 мм из стали весит около 1,85 кг (посчитайте свой в калькуляторе веса металла). Если нужен двойной захват, чтобы за один заход снять готовую деталь и поставить заготовку, на фланце окажутся две детали и захват: примерно 3,7 + 2 = 5,7 кг. Для CRX-10iA запас составляет около 40%, а на вылете и при резких ускорениях он нужен: паспортные 10 кг рассчитаны на лёгкий режим. Две детали по 8 кг с таким же захватом дадут 18 кг, и это уже модель на 20–30 кг.
Что должно быть готово до покупки
Практика интеграции показывает, что останавливает ячейку не робот, а мелочи вокруг него. Условия ниже взяты из инженерной практики, а не из норм стандарта.
| Условие | Зачем | Как проверить |
|---|---|---|
| Стабильная заготовка | Робот кладёт её в одно место, и если размер плавает, деталь ляжет с перекосом | Измерьте партию, заготовки из пилы и из прутка ведут себя по-разному |
| Магазин, ложемент или паллета | Это источник безлюдных часов | Сколько заготовок помещается и как их взять без зрения |
| Автоматическая дверь станка | Без неё робот не доберётся до зоны | Приводная дверь и сигнал разрешения от стойки |
| Автозажим с контролем | Робот должен знать, что деталь зажата | Датчик положения патрона или тисков |
| Обдув и сбор стружки | Стружка в зажиме даёт брак и простой | Обдув зажима перед установкой |
| Контроль инструмента | На безлюдной смене сломанная фреза портит детали | Ресурс инструмента, датчик поломки |
| Замер детали | Ночью нет глаза оператора | Измерение первой и каждой N-й детали |
| Оценка рисков | Ячейка с роботом проектируется как система | Требования ГОСТ Р 60.1.2.1-2016 и 60.1.2.2-2016 |
Если какого-то пункта нет, часть безлюдных часов вы потеряете. Станок без автоматической двери можно переоборудовать, но стоимость это увеличит, и учитывать её надо в смете заранее.
Токарный и фрезерный станок: чем отличается загрузка
Это инженерная практика, а не норматив. На токарном станке деталь ставят в патрон, и центрирует её сам патрон, поэтому захват должен брать заготовку за поверхность, которую на этом переходе не обрабатывают. Для коротких деталей из прутка часто дешевле и быстрее прутковый податчик, а робот выигрывает на штучных заготовках: поковках, отливках, отрезанных кусках, а также когда деталь надо перевернуть и поставить во вторую операцию.
На фрезерном станке заготовка сидит в тисках или приспособлении. Если тиски ручные, ячейка невозможна, нужны тиски с приводом и контролем зажима. Для нескольких деталей на один цикл ставят паллету или сменное приспособление, а станок получает заготовки пачкой. Для двух станков подряд, токарного и фрезерного, один робот способен переносить деталь между ними, но тогда к ячейке добавляется связь двух стоек и общий график остановов.
Часы без оператора и пример расчёта
Безлюдное время одной загрузки магазина считают так:
Допустим, обработка занимает 8 минут, робот меняет деталь за 42 секунды, в магазине 40 заготовок. Получается 40 × 8,7 = 348 минут, то есть 5,8 часа, и все эти цифры условные. Большой магазин не всегда лучше: упираются в стойкость инструмента, объём стружки и время, за которое оператор успеет проверить ночные детали утром.
Один производитель кобота рассказывает про своего клиента, у которого станки работают 22 часа в сутки, из них 6 часов без людей, а про другого, что робот добавляет больше 1200 часов производства на станок в год и окупается за 12–18 месяцев. Это заявления производителя, и ваши цифры будут другими, но порядок безлюдных часов в них похож на наш расчёт.
Экономика у безлюдных часов особая. Оператор в это время не работает, поэтому от цены станко-часа вычитают только электричество, инструмент и расходники. Допущения (ориентир): ячейка с захватом, оснасткой, интеграцией и защитой стоит 4 млн ₽, на обслуживание и износ оснастки уходит 200 тыс. ₽ в год, безлюдные смены идут 200 дней в год.
| Безлюдных часов в сутки | Часов в год | Прибыль с лишнего часа, ₽ | Дополнительная прибыль в год, ₽ | Срок окупаемости |
|---|---|---|---|---|
| 4 | 800 | 1500 | 1 000 000 | 48 мес. |
| 5,8 | 1160 | 1500 | 1 540 000 | 31 мес. |
| 5,8 | 1160 | 2500 | 2 700 000 | 18 мес. |
| 5,8 | 1160 | 4000 | 4 440 000 | 11 мес. |
Во втором столбце часы в сутки умножены на 200 дней, в четвёртом из выручки вычтено обслуживание. Прибыль с часа зависит от того, по какой цене вы продаёте станко-час, а себестоимость самого часа посчитает калькулятор нормо-часа. Сравнение с работой у подрядчика даёт калькулятор окупаемости станка.
Главное условие расчёта: под безлюдные часы есть заказы. Если их нет, робот будет делать детали на склад, и срок окупаемости считать нечем. Поэтому порядок такой: сначала загрузка, потом робот.
Листовой лазер: разгрузка и сортировка
У листового лазера роботу достаётся другая часть работы. Лист стали 1500 × 3000 мм толщиной 3 мм весит около 106 кг, и кобот его не поднимет. Лист подают и убирают погрузчики и башни, а робот забирает готовые детали из раскроя и раскладывает их по ящикам. Для этого нужны захват (вакуумный или магнитный по материалу) и раскрой с учётом разгрузки: по практике цехов детали не должны проваливаться в решётку стола, а мелкие их обычно оставляют на перемычках.
Предположим, на листе 40 деталей, а робот берёт одну деталь за 12 секунд (ориентир, зависит от захвата и пути). Весь лист он сортирует за 8 минут, и это почти столько же, сколько у человека. Выигрыш не в скорости: оператор освобождается, а если лазер оснащён сменным столом и автоматической подачей листа, возможна безлюдная смена. Без сменного стола разгрузка стоит лазеру минут десять простоя на каждом листе, и робот не отменит этот простой, а только заменит человека. Что вырезать лазером в первую очередь и сколько зарабатывает участок, описано в статье о лазерной резке как услуге.
Как запустить ячейку у станка
- 01
Снимите простои.
Узнайте, сколько часов в неделю станок ждёт человека и сколько из них можно занять заказами.
- 02
Выберите деталь для пилота.
Лёгкая, с одной операцией и понятным базированием, лучше всего с постоянным ежемесячным заказом.
- 03
Проверьте станок.
Дверь, зажим, обдув, связь со стойкой и ресурс инструмента должны быть готовы или включены в смету.
- 04
Посчитайте безлюдные часы и срок окупаемости
по формулам выше с вашими, а не примерными цифрами.
- 05
Запустите пилот в дневную смену.
Первые недели оператор рядом, замеры идут по каждой причине остановки.
- 06
Переходите к безлюдной смене
после того, как ячейка отработала без вмешательства человека несколько циклов подряд, и сначала на коротких партиях.
Безопасность
Международный стандарт ISO 10218 в редакции 2025 года включил в себя положения технической спецификации ISO/TS 15066 о совместной работе человека и робота и стал охватывать ручную загрузку и разгрузку, а также рабочие органы. В России действуют ГОСТ Р 60.1.2.1-2016 (роботы) и ГОСТ Р 60.1.2.2-2016 (робототехнические системы и их интеграция), оба с 1 января 2018 года. Первый из них идентичен ISO 10218-1 редакции 2011 года, поэтому с новой международной редакцией стоит сверяться. Для ячейки у станка оценка рисков охватывает сам станок, дверь, захват, заготовку с острыми кромками и стружку, а не только манипулятор.
Частые вопросы
Сколько часов без оператора даёт робот?
Столько, сколько заготовок в магазине, умноженных на время обработки и смены. В примере выше 40 заготовок по 8 минут дают около 5,8 часа. Реальную цифру ограничивают стойкость инструмента, стружка и контроль детали.
Может ли кобот разгружать лист с лазера?
Лист целиком нет: он весит больше 100 кг. Кобот может брать готовые детали и раскладывать их. Лист при этом подаёт и убирает отдельная автоматика.
Нужно ли ограждение у станка с коботом?
Решает оценка рисков. IFR отмечает, что коботы обычно работают без ограждения, но острая деталь, горячая стружка или высокая скорость могут потребовать защитных мер.
На один станок или на два?
Если оба станка стоят в зоне досягаемости и времени цикла хватает на оба, один робот обслужит два. Это добавляет безлюдных часов на тех же затратах и чаще окупается быстрее.
Источники
- FANUC Machine Tending ↗ — FANUC Europe
- FANUC CRX-10iA ↗ — FANUC Europe
- FANUC CRX-30iA ↗ — FANUC Europe
- FANUC LR Mate 200iD ↗ — FANUC Europe
- FANUC M-20 Series ↗ — FANUC Europe
- UR20 ↗ — Universal Robots
- UR30 ↗ — Universal Robots
- Machine tending with cobots ↗ — Universal Robots
- Collaborative Robots — How Robots Work alongside Humans ↗ — International Federation of Robotics, 2024
- ISO 10218 industrial robot safety standard receives major overhaul ↗ — The Robot Report, 2025
- ГОСТ Р 60.1.2.1-2016/ИСО 10218-1 ↗ — Росстандарт, 2016
- ГОСТ Р 60.1.2.2-2016. Часть 2. Робототехнические системы и их интеграция ↗ — Росстандарт, 2016
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Роботизация станков
Все →
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий