Кратко
- Ячейка состоит из манипулятора, сварочного источника с интерфейсом к роботу, позиционера или стола, оснастки, защиты от дуги и вытяжки. На сам манипулятор приходится только часть сметы, остальное уходит на периферию и интеграцию.
- Робот окупается числом освобождённых часов сварки, а не размером серии одной детали. В условном расчёте ниже ячейка за 5 млн ₽ возвращается за 49 месяцев при 160 освобождённых часах в месяц и за 23 месяца при 320.
- Робот не исправляет сборку. Если стык плавает больше диаметра проволоки (1,0–1,2 мм), нужны жёсткая оснастка и датчик поиска шва.
- Простую деталь программируют с пульта, частую смену номенклатуры удобнее вести в офлайн-симуляторе, лёгкие детали на коботе можно записать проведением руки.
Из чего состоит ячейка
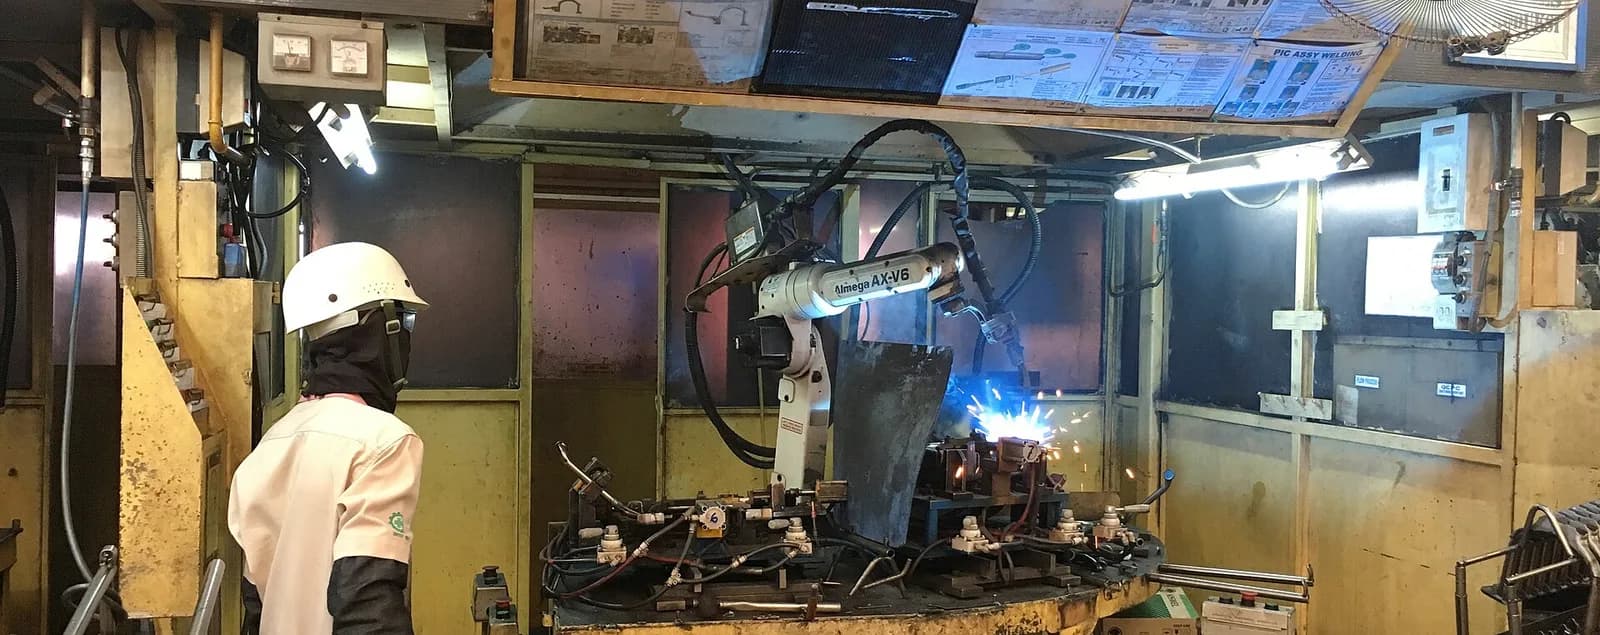
Когда говорят «купить сварочного робота», обычно имеют в виду всю ячейку. Манипулятор в ней один из семи узлов, и ошибка в любом из остальных съедает пользу от дорогой руки.
| Узел | Что делает | Что проверить |
|---|---|---|
| Манипулятор | Водит горелку по траектории. У сварочных моделей полая рука и кисть, шланги и кабели идут внутри | Нагрузка с горелкой, кабелем и датчиком, вылет до дальней точки детали. Примеры FANUC: ARC Mate 50iD/7L — 7 кг и 911 мм, ARC Mate 100iD — 12 кг и 1441 мм |
| Сварочный источник | Даёт ток и управляет процессом (MIG/MAG, импульс, TIG) | Цифровая связь с контроллером робота и ПВ на рабочем токе: робот варит почти без пауз, ручной аппарат с малой ПВ перегреется |
| Горелка и подача проволоки | Подаёт проволоку и газ | Станция очистки сопла и обрезки проволоки, иначе горелка накапливает брызги и точка касания уходит |
| Позиционер или стол | Поворачивает деталь так, чтобы шов лежал удобно | Двухстанционный H-образный позиционер FANUC несёт до 500 кг на сторону: оператор снимает готовую деталь, пока робот варит соседнюю |
| Оснастка | Фиксирует детали в одном и том же месте | Доступ горелки к каждому шву, быстрая переустановка, упоры, прижимы |
| Защита | Ограждение, световая завеса или кабина, экраны от дуги, вытяжка | Оценка рисков всей системы, а не только робота |
| Датчики | Поиск шва касанием проволоки, лазерное слежение, камера | Нужны, если детали приходят с разбросом |
Повторяемость манипулятора составляет десятые и сотые доли миллиметра, у ARC Mate 100iD это ±0,02 мм по ISO 9283. К шву она не относится. Робот честно приводит горелку в запрограммированную точку, а лежит ли там стык, определяют детали и оснастка.
Позиционер нужен не всегда. Если швы идут по плоскости и достаются без поворота детали, хватит стола с оснасткой, а вот для коробов и рам, где швы лежат в разных плоскостях, позиционер сокращает число проходов и даёт варить в удобном положении. Подробнее о процессах сварки — в статье о видах сварки металлов.
Какие детали и серии оправдывают робота
Вопрос про «минимальную серию» ставят неправильно. Робот не знает, сколько у вас деталей одного наименования. Он снимает часы сварщика, и важно, сколько их набирается в месяц по всей номенклатуре, которая влезает в ячейку.
Хороший кандидат выглядит так:
- деталь повторяется: заказ идёт ежемесячно или регулярными партиями, оснастка и программа работают много раз;
- швы длинные или многочисленные, а время дуги составляет заметную часть операции, не только прихватка и зачистка;
- зазоры и положение стыка повторяются от детали к детали;
- деталь помещается в зону достижения и не требует доступа в закрытые полости;
- сварщик сегодня занят этой работой не фрагментами по 10 минут, а часами.
Ручной сварщик держит дугу заметно меньше половины рабочего времени: остальное уходит на сборку, прихватку, перестановки и зачистку. В литературе встречается и цифра «30% против 90% у робота», но она восходит к докладу Конгресса США 1982 года, и в реальном цеху у робота доля дуги ниже. Поэтому считайте по минутам на конкретную деталь.
Пример для расчёта. Кронштейн из стали 3 мм с несколькими швами. Условные минуты на деталь, замеры подставьте свои:
| Операция | Ручная сварка, мин | Ячейка, мин сварщика |
|---|---|---|
| Сборка и прихватка | 6 | 3 (закладка в оснастку) |
| Сварка | 8 | 0 (робот варит около 5 минут параллельно) |
| Зачистка | 3 | 1,5 |
| Итого времени сварщика | 17 | 4,5 |
На каждой детали освобождается 12,5 минуты. Одну полную ставку, то есть 160 часов в месяц, освобождает серия около 770 таких кронштейнов. Робот при этом занят дугой около 65 часов, поэтому ячейку имеет смысл загружать и другими деталями.
Сколько это стоит и за какой срок окупается
Цена ячейки зависит от модели, источника, позиционера, оснастки и защиты, а публичных прайсов у интеграторов нет. Берите коммерческие предложения минимум у двух поставщиков и смотрите, какие строки в них есть: оснастка, ограждение, вытяжка, обучение, пусконаладка. Ниже сумма условная, чтобы показать порядок расчёта.
Допущения (ориентир): ячейка с оснасткой и защитой стоит 5 млн ₽, а на обслуживание и износ горелок уходит 150 тыс. ₽ в год. Сварщик получает 90 000 ₽, взносы 30%, в месяце в среднем 164 часа (1972 часа в 2026 году на 12). Час стоит около 712 ₽. Такие же исходные использует калькулятор нормо-часа, подставьте в него реальные.
| Освобождено часов сварки в месяц | Экономия, ₽ в месяц | Срок окупаемости | Деталей из примера в месяц |
|---|---|---|---|
| 80 | 44 460 | 112 мес. | 384 |
| 160 | 101 420 | 49 мес. | 768 |
| 320 | 215 340 | 23 мес. | 1536 |
| 480 | 329 260 | 15 мес. | 2304 |
Таблица показывает, что один сварщик, занятый одной серией, робота не окупает, ведь 49 месяцев — это четыре года. Картина меняется, когда робот снимает работу двух-трёх человек или когда сварка стала узким местом и ячейка добавляет выручку. Эту часть таблица не учитывает: подставьте прибыль с дополнительных деталей в калькулятор окупаемости станка или в свой расчёт. Ещё один довод — нехватка сварщиков, но в деньги он переводится только вашим собственным расчётом.
Требования к сборке и зазорам
Здесь чаще всего ломаются проекты. Человек видит стык и подстраивается: опускает горелку, вытягивает шов, добавляет проволоку. Робот идёт по траектории и не подстраивается, пока ему не дали датчик.
Источники разброса в листовых деталях хорошо известны. На плоской развёртке лазер держит размеры в пределах десятых долей миллиметра: по сводке Protolabs, ±0,13 мм между элементами одной плоскости. Каждый гиб добавляет погрешность. Для пар «гиб — гиб» и «гиб — отверстие» это ±0,38 мм, для элементов на разных полках ±0,38–0,76 мм, для угла ±1° на гиб. Сводка приведена в статье о листовых деталях и гибке. К сборке из нескольких гнутых деталей эти допуски накладываются, и зазор у стыка может доходить до миллиметра и больше.
Практический ориентир автора, он не взят из стандарта: если положение стыка и зазор плавают на величину порядка диаметра проволоки (1,0–1,2 мм), без датчика поиска шва и без стабилизирующей оснастки не обойтись. Для тонкой стали зазор больше диаметра проволоки приводит к прожогу, поэтому проверяйте допуск на пробных деталях из вашей партии, а не на образце интегратора.
Что делают, чтобы зазор повторялся:
- закладывают в деталь пазы и шипы, которые сами фиксируют сопряжение, как в корпусных деталях и кронштейнах;
- ставят оснастку с жёсткими упорами и прижимами вместо струбцин;
- прихватывают детали отдельно, до робота, если нужна подгонка;
- берут датчики: касание проволоки, лазерный сканер шва или камеру. Полая кисть FANUC (отверстие 57 мм) рассчитана на прокладку кабелей такого датчика.
Заготовки с неровной кромкой после газовой или плазменной резки лучше сначала подготовить: у них разброс выше, чем у лазерного реза.
Как программируют сварочного робота
| Способ | Как работает | Когда подходит | Недостаток |
|---|---|---|---|
| Пульт обучения | Оператор подводит горелку к точкам и записывает их | Одна-две постоянные детали | Пока идёт программирование, ячейка стоит |
| Проведение руки | Оператор ведёт манипулятор по траектории вручную | Кобот и лёгкие детали, простые контуры | Подходит не для всех моделей |
| Офлайн-программирование | Траекторию строят в симуляторе по 3D-модели ячейки, например в FANUC ROBOGUIDE (есть 30-дневная пробная версия) | Частая смена деталей, крупные изделия | Модель отличается от реальной ячейки, на месте точки подгоняют |
FANUC отмечает, что у моделей с полой рукой кабели лежат внутри руки, поэтому в офлайн-симуляции не нужно моделировать их ход. Такой подход экономит время на сложных деталях.
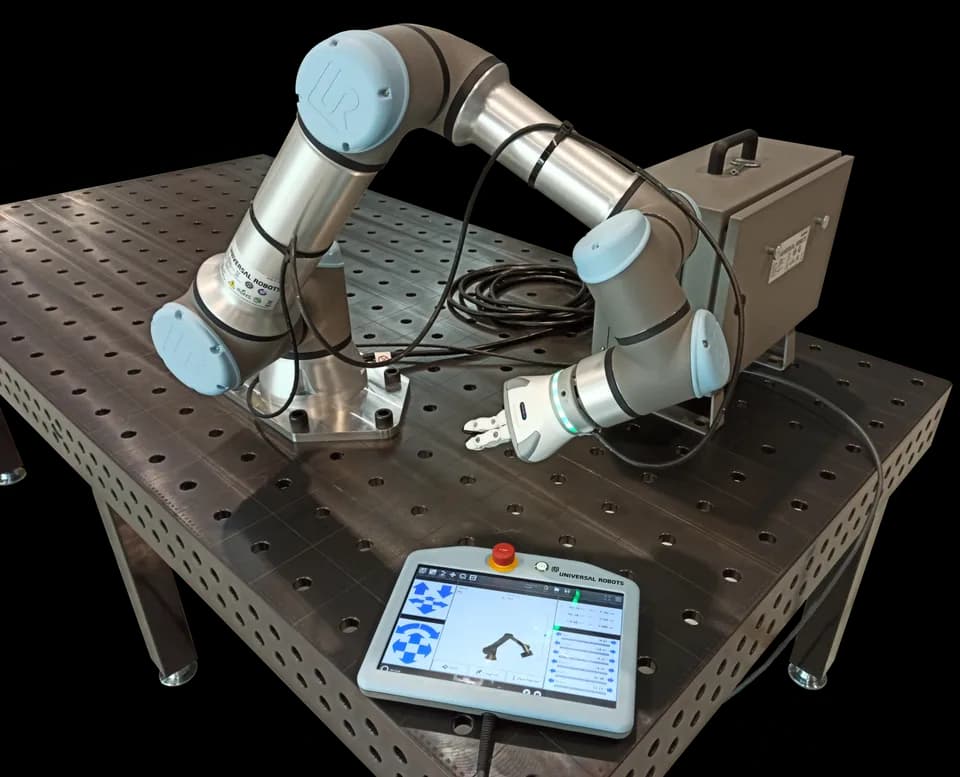
Сварочные коботы выбирают ради простого обучения и небольших серий. IFR отмечает, что коботы используют в сварке, но не для процессов с большими нагрузками и скоростями. У Universal Robots для сварки есть координированное движение кобота с внешними осями, то есть с позиционером. Какие ограничения у кобота в сварке, разбираем в статье про коботов на малом производстве.
С чего начать до покупки
Подготовка к проекту
- 01
Выпишите детали.
Для каждой нужны число в месяц, число швов, длина шва и минуты на сборку, сварку и зачистку по факту, а не по нормативу.
- 02
Сложите часы.
Получится нагрузка, с которой можно идти к интеграторам, и вы сразу увидите, в какой строке таблицы окупаемости оказались.
- 03
Проверьте сборку.
Возьмите по три детали из разных партий, соберите их в одну оснастку и измерьте зазор у каждого стыка щупом. Если он гуляет больше диаметра проволоки, закладывайте датчик или переделывайте детали.
- 04
Запросите предложения.
Просите расписать смету по строкам: манипулятор, источник, позиционер, оснастка, защита, вытяжка, обучение, пусконаладка.
- 05
Сделайте пробную деталь.
Попросите интегратора сварить ваш кронштейн из вашего металла и ваших заготовок, а не показательный образец.
FANUC указывает, что его сварочные роботы работают с MIG, TIG, плазмой и лазером. Из этих процессов дуговой MIG/MAG прощает разброс заготовок лучше, чем лазер: лазеру нужна точная сборка, как разобрано в статье о ручной лазерной сварке.
Безопасность
Ячейку с промышленным роботом проектируют по ГОСТ Р 60.1.2.1-2016 (требования к роботу) и ГОСТ Р 60.1.2.2-2016 (робототехнические системы и их интеграция). Оба действуют с 1 января 2018 года. Оценку рисков делают для всей системы: сварочная дуга даёт ультрафиолет и дым, поэтому в ячейке нужны экраны и вытяжка, даже если робот коллаборативный.
Частые ошибки внедрения
- Покупают робота, а не процесс. Оснастку, защиту и обучение вносят в смету последними, и бюджет заканчивается раньше.
- Не смотрят на ПВ источника. Аппарат для ручной работы с малой ПВ на рабочем токе робота уходит в защиту.
- Ждут от робота точности, которой нет у деталей. Зазор плавает, шов уходит, на пробной детали это не видно.
- Не рассчитывают загрузку. Ячейка стоит, потому что в неё помещаются две детали и обе нужны раз в месяц.
- Забывают про обслуживание горелки. Без чистки сопла и обрезки проволоки качество шва падает через несколько десятков деталей.
- Недооценивают подготовку людей. Если сварщик не станет оператором ячейки, а останется наблюдателем, ячейка будет простаивать в ожидании закладки деталей.
Сначала посчитайте часы сварки по всей номенклатуре и поставьте на оснастку всё, что повторяется. Если после этого цифра получилась меньше сотни часов в месяц, ячейку не покупайте: дешевле поставить второй сварочный пост и дать сварщику хороший стол.
 Сергей ОрловИнженер по промышленной автоматизации и робототехнике
Частые вопросы
Можно ли заменить промышленного сварочного робота коботом?
Для лёгких деталей и небольших серий можно, и такие комплекты уже продают. Ограничения те же, что у коботов вообще: небольшие нагрузки и скорости. А сварочная дуга и дым требуют экранов и вытяжки, которые коллаборативный режим не отменяет.
Сколько сварщиков заменяет один робот?
Робот не заменяет человека целиком. Он снимает время дуги, а сборка, прихватка и зачистка остаются людям. В условном примере выше на каждой детали освобождается 12,5 минуты из 17, то есть около 70% времени сварщика.
Нужен ли позиционер?
Нужен, если швы лежат в разных плоскостях и деталь надо поворачивать. Двухстанционный позиционер ещё и снимает простой: оператор сменяет деталь, пока робот работает.
Что выбрать для тонкого листа: робот или ручной лазер?
Ручной лазерный аппарат быстрее ведёт шов на тонкой нержавейке и стали и не требует оснастки. Робот нужен там, где повторяемость и объём важнее гибкости. Сравнение методов приведено в статье о ручной лазерной сварке и TIG/MIG.
Источники
- FANUC ARC Mate 100iD ↗ — FANUC Europe
- FANUC Arc Welding Robots & Cobots ↗ — FANUC Europe
- FANUC Positioner Systems ↗ — FANUC Europe
- FANUC ROBOGUIDE ↗ — FANUC Europe
- Welding cobots ↗ — Universal Robots
- Collaborative Robots — How Robots Work alongside Humans ↗ — International Federation of Robotics, 2024
- Working with Sheet Metal Tolerances ↗ — Protolabs
- ГОСТ Р 60.1.2.1-2016/ИСО 10218-1 ↗ — Росстандарт, 2016
- ГОСТ Р 60.1.2.2-2016. Часть 2. Робототехнические системы и их интеграция ↗ — Росстандарт, 2016
Фото: Antoniusaw / Wikimedia Commons, CC BY-SA 4.0
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Сварочные роботы
Все →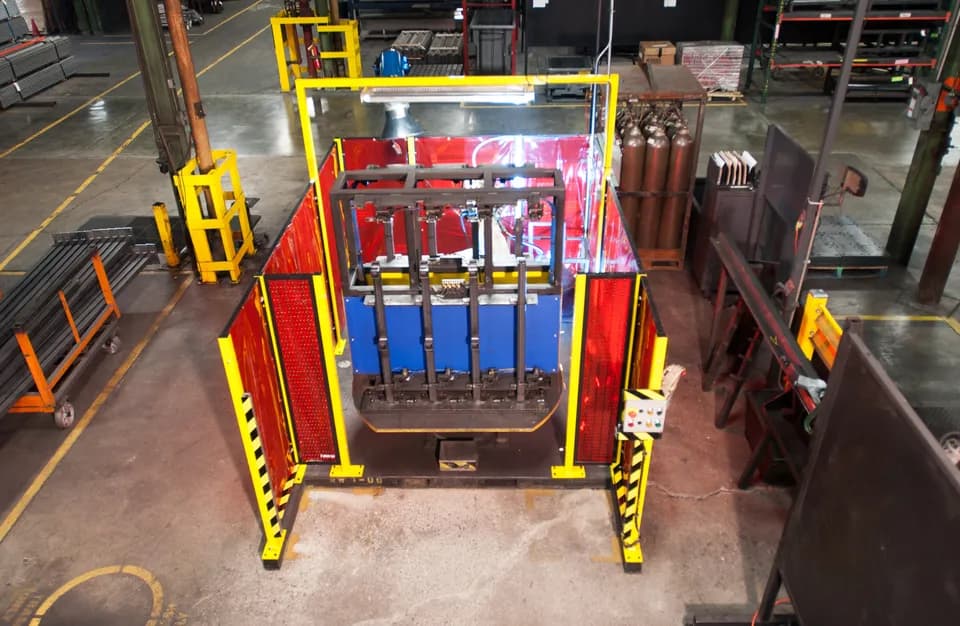
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий