Кратко
- Сварочный кобот состоит из руки, источника с цифровой связью, внешней горелки, станции очистки сопла, стола или позиционера и защиты от дуги. Рука занимает в смете большую часть цены оборудования, но не всю: источник, горелка, позиционер и защита добавляют заметную долю.
- Подключение к любому имеющемуся аппарату возможно, но тогда робот только включает и выключает дугу. Менять ток по ходу шва и получать от аппарата ошибки можно лишь при цифровой связи.
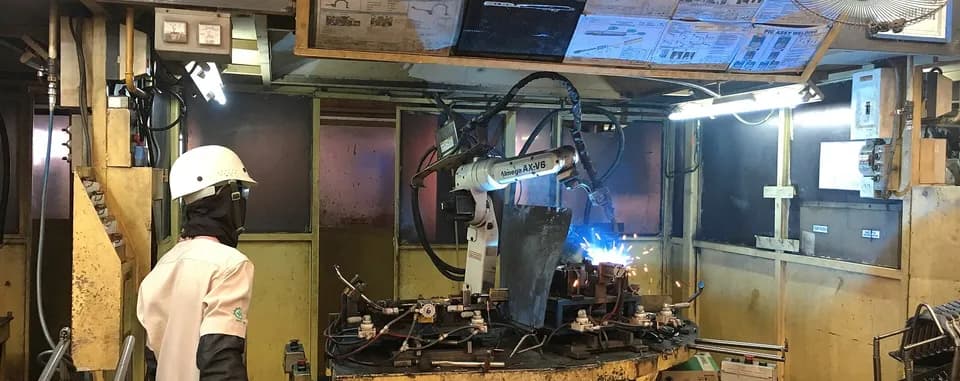
- У кобота горелка стоит на удлинителе снаружи руки, у промышленного робота кабели идут внутри полой кисти. Горелку подбирают по току и по весу вместе с кабелем.
- Скорость кобота в сварке не ограничение, потому что горелка ползёт со скоростью миллиметров в секунду. Ограничивают нагрузка, досягаемость и доступ к шву.
Что входит в комплект
Статья дополняет материал про сварочную ячейку с промышленным роботом, где разобраны серии, зазоры и окупаемость. Здесь речь о том, чем набор с коботом отличается от ячейки с классическим роботом и на что смотреть в коммерческом предложении.
| Узел | Что в комплекте кобота | На что смотреть |
|---|---|---|
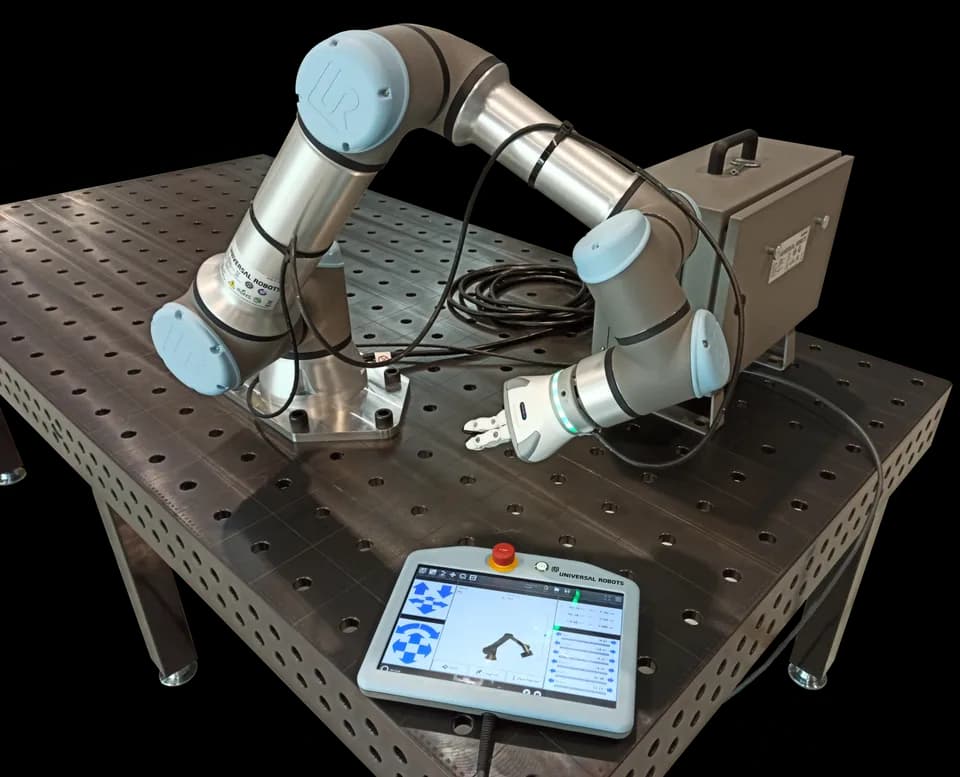
| Рука | Кобот на 8–10 кг с досягаемостью около 1,4 м (FANUC CRX-10iA/L: 10 кг и 1418 мм) | Нагрузка считается вместе с горелкой, кронштейном и кабелем; для деталей с глубокими карманами проверяют досягаемость до дальнего шва |
| Источник | Полуавтомат MIG/MAG, например Miller MigMatic MP S400iP: 400 А при 36 В и 100% ПВ, подача проволоки 1,5–20 м/мин | Цифровая связь с контроллером кобота, а не только кабель для запуска |
| Горелка | Внешняя, на кронштейне; воздушная или с водяным охлаждением | Ток при 100% ПВ, вес вместе с кабелем, наличие тормоза проволоки |
| Станция очистки | Прочищает сопло и режет проволоку | Без неё брызги накапливаются, и точка касания проволоки уходит |
| Стол и позиционер | Плита с оснасткой или вращатель | Синхронное движение с рукой или только поворот на заданный угол |
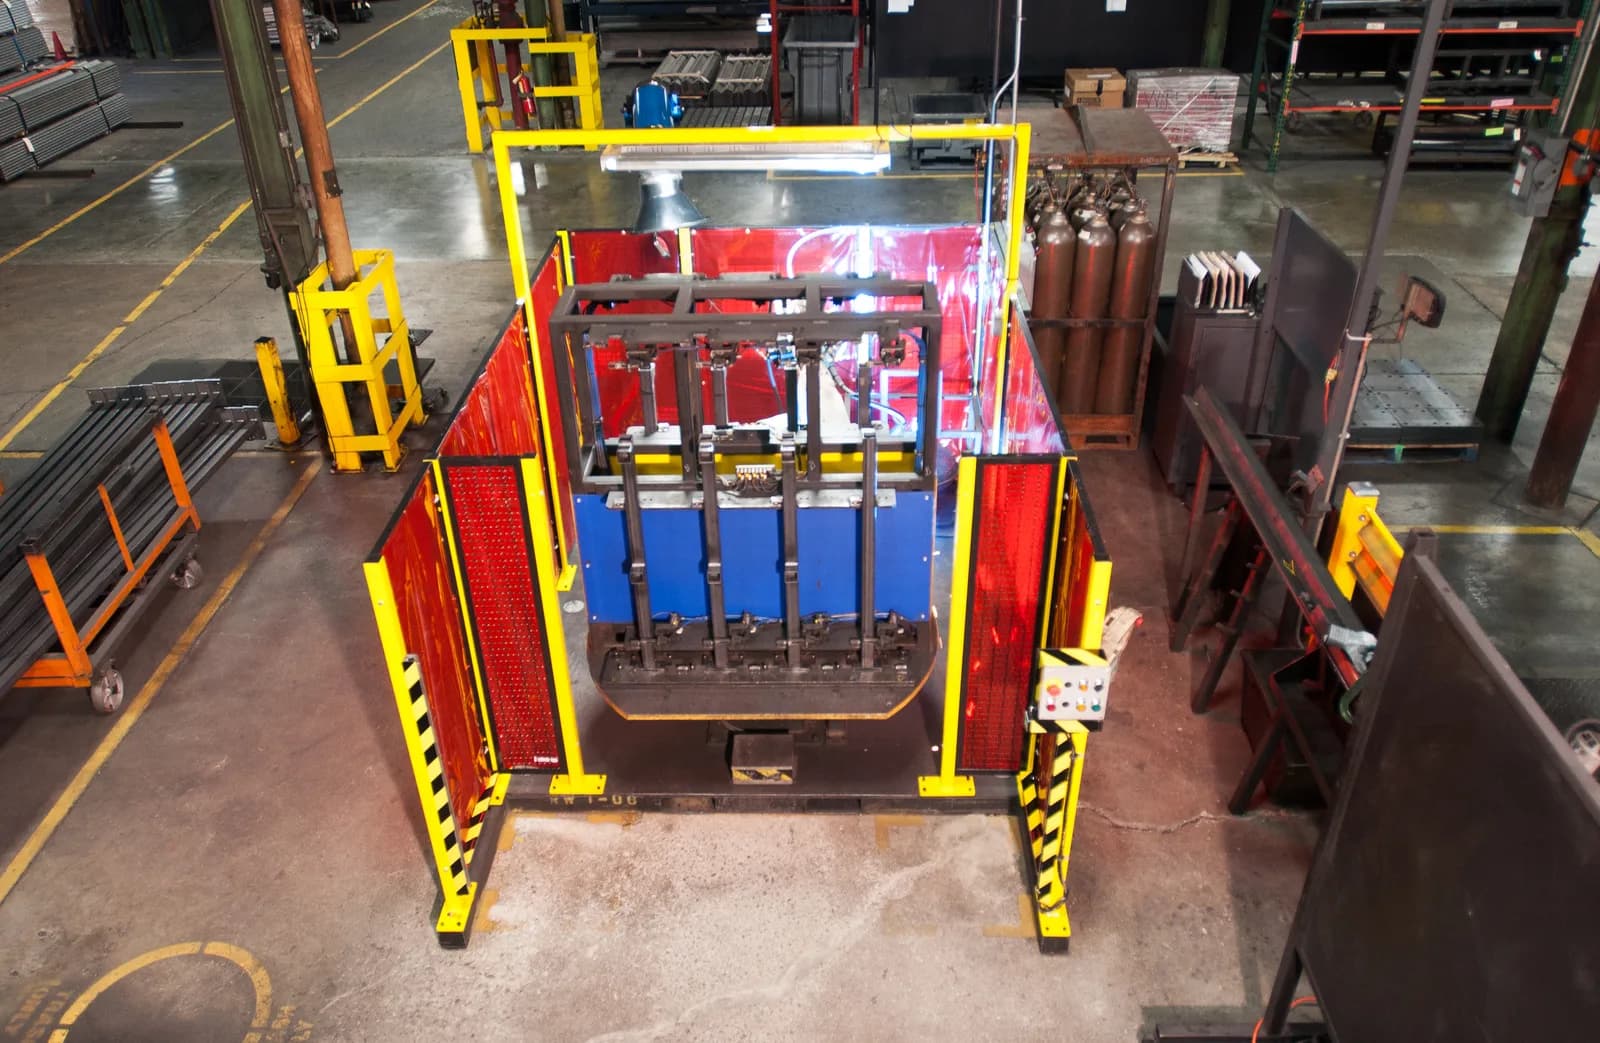
| Защита | Шторы, экраны, вытяжка | Дуга остаётся опасной, и защита нужна даже без ограждения самого робота |
Все цифры из таблицы взяты из паспортных данных: Miller (брошюра января 2026 года), Lincoln Electric и FANUC. Подробнее о защите и оценке рисков для ячейки — в статье про коботов.
Связь с аппаратом: старт-стоп или цифра
Развилка такая. В паре с коботом может работать любой сварочный аппарат, в том числе уже стоящий в цеху: для этого ставят комплект модернизации. Но тогда робот подключён к аппарату парой контактов и управляет им только в режиме «пуск-стоп», а этого часто мало. Если нужно, чтобы кобот программно менял режим на разных участках шва, нужна цифровая аппаратная и программная совместимость с контроллером источника (так описывает это российский интегратор Cobotron).
Причина в том, как работает сварщик. Сварщик смотрит на ванну и подстраивается, а робот не видит дугу. Поэтому контроллер кобота должен знать, что творится в аппарате, и управлять им в реальном времени, а аппарат должен сообщать о неполадках: пропаже дуги, обрыве проволоки, нехватке газа. При связи «пуск-стоп» кобот просто продолжит движение вдоль шва без дуги и ничего не заметит.
Кроме того, на ручном аппарате заварка кратера в конце шва, плавный выход на ток в начале и разные режимы для угла и прямого участка задаются кнопками на горелке или вручную. Через два контакта это не повторить.
Цифровой источник дороже комплекта модернизации для имеющегося аппарата, но в смете всей ячейки разница небольшая. Платить за неё стоит, если на детали есть участки с разными режимами.
Горелка: почему она снаружи руки
У Lincoln Electric в руководстве по выбору горелок для коботов описаны два типа. Промышленные роботы используют горелки, которые проходят сквозь полую кисть, а кабели лежат внутри руки и рассчитаны на её длину. Коботы меньше по профилю, поэтому для них берут внешнюю прокладку: горелка крепится на удлинителе на конце руки, а кабель идёт снаружи.
Следствия такие. Внешний кабель надо вести так, чтобы он не цеплялся за оснастку и не мешал повороту кисти: при поворотах он закручивается, и программу проверяют на полный оборот. Вес горелки с кабелем входит в нагрузку на фланце, и запас в 10–20% на динамику, о котором шла речь в статье о выборе кобота, здесь тоже нужен.
Из таблицы Lincoln видно, на какой ток рассчитаны горелки: воздушная Magnum PRO Smart для кобота даёт 385 А при 100% ПВ на смеси и 550 А на CO2, водяная держит 650 А при 100% ПВ на смеси. Токи для тонкой и средней стали лежат заметно ниже этих значений. Охлаждение выбирают по нагреву, а не по максимальному току: в длинной серии без пауз воздушная горелка прогревается, и запас по току быстро исчезает.
Что умеет программа сварки
В спецификации Miller для кобота Universal Robots перечислены функции, заменяющие движения руки сварщика: прихватка, колебания горелки, прерывистый шов, смещение программы, многопроходная сварка, наплавка. Для небольшого цеха полезны четыре из них.
- Прихватка. Если встроить её в программу, прихватки ставит тот же кобот, а не сварщик в оснастке. По описанию Miller, это упрощает процесс и точнее фиксирует положение деталей.
- Прерывистый шов сокращает тепловложение, коробление и расход проволоки. На шве длиной 400 мм по 30 мм с шагом 100 мм получается четыре отрезка, всего 120 мм, то есть 30% от сплошного шва.
- Смещение. Готовую траекторию копируют и сдвигают на однотипные детали и позиции в оснастке, а не пишут заново.
- Многопроходная сварка создаёт дополнительные проходы одним нажатием, угол, параметры и время каждого можно менять.
Допустим, скорость сварки 7 мм/с, около 0,4 м/мин (допущение для примера, реальную задаёт технология). Сплошной шов 400 мм горелка пройдёт за 57 секунд, а в варианте с 30% прерывистого шва дуга горит 17 секунд, и к ним добавляются переходы между отрезками. Прерывистый шов годится только там, где это допускает расчёт нагрузки на соединение, и решает здесь конструктор.
Скорость кобота и скорость сварки
У коботов есть ограничение скорости, потому что при контакте с человеком удар не должен быть сильным. У FANUC CRX-10iA в коллаборативном режиме линейная скорость достигает 1000 мм/с. Горелка двигается на 7 мм/с, то есть в 140 раз медленнее, поэтому для самой сварки ограничение скорости не играет роли. Оно нужно для переходов между швами: здесь робот идёт быстро и каждый переход экономит секунды.
Реальные пределы у кобота другие. Нагрузка: горелка, кабель и кронштейн занимают заметную часть паспортных килограммов. Досягаемость: рабочая зона примерно на 10% меньше паспортной. Доступ к шву: горелка занимает место, и во внутреннем углу рамы она может не уместиться. Брызги: рука работает рядом с дугой, и степень защиты запястья надо сверять с этим.
Из чего складывается цена набора
Открытых смет мало, а те, что есть, часто даны без валюты, поэтому суммы здесь не приводим, только состав и порядок долей. Ориентир по открытому калькулятору интегратора, октябрь 2026 года: рука составляет примерно от шести десятых до трёх четвертей стоимости оборудования, в зависимости от того, берут ли станцию очистки, позиционер и огнестойкий чехол. Остальное делят между собой источник с водяным охлаждением, горелка с кронштейном, станция очистки, позиционер и пульты.
Отдельно от оборудования идут услуги, и в калькуляторе это самая тяжёлая часть сметы:
- доставка, шеф-монтаж, пусконаладка и обучение;
- проектирование оснастки под деталь;
- разработка технологии сварки изделия;
- программа для кобота по 3D-модели в CAM.
Для сравнения по рублям: российский поставщик Велдпром пишет на своём сайте, что реальный бюджет «коробочного решения под ключ» начинается от 2,9 млн ₽, и нигде не раскрывает состав набора и дату цены. Это рекламный ориентир, а не смета: позиционер, оснастка и разработка технологии в минимальный набор, вероятно, не входят. Окупаемость по такой смете считают так же, как в статье про ячейку: от освобождённых часов сварки. Заявленные поставщиками сроки «меньше года» подтверждает только ваш расчёт.
Кобот вместо промышленного робота
Плюсы
- Программируется на пульте, под малые серии и частую смену деталей
- Рука с горелкой переезжает между столами, а не привязана к клетке
- Дешевле по руке и по защите, если оценка рисков позволяет
Минусы
- Горелка с внешним кабелем занимает место и отнимает часть нагрузки
- Нагрузка и досягаемость меньше, чем у промышленной руки
- Дуга, брызги и дым требуют экранов и вытяжки так же, как у большого робота
Что спросить у поставщика до подписания
- 01
Какой источник и по какому интерфейсу связан с контроллером
и что при обрыве дуги видит робот.
- 02
Какая горелка, на какой ток при 100% ПВ и сколько весит с кабелем
- 03
Что делать, если деталь не достаётся горелкой
чьи расходы на дополнительную ось или другой кронштейн.
- 04
Входит ли оснастка, технология и программа по вашей 3D-модели
или это отдельные работы.
- 05
Какие проверки на вашей детали
поставщик готов провести до оплаты.
Частые вопросы
Можно ли подключить кобота к моему сварочному аппарату?
Можно, для этого продают комплект модернизации. Он даст пуск и останов, но не передачу параметров и ошибок. Если нужны разные режимы по ходу шва, понадобится совместимый цифровой аппарат.
Нужен ли позиционер для сварочного кобота?
Нужен, когда швы лежат в разных плоскостях. У Universal Robots есть программное обеспечение для синхронного движения кобота с моторизованными осями, оно сокращает цикл и точнее ведёт траекторию, а простой индексный поворот этого не даёт.
Почему у кобота горелка снаружи?
Кабель промышленного робота прячется в полую кисть, а у кобота меньшая кисть, поэтому горелку ставят на удлинитель, и кабель идёт снаружи. Это следует учитывать при расчёте нагрузки и доступа к шву.
Достаточно ли воздушной горелки?
По данным Lincoln Electric, воздушная горелка для кобота даёт 385 А при 100% ПВ на смеси, этого хватает для тонкой и средней стали. Для длинных серий и больших токов выбирают водяную, у которой в таблице 650 А.
Источники
- Miller Cobot system, Quick Specs ↗ — Miller Electric, 2026
- Magnum PRO Cobot Torch Selection Guide ↗ — Lincoln Electric
- Робот-сварщик: комплектация и цена ↗ — Cobotron, октябрь, 2026
- Почему важна совместимость робота и сварочного аппарата ↗ — Cobotron, 2023
- Welding cobots ↗ — Universal Robots
- FANUC arc welding robots and cobots ↗ — FANUC Europe
- CRX-10iA Cobot ↗ — FANUC America
- Сварочные роботизированные комплексы ↗ — Велдпром
Фото: WireCrafters, CC BY-SA 4.0, Wikimedia Commons
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий