Кратко
Робот сам не гарантирует попадание в шов: повторяемость хорошего манипулятора около ±0,02 мм, а абсолютная точность по литературе доходит до миллиметров, при пятне луча 0,2–0,6 мм. Поэтому на детали с разбросом ставят лазерный датчик трекинга шва, а на серию с короткими швами сканаторную головку, которая убирает холостые перемещения руки. Ячейка закрытая, класс 1 снаружи.
- Повторяемость робота измеряют десятыми и сотыми долями миллиметра, но абсолютная точность хуже: по литературе ошибка попадания в запрограммированную точку у обычных промышленных роботов доходит до миллиметров. Пятно лазера 0,2–0,6 мм, и эта разница решает всё.
- Схем две. В первой робот ведёт головку вдоль шва, во второй робот лишь подставляет сканаторную головку, а луч по шву двигают зеркала.
- Датчик трекинга шва смотрит чуть впереди луча и поправляет траекторию. У него есть «ошибка опережения», поэтому нужна задержка в управлении.
- В условном расчёте сканаторная схема сокращает цикл на детали с десятью короткими швами с 23 до 8,5 секунды, потому что убирает холостые перемещения.
Что такое роботизированная лазерная сварка
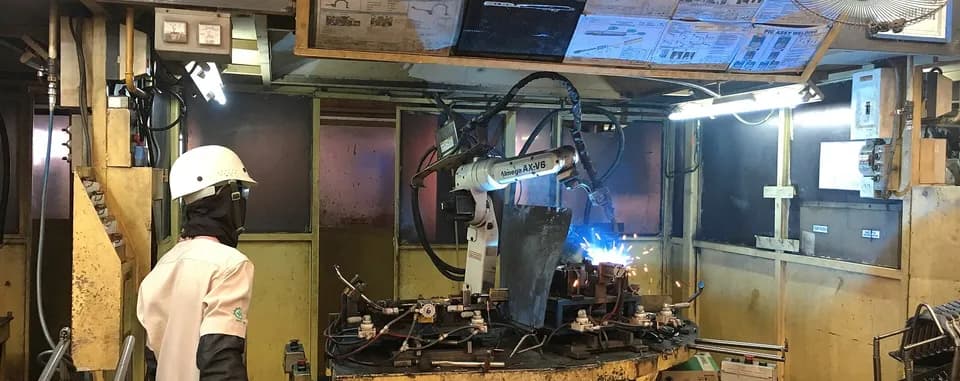
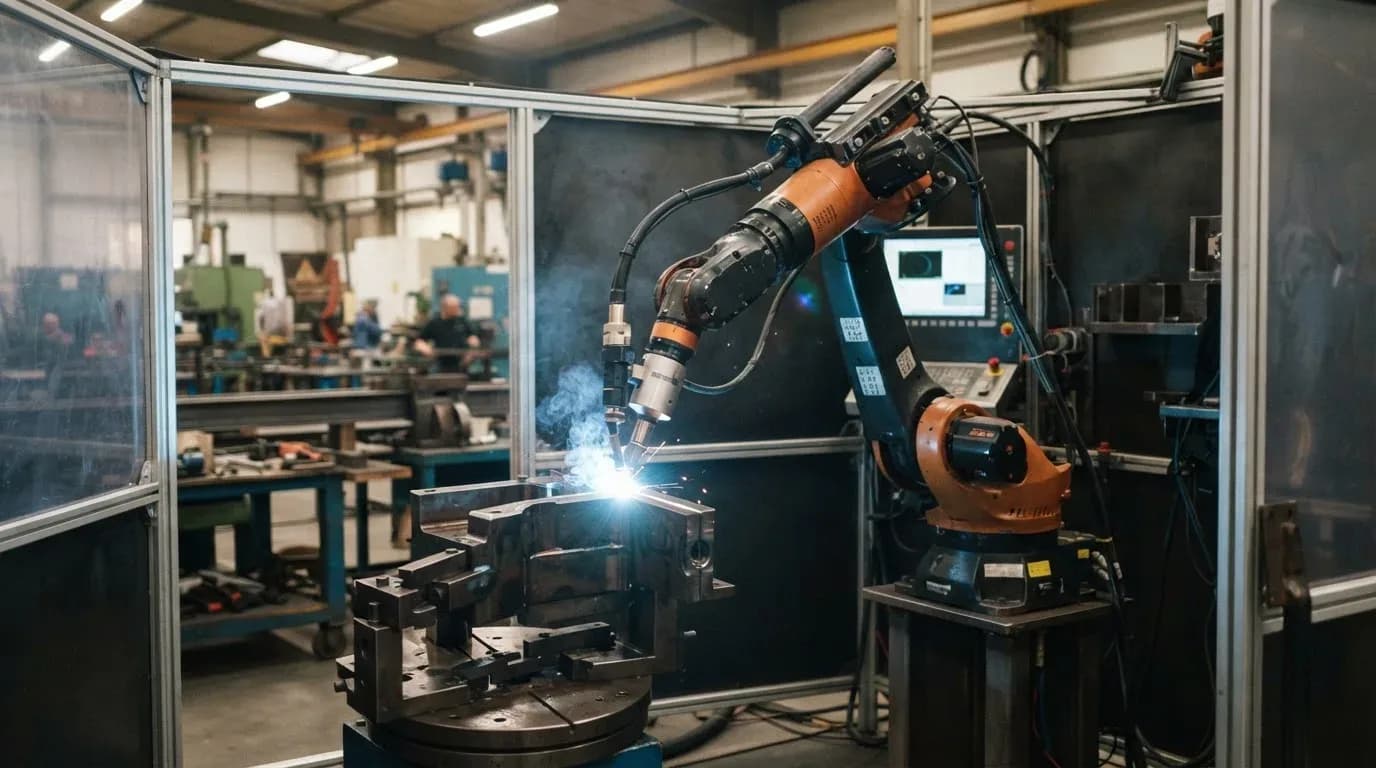
В автомате на портале головка движется по прямолинейным осям, в роботе её держит шестиосевой манипулятор. Он достаёт швы в нескольких плоскостях, заходит в коробчатые детали и сваривает пространственные контуры, как на кузове автомобиля. Станки с декартовыми осями разобраны в статье про портал, стол с ЧПУ и линии, а общую логику роботизированной ячейки, оснастку и окупаемость для дуговой сварки читайте в статье Сварочный робот для небольшого производства.
У лазерной ячейки по сравнению с дуговой отличается почти всё, что не касается самого робота. Луч передаётся по волоконному кабелю от источника, который стоит рядом с ячейкой, а не на руке. На кабель и головку действует нагрузка робота. Вместо горелки с токоподводом стоит оптика: коллиматор и фокусирующая линза, а при сканаторной схеме ещё гальваносканер.
Две схемы: ведение шва и сканатор
| Параметр | Робот ведёт головку по шву | Сканаторная (remote) сварка |
|---|---|---|
| Кто двигает луч по шву | Манипулятор | Зеркала сканера внутри головки |
| Роль робота | Непрерывно ведёт по траектории | Переставляет головку между зонами |
| Холостые перемещения | Каждый переход между швами делает рука | Переход между швами внутри поля сканера делают зеркала |
| Типичная область | Длинные швы, сложная пространственная траектория, листы разной толщины | Серии коротких швов и точек на деталях одной формы |
| Допуск на сборку | Можно подключить трекинг шва | Жёсткий: шов должен лежать там, где его ждёт программа |
| Главный риск | Накопление ошибок TCP и оснастки | Калибровка поля сканера и доступ луча к шву |
При удалённой сварке луч перемещает лазерный сканер, поэтому рука не должна повторять форму шва. Такой способ быстрее и точнее, чем когда рука следует за швом.
Сканаторная схема не подходит для всего. Луч приходит к шву под углом с рабочего расстояния головки, поэтому глубокие узкие ниши и швы за ребром ему недоступны. Для таких деталей остаётся вариант с головкой на роботе.
Откуда берётся ошибка и чем её гасят
Луч должен попасть в стык с точностью, которая заметно меньше диаметра пятна. Диаметр пятна находят из паспорта оптики: он равен диаметру волокна, умноженному на отношение фокусного расстояния линзы к фокусному расстоянию коллиматора. Например, волокно 100 мкм, коллиматор 100 мм и фокусирующая линза 200 мм дают пятно 0,2 мм, а с линзой 300 мм получится 0,3 мм. Волокна у промышленных источников бывают разные: у IPG, например, в каталоге подающие волокна на 50, 100, 150 и 200 мкм (подробнее о диаметре пятна).
Теперь о ячейке. Ошибка складывается из нескольких слагаемых.
| Источник ошибки | Величина | Чем гасится |
|---|---|---|
| Повторяемость робота | У FANUC ARC Mate 100iD ±0,02 мм по ISO 9283 | Учитывать мало, пока траектория запрограммирована показом |
| Абсолютная точность робота | По литературе до миллиметров, 80–90 % приходится на геометрические ошибки сборки и износ | Калибровка робота, показ точек на реальной детали, датчик |
| Оснастка и заготовка | Ориентир 0,1–0,3 мм, зависит от детали | Базирование, прижимы, контроль заготовок |
| Тепловая деформация | Растёт по ходу шва, зависит от изделия | Порядок прихваток, прижимы |
| Положение шва после установки | Меняется от детали к детали | Датчик трекинга |
Цифры по роботу взяты у производителя (по данным из статьи про сварочного робота) и из исследования Yang и Jing, где сказано, что геометрические ошибки составляют 80–90 % общей ошибки позиционирования. В справочной статье о промышленных роботах повторяемость и точность разделяют: робот может возвращаться в заученную точку с точностью 0,1 мм, но при расчётной траектории ошибка положения будет другой.
Из этого выводится практическое правило. Если траекторию записали показом на реальной детали, работает повторяемость, и ошибка мала. Если траекторию построили в программе по модели, на первый план выходит абсолютная точность, и без калибровки или датчика промах будет заметен.
Трекинг шва
Датчик трекинга нужен, когда положение стыка от детали к детали плавает больше, чем допускает пятно. В обзоре Wang, Li и Xu датчики для сварочных роботов делятся на дуговые (по току дуги), контактные, электромагнитные, ультразвуковые и лазерные. Дуговой датчик в лазерной сварке не работает, потому что нет дуги, контактный щуп изнашивается и не подходит для высоких скоростей. Поэтому на лазерных ячейках ставят лазерные датчики: они проецируют на поверхность линию и по её излому находят положение кромки и зазор.
У лазерного датчика есть особенность, которую в обзоре называют «ошибкой опережения» (sensor positioning lead error). Датчик смотрит на шов с опережением, а луч приходит в эту точку позже. Простой расчёт: если датчик установлен на 25 мм впереди пятна, а скорость сварки 50 мм/с, то поправка применяется через 0,5 с, и контроллер должен хранить измеренную линию и отдавать её роботу с задержкой (значения условные, расстояние зависит от конструкции головки). На резком повороте шва этот хвост даёт ошибку, поэтому датчик на изгибах ведёт себя хуже, чем на прямых участках.
Если для робота нужен датчик, это обычно знак, что заготовки собраны плохо. Сначала смотрите на оснастку и допуски, потом покупайте датчик.
 Сергей ОрловИнженер по промышленной автоматизации и робототехнике
Пример: деталь с десятью короткими швами
Условия подобраны для расчёта и не относятся к паспорту конкретной установки. Деталь из листовой стали с десятью швами по 40 мм, итого 400 мм шва.
- Робот ведёт шов. Скорость 50 мм/с, значит 400 / 50 = 8 с на сварку. Переходы между швами рука делает с остановками, допустим по 1,5 с на переход, то есть 10 × 1,5 = 15 с. Цикл 23 с, доля горения луча 8 / 23 ≈ 35 %.
- Сканаторная головка. Скорость сварки ориентир 100 мм/с, 400 / 100 = 4 с. Переходы между швами внутри поля сканера занимают по 0,15 с на прыжок, всего 1,5 с, и ещё три позиции робота по 1 с на деталь, итого 3 с. Цикл 4 + 1,5 + 3 = 8,5 с.
- Разница. 23 / 8,5 ≈ 2,7 раза. В выпуск разница переводится так: за смену 8 часов (28 800 с) при коэффициенте использования 0,8 получается 23 040 с рабочего времени, то есть около 1000 деталей в первом случае и около 2700 во втором.
Все цифры времени и скорости в примере ориентировочные. Расчёт показывает порядок эффекта: сканатор выигрывает на холостых перемещениях, которых в первой схеме больше, чем самой сварки. Но выигрыш сохраняется, только если все швы лежат в поле сканера, а положение детали повторяется. Иначе датчик и корректировка съедят выигрыш.
Что должно быть в ячейке
- Манипулятор с нагрузкой на кисть, достаточной для головки, датчика и защитного кожуха кабеля. Данные по нагрузкам и вылетам моделей ищите в паспортах производителей.
- Источник и кабель. Оптоволоконный кабель нельзя сгибать резко: у него есть минимальный радиус изгиба, который указывает производитель.
- Головка. Для сканаторной схемы нужен гальваносканер с калибровкой поля относительно детали. Для проволочной сварки добавляется подача проволоки.
- Оснастка. Базы, прижимы и упоры, которые держат деталь в одном положении. Для робота оснастка так же важна, как и для портала.
- Датчик трекинга и камера для деталей с разбросом.
- Кабина с блокировками. Источник относится к классу 4, ячейку закрывают так, чтобы снаружи был класс 1 по IEC 60825-1. Для самого робота действуют отдельные требования к безопасности роботизированных систем.
- Вытяжка из зоны шва.
Сервис для такой ячейки нужен не меньше, чем сам робот: кто калибрует поле сканатора, настраивает трекинг и обучает программиста, лучше записать в договор. Спросите, делают ли это штатные инженеры и есть ли склад запчастей для головки и кабеля.
Как программируют
Три способа задать траекторию
- 01
Показом на пульте.
Оператор подводит головку к каждой точке реальной детали и записывает её. Работает повторяемость, ошибка мала. Для сложной детали занимает часы.
- 02
Офлайн по модели.
Траекторию строят в симуляторе по CAD-модели. Нужны калибровка точки инструмента и системы координат детали, иначе абсолютная ошибка выльется в промах.
- 03
Поиск шва датчиком.
Программа задаёт общий ход, а точное положение стыка находит датчик на каждой детали: перед сваркой сканирует линию и корректирует точки.
На практике способы смешивают. Крупные узлы программируют офлайн, а точки подтверждают показом, на деталях с разбросом включают датчик.
Частые вопросы
Чем роботизированная лазерная сварка отличается от обычной роботизированной сварки?
Источник тепла и инструмент другие: вместо горелки стоит оптическая головка, а луч подаётся по волокну. Допуски на сборку жёстче, потому что пятно мало. Ячейку закрывают от излучения, а вытяжка нужна из-за дыма от шва.
Нужен ли трекинг шва на каждой ячейке?
Нет. Если оснастка держит детали с разбросом меньше доли пятна, достаточно запрограммированной траектории. Датчик ставят, когда заготовки приходят с разбросом или тепловая деформация смещает стык по ходу шва.
Что выбрать для серии коротких швов: ведение шва или сканатор?
Сканатор, если швы лежат в поле зрения головки и положение детали повторяется. Ведение шва остаётся для длинных и пространственных швов и для деталей, где луч не достаёт до шва под нужным углом.
Можно ли поставить лазерную сварку на кобота?
Манипулятор подойдёт, если нагрузка и вылет допускают, а вот лазерная головка требует закрытой ячейки. Свобода работы рядом с оператором пропадает, и выигрыш от кобота сокращается.
Источники
- Visual Sensing and Depth Perception for Welding Robots and Their Industrial Applications ↗ — Wang J., Li L., Xu P., Sensors, 2023
- Spatial Error Prediction and Compensation of Industrial Robots Based on Extended Joints and BO-XGBoost ↗ — Yang B., Jing X., Sensors, 2025
- Tab-to-Busbar Interconnections in EV Battery Packs: An Introductory Review of Typical Welding Methods ↗ — Choi S. и др., Micromachines, 2026
- High-Power Fiber Lasers ↗ — IPG Photonics, каталог источников
- IEC 60825-1 ↗ — безопасность лазерной аппаратуры, Международная электротехническая комиссия

Автор
Алексей КоролёвИнженер-технолог по лазерной резке металла, 14 лет в отрасли
Четырнадцать лет работает с листовой и трубной лазерной резкой: подбирает режимы, запускает станки, разбирает брак. Пишет о резке и лазерной сварке металла.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Автоматическая и роботизированная лазерная сварка
Все →
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий