Кратко
Виртуальная пусконаладка — это проверка управляющих программ на модели оборудования вместо настоящего станка, ячейки или линии. Модель ведёт себя как реальная установка: получает команды от контроллера и отвечает сигналами датчиков. Ошибки логики находят за столом, а на объекте остаётся настройка механики и проверка безопасности.
- Термины и схемы задаёт немецкое руководство VDI/VDE 3693, лист 1 (действующая редакция — май 2025 года).
- Схем подключения три: модель с моделью (MIL), настоящая программа на виртуальном контроллере (SIL) и настоящий контроллер с моделью (HIL).
- В опубликованных примерах реальная пусконаладка сокращалась на 25–75%, но это кейсы вендоров и одно небольшое исследование, а не гарантия.
- Модель окупается, когда на объекте дорог каждый день: чужая линия стоит, бригада в командировке, ячеек одного типа несколько.
- Настоящие ограждения, световые завесы и аварийные остановы всё равно проверяют на месте, модель этого не заменяет.
Что называют виртуальной пусконаладкой
Пусконаладка — это этап после монтажа, когда оборудование впервые запускают вместе с программой: проверяют, что каждый датчик подключён куда нужно, цилиндры ходят в правильную сторону, робот не задевает оснастку, а последовательность шагов выдерживает сбои. Обычно всё это делают на собранной установке, часто уже на площадке заказчика.
При виртуальной пусконаладке реальную установку подменяет модель. Контроллер выдаёт команды «выдвинуть упор», «включить конвейер», «робот, забирай деталь», модель их исполняет и возвращает сигналы: упор дошёл, деталь в зоне датчика, захват закрыт. Для программы ПЛК (программируемого логического контроллера, который управляет всей ячейкой) разницы нет, он видит те же входы и выходы. Модель может описывать целый завод, а может одну ячейку или станок.
Понятия и схемы систематизирует руководство VDI/VDE 3693 «Виртуальная пусконаладка». Его первый лист, о типах моделей и терминах, в мае 2025 года вышел в новой редакции и заменил версию 2016 года. Руководство относит виртуальную пусконаладку к жизненному циклу установки: она идёт параллельно закупке и сборке, а цель у неё одна — найти и исправить ошибки, внесённые при проектировании автоматики.
Чем это отличается от цифрового двойника цеха, мы разбирали в статье о цифровом двойнике по ГОСТ Р 57700.37. Коротко: модель для пусконаладки нужна на этапе проекта и не обязана получать данные от работающего оборудования, двойник по ГОСТ подразумевает постоянную двустороннюю связь с изделием.
Почему пусконаладка съедает сроки
Компания Visual Components, разработчик программ для симуляции производства, приводит оценку: пусконаладка занимает до 15–20% общего срока поставки автоматизированной системы. Из этого времени, по данным книги Liu, Diedrich и Suchold «Virtual Commissioning of Automated Systems» (2012), почти две трети уходит на исправление ошибок в программах. Механику собрали правильно, а логика не учитывает, что деталь может прийти с опозданием, что датчик дребезжит или что после аварийной остановки робот стоит не в исходной точке.
На собранной установке каждая такая ошибка дорогая: монтажники ждут программиста, у заказчика стоит линия, испытание «а что будет, если оператор откроет дверь посреди цикла» рискованно ставить на живом оборудовании. На модели те же проверки занимают минуты и ничего не ломают.
| Пример | Что проверяли на модели | Результат |
|---|---|---|
| Исследование Reinhart и Wünsch, 2007 | Небольшая установка под ПЛК: 17 датчиков, 10 исполнительных механизмов | Реальная пусконаладка короче на 75%, весь проект — на 15%; выполнение требований к программе выросло с 37 до 84% |
| Cleveland Systems Engineering (кейс Siemens) | Трёхкоординатный портал для заворачивания винтов на сборке газонокосилок-роботов, ПЛК S7-1500F | Пусконаладка на объекте — одна неделя вместо двух |
| Tronrud Engineering (статья в журнале ISA InTech) | Упаковочная машина на 300 пакетов в минуту | Проектирование короче на 10%, пусконаладка — на 25% |
Цифры в таблице не стоит переносить на свой проект один к одному. Два из трёх примеров опубликовали поставщики программ, а исследование 2007 года сделано на маленькой установке. Разумная оценка для планирования — сокращение отладки на объекте на четверть, всё сверх этого считать удачей.
MIL, SIL и HIL: три схемы подключения
VDI/VDE 3693 различает три схемы, по тому, что именно подключено к модели. Их применяют по очереди, по мере готовности проекта.
| Схема | Что работает вместо контроллера | Когда применяют | Что можно проверить |
|---|---|---|---|
| MIL (model-in-the-loop, модель в контуре) | Упрощённая модель логики управления | Концепт, выбор компоновки | Принцип работы, такт, нужное число позиций |
| SIL (software-in-the-loop, программа в контуре) | Настоящая программа ПЛК и робота на виртуальном контроллере в компьютере | Программы написаны, железа ещё нет | Последовательность шагов, блокировки, обработку сбоев, траектории робота |
| HIL (hardware-in-the-loop, железо в контуре) | Настоящий контроллер, подключённый к модели по сети | Шкаф управления собран, механики ещё нет | То же плюс реальное время реакции, сетевой обмен, панель оператора |
Бывает и смешанная схема: часть установки уже стоит в цеху, остальное пока работает в модели. Так проект переходит от виртуальной ячейки к реальной постепенно, узел за узлом.
Для небольшой ячейки обычно хватает SIL. Программу ПЛК запускают на программном эмуляторе контроллера, программу робота — на виртуальном контроллере от производителя робота, модель ячейки — в программе симуляции, и всё это работает на одном или двух компьютерах. HIL нужен, когда важны миллисекунды: быстрые синхронные оси, обмен по полевой шине, сложные системы безопасности.
Из чего состоит модель ячейки
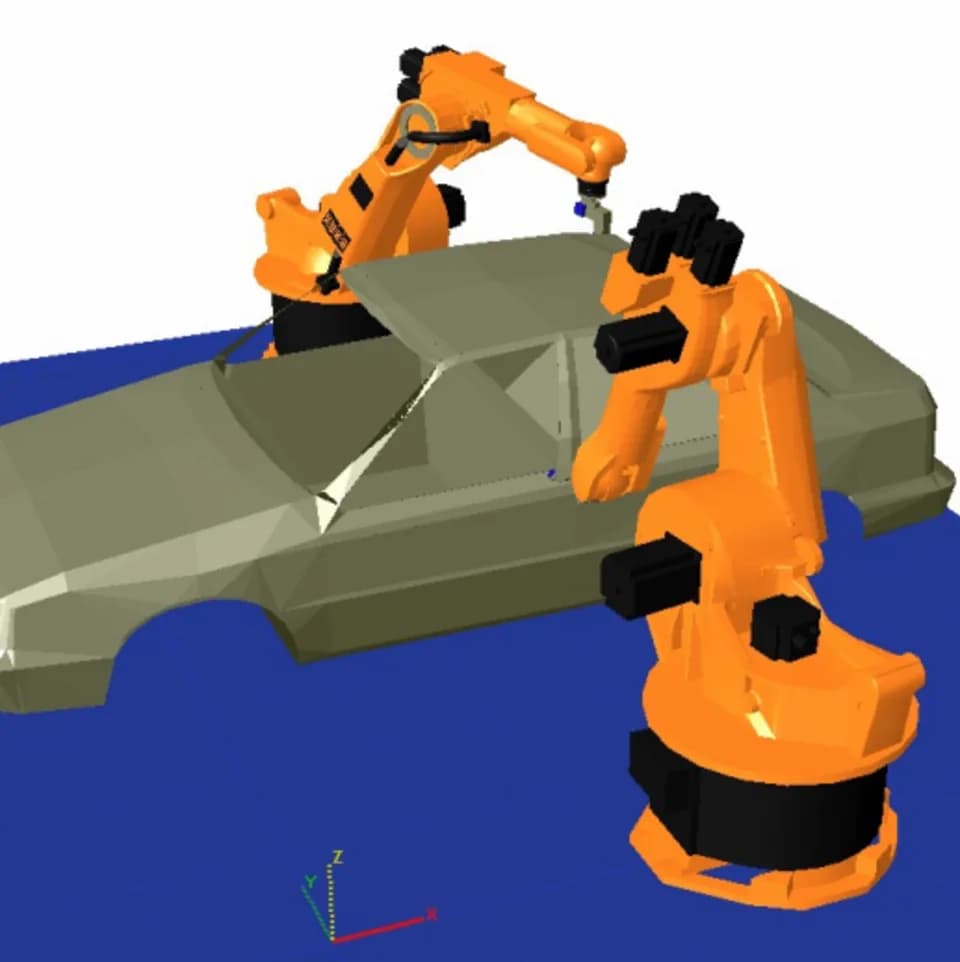
Модель для пусконаладки — это не красивая картинка, а набор узлов, каждый из которых отвечает на сигналы так же, как настоящий. Минимальный состав для типовой ячейки с роботом:
- Кинематика. Робот, позиционеры, приводы порталов, двери, столы-поворотники. Геометрия берётся из CAD-модели, лишние мелкие детали (крепёж, скругления, кабель-каналы) из неё удаляют, чтобы симуляция не тормозила.
- Исполнительные механизмы. Пневмоцилиндры, захваты, клапаны. Цилиндру задают время хода в каждую сторону, иначе модель будет срабатывать мгновенно и программа не поймает реальные задержки.
- Датчики. Концевые выключатели, индуктивные и оптические датчики, датчики наличия детали. Каждый привязан к адресу входа в контроллере, ровно как в таблице подключений.
- Поток деталей. Откуда детали появляются, как едут по конвейеру, где их забирает робот. Иначе нечем проверить ситуацию «две детали подряд» или «деталь не пришла».
- Сигналы безопасности. Двери, световые завесы, кнопки аварийной остановки в модели нужны, чтобы проверить логику перезапуска после срабатывания.
Модель обычно строят кинематической, без расчёта сил и трения. Физическую симуляцию (падение детали в лоток, проскальзывание на ленте) включают только там, где от неё зависит логика, потому что она сильно замедляет расчёт.
Основа модели — таблица входов и выходов (IO-лист): какой сигнал на каком адресе и что он означает. Если таблица неполная или расходится с электросхемой, модель повторит ту же ошибку, и виртуальная пусконаладка её не заметит. Поэтому таблицу сводят до начала моделирования и потом используют одну и ту же для модели, схемы и программы.
Какие программы используют
Под каждую часть задачи есть свой класс программ. Большие пакеты закрывают всё сразу, но многие интеграторы собирают связку из нескольких.
| Задача | Примеры программ | На что обратить внимание |
|---|---|---|
| Эмуляция ПЛК | Siemens S7-PLCSIM Advanced (виртуальный S7-1500), эмуляторы в средах других производителей ПЛК | В PLCSIM Advanced OPC UA работает только через виртуальный сетевой адаптер, при локальном обмене Softbus сервер OPC UA недоступен |
| Виртуальный контроллер робота | ABB RobotStudio, FANUC ROBOGUIDE, KUKA.Sim | У ABB виртуальный контроллер исполняет то же ПО контроллера IRC5 или OmniCore, что и настоящий; версию RobotWare и опции подбирают как у реального робота |
| Модель ячейки и линии | Siemens Process Simulate, NX Mechatronics Concept Designer, SIMIT, Visual Components | Нужен готовый интерфейс к вашему ПЛК и роботу, иначе связь придётся писать самим |
| Обмен между программами | OPC UA, API эмуляторов, модели в формате FMI | Один стандарт обмена на весь проект, иначе на стыках теряется время |
Свой проект Cleveland Systems Engineering собирал на программах Siemens: CAD NX, Mechatronics Concept Designer для движения и электрики, SIMIT для связи модели с виртуальным ПЛК и PLCSIM Advanced как сам виртуальный контроллер. Портал с ПЛК S7-1500F и сервоприводами V90 проверили на модели до изготовления, на объекте его наладили за неделю.
При выборе программ в России проверьте, можно ли легально купить и продлевать лицензию: после 2022 года часть западных вендоров не продаёт ПО напрямую. Связка из эмулятора своего ПЛК, виртуального контроллера робота от его производителя и симулятора с поддержкой OPC UA обычно доступна в любом случае.
Как организовать работу: порядок шагов
- Свести IO-лист и согласовать его с электриком. Каждый вход и выход должен иметь адрес, имя и описание.
- Описать сценарии проверки до того, как писать модель: нормальный цикл, пустой магазин, деталь не захвачена, открыта дверь, пропало питание, повторный пуск после аварийной остановки. Сценарии потом становятся протоколом приёмки.
- Собрать модель из упрощённой CAD-геометрии и задать поведение узлов: время хода цилиндров, скорости конвейеров, срабатывание датчиков.
- Подключить виртуальные контроллеры ПЛК и робота и проверить связь по каждому сигналу: включили выход, в модели сработал нужный узел.
- Пройти сценарии и записать найденные ошибки. На этом же шаге робототехник проверяет траектории и досягаемость, а технолог — такт.
- Провести виртуальную приёмку с заказчиком. Показать ему работу ячейки на экране, согласовать изменения, пока они ничего не стоят.
- Перенести программы на реальное оборудование и на объекте проверить то, чего нет в модели: механику, датчики, безопасность.
Заодно модель годится для обучения операторов: на ней можно отрабатывать пуск, остановку и вывод из аварии, не останавливая производство.
Расчёт: окупается ли модель
Готовой цены у виртуальной пусконаладки нет, она складывается из часов инженера на модель и стоимости программ. Посчитать, есть ли смысл, можно по простой формуле:
Экономия = Дн × С × (Сб + Сп) − Тм × Си − Л
где Дн — плановые дни пусконаладки на объекте, С — доля, на которую их сократит модель, Сб — стоимость дня бригады на выезде, Сп — стоимость дня простоя заказчика (если её несёт интегратор по договору), Тм — часы на модель, Си — стоимость часа инженера, Л — доля лицензий, приходящаяся на проект.
Пример (расчёт с условными цифрами, подставьте свои): ячейка с роботом и конвейером, на объекте планировали 10 рабочих дней. Бригада из двух человек с командировочными обходится в 40 тысяч рублей в день, штраф за день задержки по договору — 50 тысяч. Модель занимает 80 часов инженера по 2 500 рублей, лицензии на проект — 150 тысяч. Если модель сократит пусконаладку на четверть:
- экономия на объекте: 10 × 0,25 × (40 000 + 50 000) = 225 000 рублей;
- затраты на модель: 80 × 2 500 + 150 000 = 350 000 рублей;
- итог: минус 125 тысяч, на одной ячейке модель не окупилась.
Если таких ячеек три и модель повторно используется с правками на 20 часов для каждой следующей, затраты составят 350 000 + 2 × 20 × 2 500 = 450 000 рублей, а экономия — 675 000. Проект выходит в плюс на 225 тысяч, не считая того, что ошибки, найденные до изготовления, не требуют переделки оснастки.
Отсюда практический вывод. Модель оправдана, когда ячейки повторяются, когда пусконаладка идёт на чужой площадке и простой стоит денег, когда программа сложная: много вариантов деталей, совместная работа двух роботов, обработка сбоев. Для одиночного стенда с пятью датчиками в собственном цеху проще отладить всё вживую.
Чего модель не покажет
Модель воспроизводит только то, что в неё заложили. На объекте остаются задачи, которые на экране не решаются:
- Механика и монтаж. Перекос направляющих, люфты, неправильно проложенный кабель, который перетирается при движении робота.
- Настройка датчиков. Расстояние срабатывания, отражения от блестящих деталей, помехи. В модели датчик срабатывает идеально.
- Захват реальной детали. Разброс размеров заготовок, заусенцы, масло на поверхности, из-за которых деталь проскальзывает.
- Машинное зрение. Камера в модели видит синтетическую картинку, а в цеху всё решает освещение.
- Безопасность. Ограждения, световые завесы и аварийные остановы проверяют и принимают на реальной ячейке по требованиям к безопасности роботов. Как рассчитать расстояние до опасной зоны, мы разбирали в статье об ограждении роботизированной ячейки.
ABB в документации к своему виртуальному контроллеру прямо предупреждает, что часть проблем видна только на реальном оборудовании: при переходе на настоящий контроллер обмен идёт по сети, и это влияет на производительность.
Частые вопросы
Нужна ли виртуальная пусконаладка для одного кобота у станка?
Обычно нет. Программу простой загрузки станка быстрее отладить на месте, тем более что у кобота можно вести руку вручную. Симулятор от производителя робота стоит использовать для проверки досягаемости и столкновений ещё до покупки, это дешевле полной модели ячейки.
Чем SIL отличается от HIL на практике?
В SIL программа ПЛК работает в эмуляторе на компьютере, в HIL — на настоящем контроллере из шкафа управления, подключённом к модели по сети. HIL ближе к реальности по времени реакции, но требует собранного шкафа и подходящего оборудования для связи.
Можно ли обойтись без дорогих пакетов?
Для небольших ячеек да: эмулятор своего ПЛК, виртуальный контроллер робота от его производителя и симулятор с поддержкой OPC UA. Главное, чтобы все программы обменивались сигналами по одному стандарту.
Кто должен строить модель: интегратор или заказчик?
Чаще интегратор, ведь программы пишет он. Заказчику стоит прописать в договоре виртуальную приёмку как отдельный этап и получить модель вместе с документацией: она пригодится при модернизации и обучении операторов.
Сколько времени занимает модель?
Зависит от сложности ячейки и опыта команды. Если есть библиотека готовых узлов (цилиндры, конвейеры, датчики), простая ячейка собирается за несколько дней, линия — за недели. Повторные ячейки того же типа делаются заметно быстрее.
Источники
- VDI/VDE 3693 Blatt 1. Virtual commissioning — Model types, terms, and definitions ↗ — VDI, руководство
- Increasing control software quality with virtual commissioning ↗ — Visual Components; данные Reinhart и Wünsch (Production Engineering, 2007
- Cleveland Systems Engineering: case study ↗ — Siemens Digital Industries Software
- Blurring the boundaries between design and automation ↗ — N. Ribon, C. Gavin, ISA InTech, 2020
- S7-PLCSIM Advanced: функциональное руководство ↗ — Siemens
- Two development models — virtual and real ↗ — ABB RobotStudio Developer Center
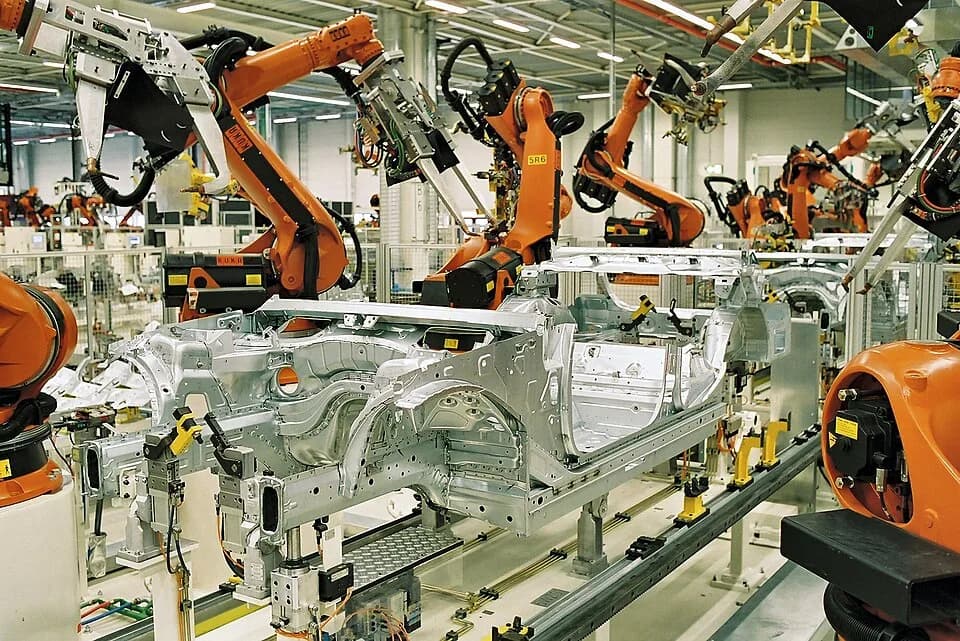
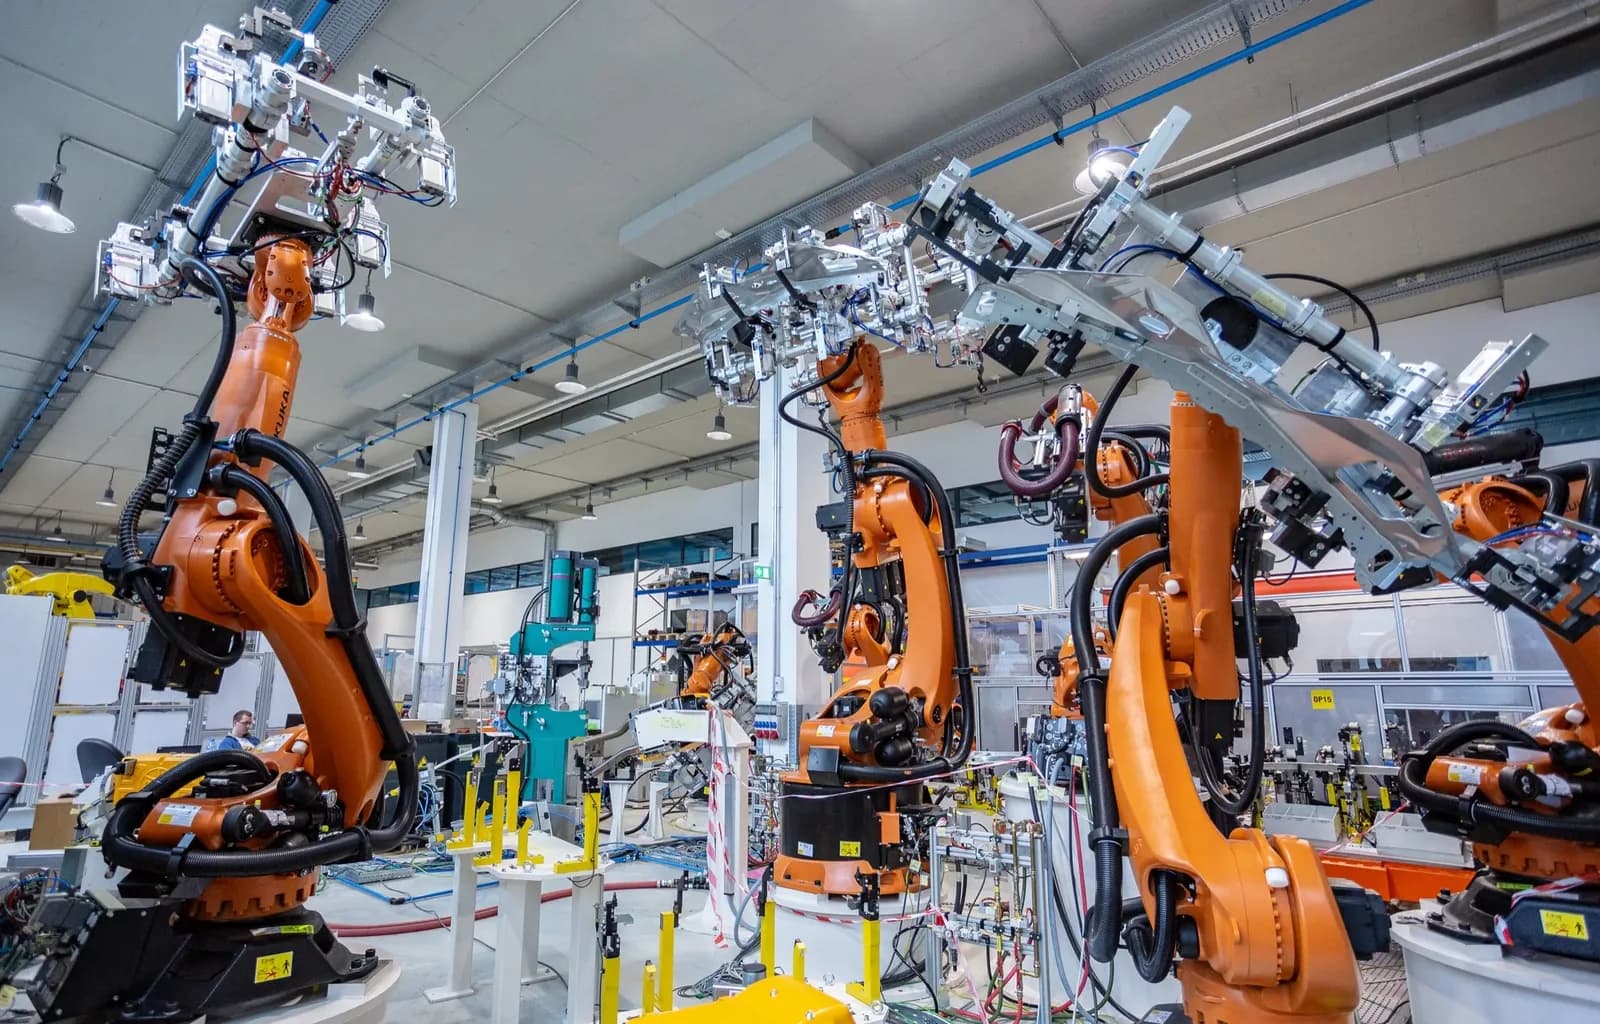
Фото: BMW Werk Leipzig, CC BY-SA 2.0 DE, Wikimedia Commons
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Цифровые двойники
Все →
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий