Кратко
Высоту ограждения и расстояние от него до опасной зоны берут из таблиц ISO 13857: забор ниже 1400 мм без дополнительных мер не используют, зазор у пола не больше 180 мм. Световую завесу ставят не ближе S = K × T + C по ISO 13855, где T — время реакции завесы плюс время остановки робота. Функции безопасности ячейки и их уровни PL задаёт ISO 10218-2:2025 (в России действует ГОСТ Р 60.1.2.2-2016).
- Высоту забора и расстояние от него до опасной зоны берут из таблиц ISO 13857 (в России ГОСТ ISO 13857-2012). Ограждение ниже 1400 мм без дополнительных мер не применяют, зазор между полом и панелью не должен превышать 180 мм.
- Световую завесу ставят на расстоянии S = K × T + C от опасной зоны по ISO 13855. В T входит не только время реакции завесы, но и время, за которое робот реально останавливается.
- ISO 10218-2:2025 перечисляет функции безопасности ячейки и уровни PL по умолчанию: аварийный стоп PL c, защитный стоп PL d, сниженная скорость PL d с ограничением 250 мм/с.
- В России действует ГОСТ Р 60.1.2.2-2016, он соответствует ISO 10218-2 редакции 2011 года. Новую международную редакцию стоит учитывать как текущий уровень техники.
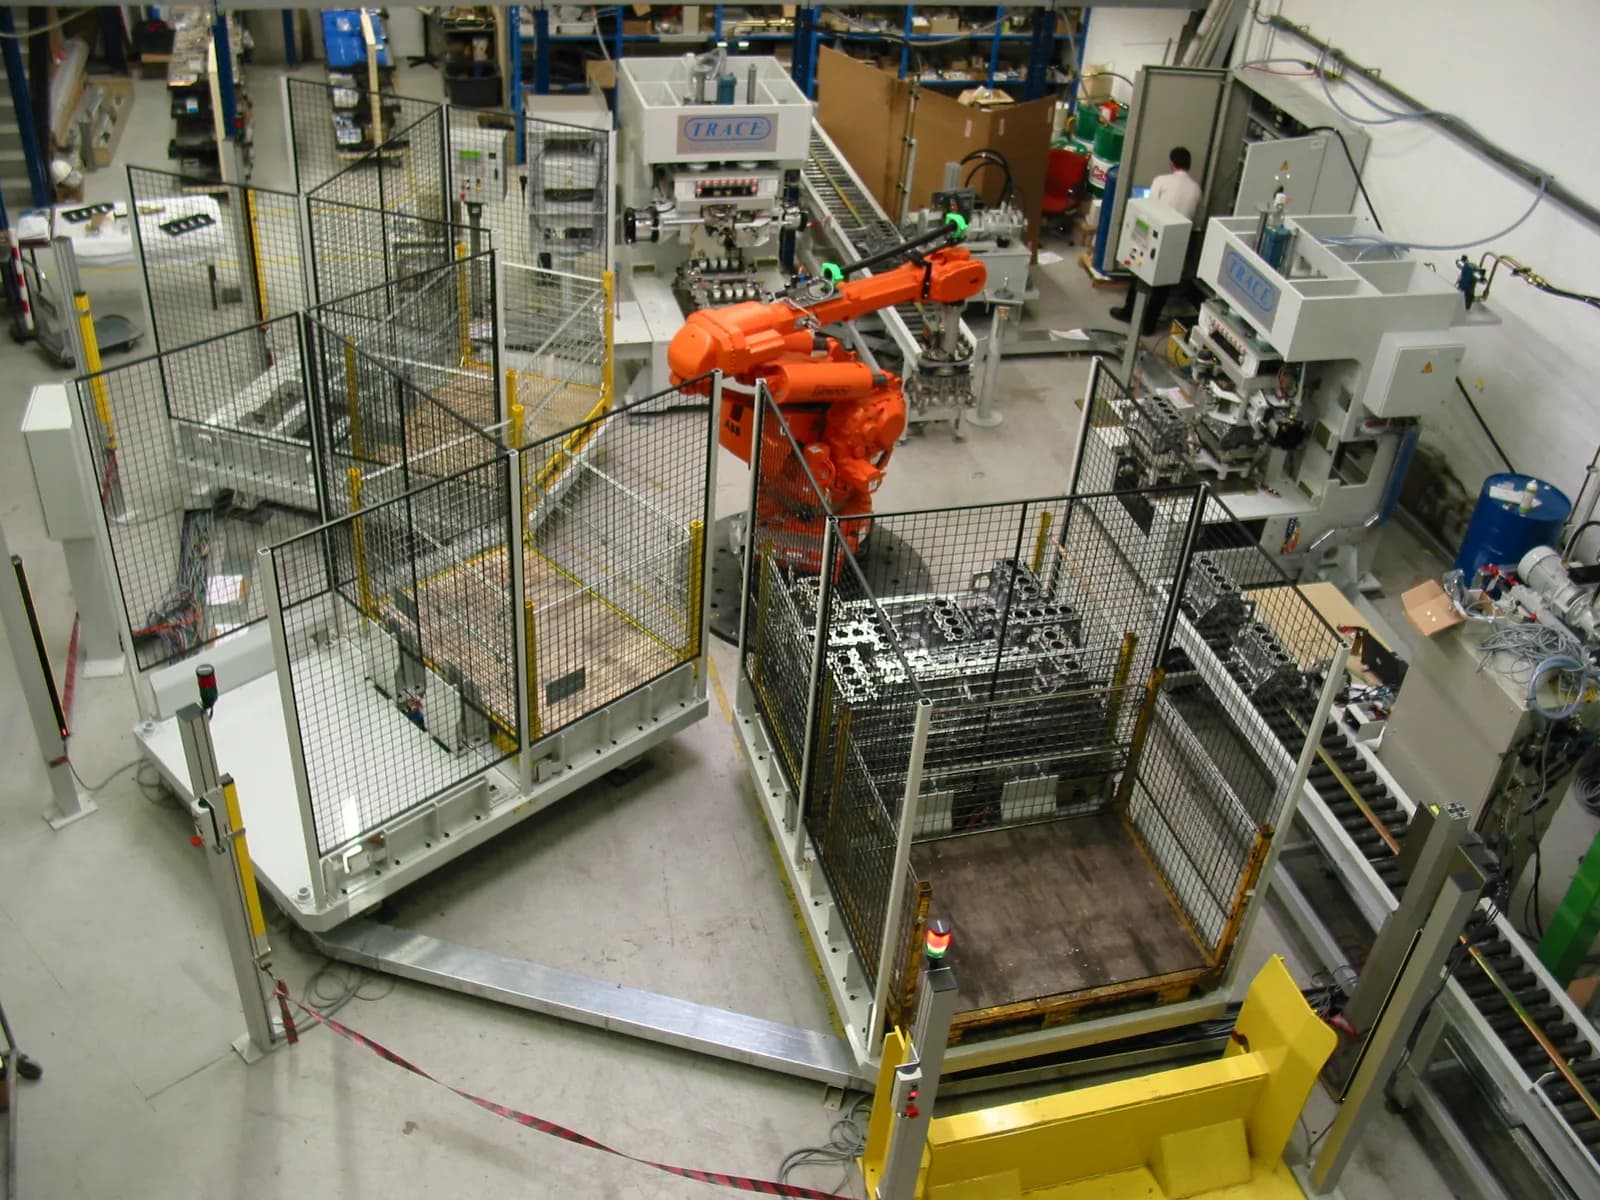
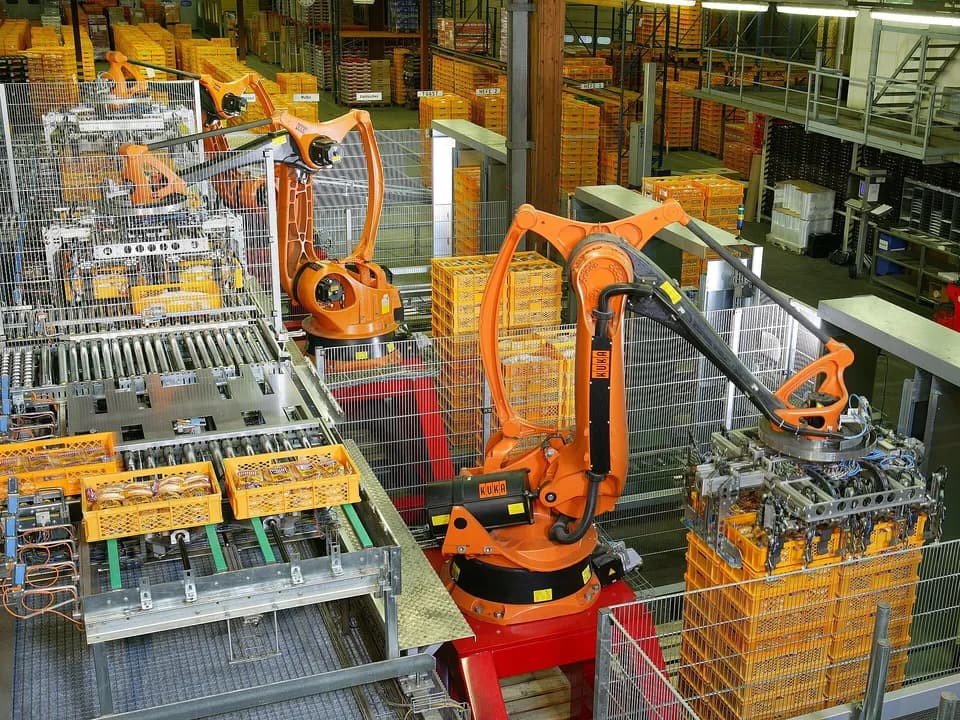
Промышленный робот переносит детали массой в десятки килограммов и двигается так быстро, что человек не успевает отойти, а датчиков контакта, как у кобота, у него нет. Поэтому промышленного робота, у которого нет функций ограничения силы и скорости, ставят в ячейку: внутрь человек попадает только тогда, когда робот остановлен или переведён в безопасный режим. Ниже разобрано, как устроена такая ячейка, какие стандарты задают её размеры и как посчитать, на каком расстоянии ставить световую завесу.
Какие стандарты определяют безопасность ячейки
Требования к роботу и требования к ячейке разделены на две части стандарта ISO 10218. Первая часть касается самого робота: тормоза, режимы управления, пульт обучения. Вторая, ISO 10218-2, описывает робототехническую систему целиком: робот, захват, оснастку, ограждение, загрузочные места и всё, что интегратор собрал вокруг. Ответственность за вторую часть лежит на том, кто строит ячейку, а не на производителе робота.
В феврале 2025 года ISO выпустил новые редакции обеих частей вместо версий 2011 года. В Европе они стали гармонизированными стандартами к Директиве о машинах после публикации ссылок в Официальном журнале ЕС 7 сентября 2026 года. Главные изменения для интегратора:
- требование «PL d, категория 3» для всех функций безопасности заменили таблицей функций, у каждой из которых свой уровень по умолчанию;
- роботы разделены на классы: класс 1 для маломощных машин без значимой опасности, класс 2 для всех остальных промышленных роботов;
- требования к совместной работе с человеком перенесли из ISO/TS 15066 внутрь ISO 10218-2;
- появилась отдельная функция «нормального останова», например в конце смены, чтобы не останавливать ячейку аварийной кнопкой;
- добавлены требования к ручным станциям загрузки, захватам и кибербезопасности.
ISO 10218-2 в новой редакции занимает больше 250 страниц, и сам по себе он размеры забора не задаёт: для этого он ссылается на общие стандарты безопасности машин. Расстояния до опасной зоны через ограждение берут из ISO 13857, расстояние до световых завес и сканеров считают по ISO 13855, блокировку дверей делают по ISO 14119, а надёжность цепей безопасности оценивают по ISO 13849-1.
| Задача | Международный стандарт | Российский документ |
|---|---|---|
| Безопасность ячейки в целом | ISO 10218-2 | ГОСТ Р 60.1.2.2-2016 (соответствует ISO 10218-2) |
| Безопасность самого робота | ISO 10218-1 | ГОСТ Р 60.1.2.1-2016 (ISO 10218-1) |
| Высота ограждения и размеры ячеек сетки | ISO 13857 | ГОСТ ISO 13857-2012 |
| Расстояние до световой завесы и сканера | ISO 13855 | ГОСТ ISO 13855-2006 |
| Надёжность цепей безопасности (PL) | ISO 13849-1 | ГОСТ ISO 13849-1 |
Оборудование, которое продаётся в странах ЕАЭС, кроме того, должно соответствовать техническому регламенту ТР ТС 010/2011 «О безопасности машин и оборудования». Перечисленные стандарты служат способом доказать это соответствие.
Высота забора и расстояние до опасной зоны по ISO 13857
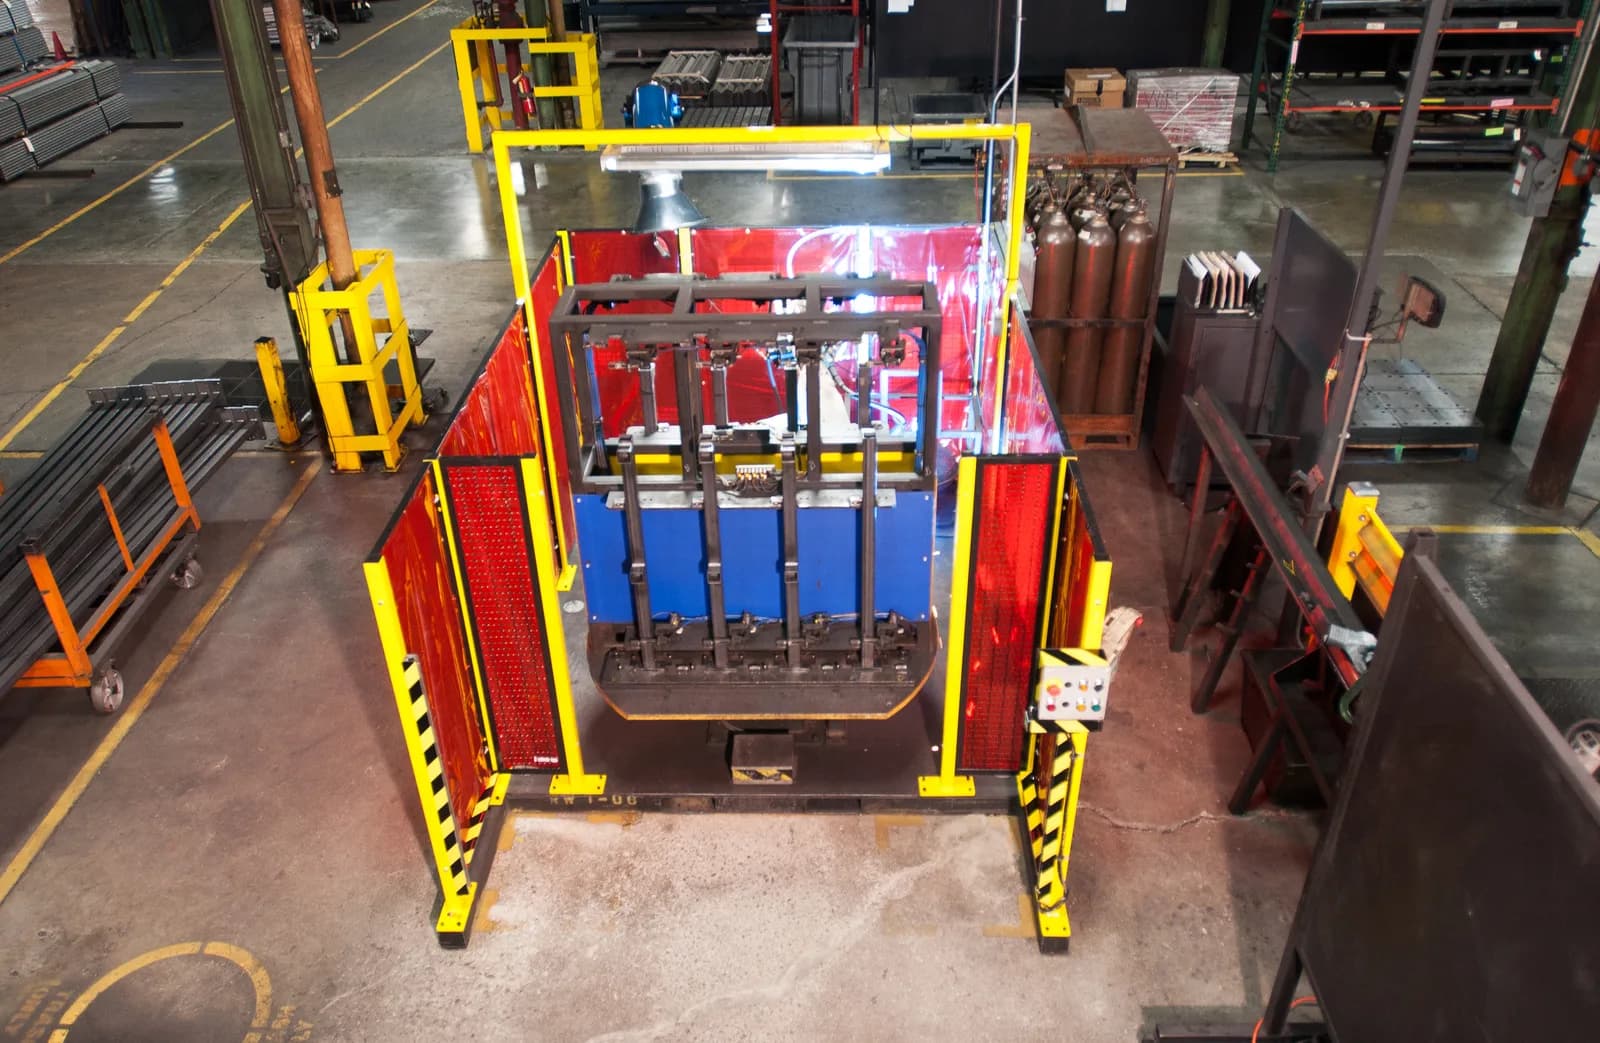
Ограждение защищает только тогда, когда через него, над ним и под ним нельзя дотянуться до движущегося робота. ISO 13857 даёт для этого три набора таблиц: дотягивание сверху через забор, просовывание руки в отверстия сетки и подлезание снизу.
Сколько должно быть от забора до робота
Опасная зона — это вся область, куда может попасть робот вместе с захватом и деталью при самом длинном вылете, а не только его рабочая траектория. Высоту этой зоны (a) и высоту забора (b) сравнивают по таблице 2 ISO 13857 и получают горизонтальное расстояние (c), на котором забор должен стоять от края опасной зоны.
| Высота опасной зоны a, мм | Забор 1400 мм | Забор 1600 мм | Забор 1800 мм | Забор 2000 мм | Забор 2200 мм |
|---|---|---|---|---|---|
| 2600 | 700 | 600 | 600 | 500 | 400 |
| 2200 | 1000 | 900 | 800 | 600 | 400 |
| 2000 | 1100 | 900 | 800 | 600 | 400 |
| 1600 | 1100 | 900 | 800 | 500 | 0 |
| 1000 | 1000 | 800 | 0 | 0 | 0 |
| 600 | 800 | 0 | 0 | 0 | 0 |
Таблица показывает, почему ячейки обычно огораживают панелями высотой 2000–2200 мм. Если робот поднимает деталь на 2 м, забор высотой 1400 мм придётся отодвинуть от опасной зоны на 1100 мм, а забор 2200 мм можно ставить на расстоянии 400 мм. На площадке в несколько квадратных метров эта разница решает, поместится ли ячейка в цех. Стандарт отдельно оговаривает, что конструкции ниже 1400 мм без дополнительных мер защиты не применяют.
Какой должна быть сетка
Через ячейку сетки человек может просунуть палец, кисть или руку до плеча, и чем крупнее отверстие, тем дальше от него должна быть опасная зона. Значения из таблицы 4 ISO 13857 для людей от 14 лет:
| Размер отверстия e, мм | Щель | Квадрат | Круг |
|---|---|---|---|
| 8 < e ≤ 10 | 80 | 25 | 20 |
| 12 < e ≤ 20 | 120 | 120 | 120 |
| 20 < e ≤ 30 | 850 | 120 | 120 |
| 30 < e ≤ 40 | 850 | 200 | 120 |
| 40 < e ≤ 120 | 850 | 850 | 850 |
Для щели шириной 20–30 мм расстояние можно сократить до 200 мм, если её длина не больше 65 мм: большой палец упрётся и не пустит руку дальше. Из таблицы видно, что сетка с квадратной ячейкой 30 мм требует всего 120 мм до опасной зоны, а с ячейкой 50 мм уже 850 мм, как будто ограждения в этом месте нет.
Зазор у пола
Панели ограждения обычно не доходят до пола, чтобы его можно было мыть и чтобы ограждение стояло на неровном основании. ISO 13857 в пункте 4.4 ограничивает этот зазор 180 мм, иначе под панель может пролезть человек. Для ног отдельно действует таблица 7: щель 95–180 мм требует 1100 мм от ограждения до опасной зоны, поэтому если робот работает низко над полом, зазор лучше уменьшить.
Двери, световые завесы и сканеры
Через сплошной забор нельзя ни подать заготовку, ни обслужить робота, поэтому в ограждении всегда есть проёмы. Их защищают одним из трёх способов.
Дверь с блокировкой. Датчик на двери по ISO 14119 даёт сигнал, и при открытии робот получает защитный стоп. Если робот останавливается дольше, чем человек дойдёт до опасной зоны, нужна дверь с замком, которая не откроется, пока робот не встанет. Повторный пуск после закрытия двери не должен происходить сам: оператор подтверждает его кнопкой сброса снаружи ячейки, откуда видна вся рабочая зона.
Световая завеса. Ряд излучателей и приёмников в двух стойках создаёт невидимую плоскость. Если человек пересекает её, связь между излучателем и приёмником прерывается, и завеса выдаёт сигнал на остановку. Завесы ставят на местах загрузки, где оператор часто подаёт детали и дверь бы мешала. Нижний луч должен быть не выше 300 мм от пола, иначе под завесой можно пролезть, а верхний не ниже 900 мм, чтобы через неё нельзя было перешагнуть.
Лазерный сканер зоны. Сканер смотрит на площадку перед ячейкой и делит её на поля: в дальнем поле робот замедляется, в ближнем останавливается. Он удобен там, где проём широкий или форма зоны сложная.
Завеса и сканер не удерживают робота физически: они только дают команду на остановку. Поэтому их нельзя ставить вплотную к опасной зоне, и расстояние до неё считают по ISO 13855.
Как рассчитать расстояние до световой завесы
Пока сигнал от завесы доходит до контроллера и робот тормозит, человек продолжает двигаться. ISO 13855 считает, что рука приближается со скоростью 2000 мм/с, а тело со скоростью 1600 мм/с, и задаёт минимальное расстояние формулой:
S = K × T + C
- S — минимальное расстояние от плоскости завесы до опасной зоны, мм;
- K — скорость приближения, мм/с;
- T — полное время остановки, с: время реакции завесы t1 плюс время, за которое робот с захватом и деталью останавливается полностью, t2;
- C — добавка на то, насколько рука успеет пройти через завесу до срабатывания. Для завесы с разрешением d до 40 мм C = 8 × (d − 14), но не меньше нуля.
Разрешение (d) — это наименьший предмет, который завеса гарантированно заметит. Завеса с разрешением 14 мм ловит палец, 30 мм кисть, а завесы с разрешением 40–70 мм рассчитаны на обнаружение тела. Для них берут K = 1600 мм/с и постоянную добавку C = 850 мм.
Порядок такой: сначала считают с K = 2000 мм/с. Если результат получился больше 500 мм, расчёт повторяют с K = 1600 мм/с, но итог не может быть меньше 500 мм. Минимальное значение S для любой завесы — 100 мм.
Пример 1: завеса 30 мм на месте загрузки
Расчёт для примера: время реакции завесы 15 мс, время остановки робота с деталью 300 мс по данным производителя для этой скорости и нагрузки.
- T = 0,015 + 0,3 = 0,315 с
- C = 8 × (30 − 14) = 128 мм
- S = 2000 × 0,315 + 128 = 758 мм. Это больше 500 мм, считаем заново.
- S = 1600 × 0,315 + 128 = 632 мм.
Завесу ставим не ближе 632 мм от опасной зоны. Если та же ячейка будет работать с роботом, который тормозит за 500 мс, по той же формуле получится S = 1600 × 0,515 + 128 = 952 мм, то есть почти на треть метра дальше.
Пример 2: завеса для пальцев у быстрой оснастки
Расчёт для примера: завеса с разрешением 14 мм, полное время остановки 0,15 с.
- C = 8 × (14 − 14) = 0
- S = 2000 × 0,15 + 0 = 300 мм
Это меньше 500 мм, значит, пересчёт с K = 1600 не нужен, и завесу можно поставить на 300 мм от опасной зоны.
Для сравнения, в примере производителя завес Keyence завеса с разрешением 25 мм, временем реакции 15,7 мс и остановкой машины за 100 мс даёт S = 2000 × 0,1157 + 88 = 319,4 мм. На этих примерах видно главное: каждая секунда остановки добавляет к расстоянию 2000 мм, а каждая миллисекунда реакции завесы 2 мм. Поэтому выигрывают не за счёт более быстрой завесы, а за счёт того, что робот тормозит быстрее, например при сниженной скорости рядом с местом загрузки.
Откуда брать время остановки робота
Время и путь остановки зависят от оси, скорости, нагрузки и вылета, поэтому одной цифры для робота нет. Производители приводят графики остановки по осям для разных нагрузок и скоростей в документации к роботу, обычно для категорий останова 0 и 1. Категория 0 означает немедленное снятие питания с приводов и торможение тормозами, категория 1 сначала управляемое торможение двигателями, а затем снятие питания. Для расчёта берут худший случай, который возможен в конкретной ячейке, а после монтажа время остановки проверяют прибором, потому что изношенный тормоз увеличивает путь.
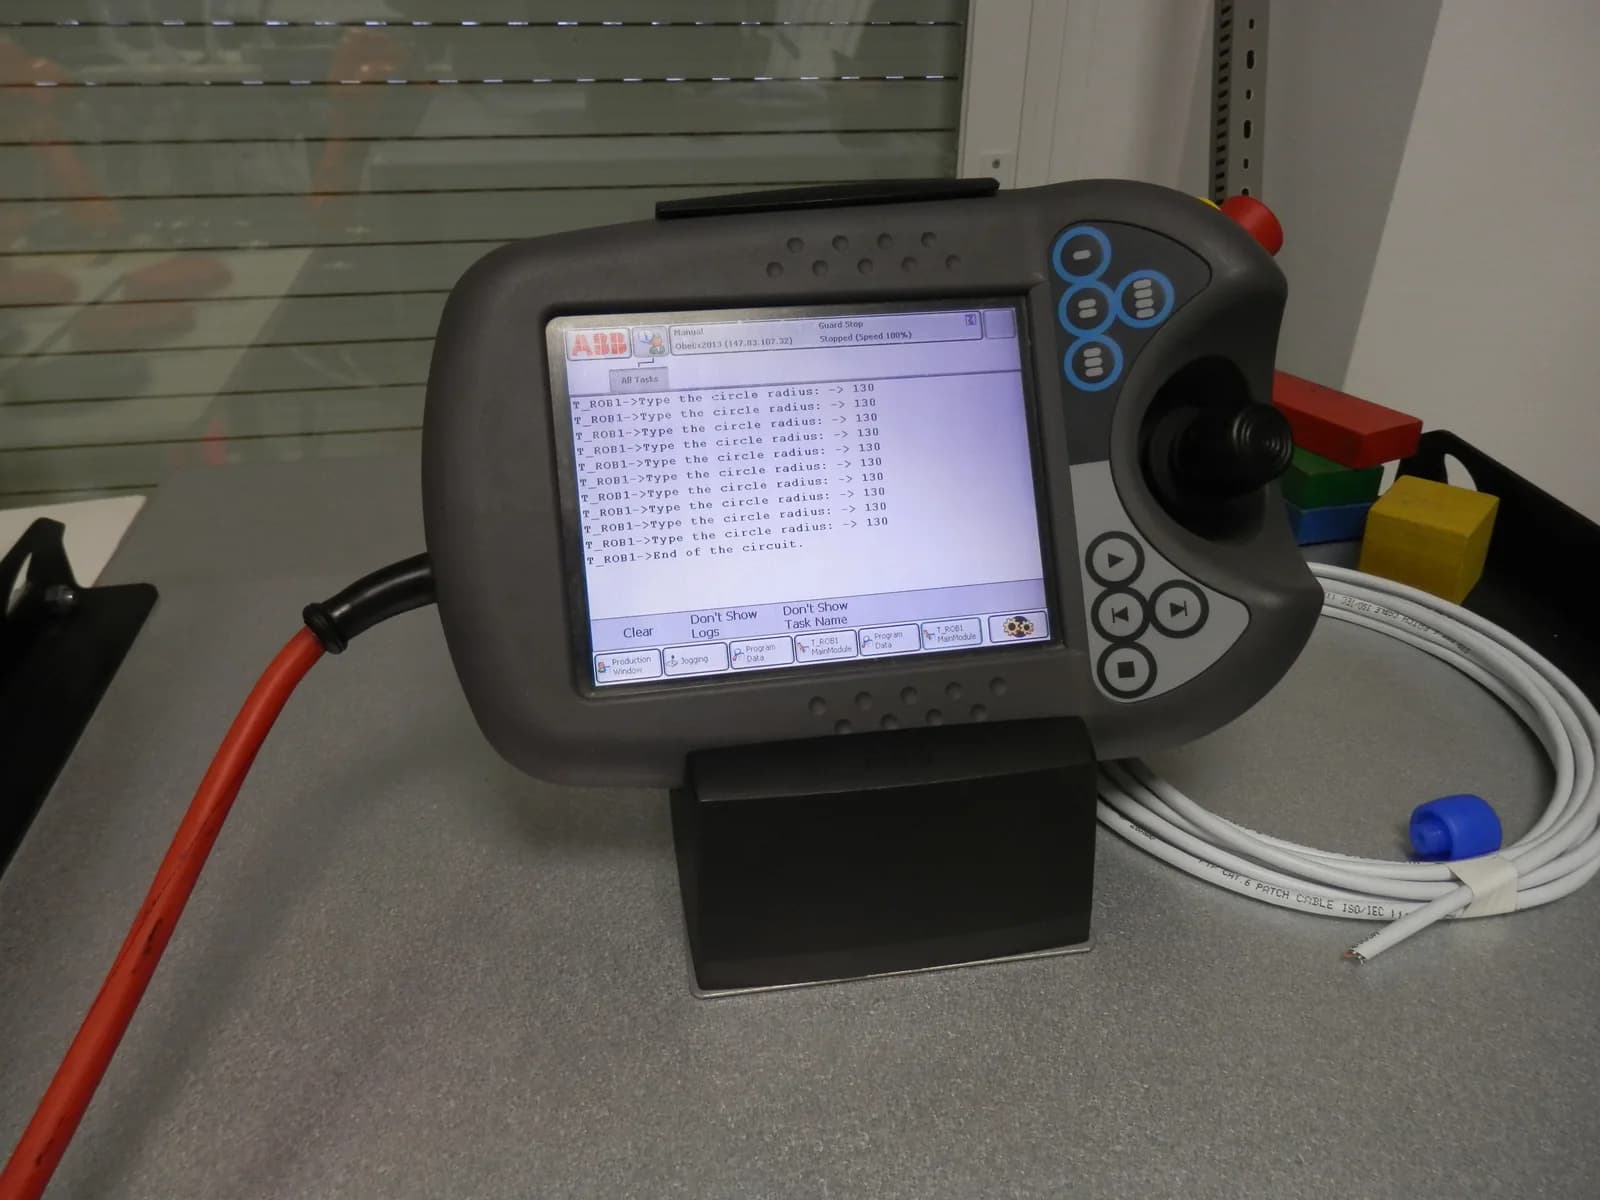
Функции безопасности и уровни PL по ISO 10218-2
Ограждение, двери и завесы работают через функции безопасности, а надёжность каждой функции задаётся уровнем эффективности защиты (PL) по ISO 13849-1. Уровни идут от PL a до PL e, где PL e соответствует самой высокой надёжности цепи. Новая редакция ISO 10218-2 даёт таблицу функций с уровнями по умолчанию:
| Функция безопасности | Обязательна | Уровень по умолчанию |
|---|---|---|
| Аварийный стоп | да | PL c (SIL 1) |
| Защитный стоп от двери, завесы, сканера | да | PL d (SIL 2) |
| Разрешающее устройство на пульте | если есть ручное управление | PL d (SIL 2) |
| Сниженная скорость | да | PL d (SIL 2), не больше 250 мм/с |
Отступить от уровней по умолчанию можно, но тогда интегратор должен провести более подробную оценку рисков и оформить больше документации. Оценку рисков по ISO 12100 делают для всей ячейки и для каждой задачи, которую в ней выполняют люди: загрузка, наладка, смена захвата, уборка. Оценка производителя робота её не заменяет.
Как входить в ячейку для наладки и обучения
Обучать робота точкам приходится внутри ячейки, рядом с ним. Для этого есть ручной режим со сниженной скоростью: инструмент робота движется не быстрее 250 мм/с, и при таком движении человек успевает убрать руку. Робот двигается, только пока оператор удерживает разрешающую кнопку на пульте в среднем положении. Если отпустить кнопку или сжать её до упора, что люди инстинктивно делают при испуге, робот останавливается.
Для наладчика из этого следует несколько правил:
- в ячейку с роботом в автоматическом режиме не входят ни при каких обстоятельствах, даже если робот стоит и ждёт деталь: он может стоять в ожидании сигнала и тронуться без предупреждения;
- пульт берут с собой в ячейку, чтобы автоматический режим нельзя было включить снаружи;
- если внутри работают несколько человек, разрешающее устройство нужно каждому, или ячейку делят на зоны;
- после наладки проверяют, что все двери закрыты и сброшены, а в ячейке никого нет. Для этого кнопку сброса ставят так, чтобы с её места была видна вся ячейка.
Типичные ошибки при монтаже ограждения
На приёмке ячеек повторяются одни и те же недочёты, и почти все их видно ещё на чертеже:
- опасную зону считают по траектории программы, а не по полному вылету робота с захватом и деталью, хотя программу потом изменят;
- световую завесу ставят там, где осталось место, а не на рассчитанном расстоянии, и между завесой и роботом может встать человек, которого завеса уже не видит. Если такое пространство осталось, его закрывают дополнительной завесой, сканером или запрещают перезапуск, пока зону не проверят;
- панели крепят защёлками, которые открываются без инструмента, и ограждение снимают на время наладки;
- в расчёт берут время остановки из каталога для небольшой нагрузки, а робот работает с тяжёлым захватом и деталью;
- кнопку сброса ставят внутри ячейки или в месте, откуда не видно рабочую зону.
Частые вопросы
Нужно ли ограждение, если робот маленький и медленный?
Решает оценка рисков. В новой редакции ISO 10218-1 есть класс 1 для роботов без значимой опасности, для них требования к функциям безопасности ниже. Но если робот держит острый инструмент, горячую деталь или работает с лазером и сваркой, опасность создаёт сама операция, и ограждение остаётся.
Можно ли поставить завесу вплотную к ограждению, а не к роботу?
Расстояние S отсчитывают от плоскости завесы до ближайшей точки опасной зоны. Если завеса стоит в проёме забора, а робот подходит к проёму ближе рассчитанного расстояния, нужно ограничить его зону программно с контролем безопасности, отодвинуть завесу или замедлить робота рядом с проёмом.
Чем ГОСТ Р 60.1.2.2-2016 отличается от ISO 10218-2?
ГОСТ соответствует международной редакции 2011 года. В новой редакции 2025 года вместо единого требования PL d категории 3 появилась таблица функций с уровнями по умолчанию, требования к совместной работе перенесены из ISO/TS 15066, добавлены функция нормального останова, требования к ручным загрузочным станциям и кибербезопасности. При проектировании ячейки по ГОСТ стоит сверяться с новой редакцией как с текущим уровнем техники.
Какой высоты делать ограждение роботизированной ячейки?
На практике панели делают 2000–2200 мм, потому что при такой высоте по таблице ISO 13857 забор можно ставить ближе к опасной зоне. Ниже 1400 мм ограждение без дополнительных мер не применяют.
Почему робот должен тормозить быстро, если стоит завеса?
Время остановки входит в формулу ISO 13855 с множителем 1600–2000 мм/с. Робот, который тормозит на 0,2 с дольше, требует отодвинуть завесу на 320–400 мм. В тесном цехе это часто решает, поместится ли место загрузки.
Источники
- New standards for industrial robots: EN ISO 10218-1 and -2 ↗ — IBF Solutions, 2026
- Light Curtain Installation and Safety Distance (Minimum Distance) ↗ — Keyence
- Determination of the safety distance ↗ — ReeR Safety
- ISO 13857 — Safety distance for machine guards ↗ — Troax, таблицы ISO 13857
- ГОСТ Р 60.1.2.2-2016. Роботы и робототехнические устройства. Требования по безопасности для промышленных роботов. Часть 2 ↗ — каталог нормативных документов
- ГОСТ ISO 13857-2012. Безопасность машин. Безопасные расстояния для предохранения верхних и нижних конечностей от попадания в опасную зону ↗ — Стандартинформ
Фото: Gkisten / Wikimedia Commons, CC BY 3.0
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Промышленные роботы-манипуляторы
Все →

Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий