Кратко
- Нагрузку считают как вес детали плюс вес захвата плюс запас, и проверяют на том вылете, где робот реально работает. Рабочая точка у границы зоны досягаемости требует модели крупнее, чем подсказывает вес.
- Шестиосевой манипулятор берут для погрузки, паллетирования, сварки, обслуживания станков и других задач с произвольной ориентацией детали. SCARA имеет четыре оси и работает в горизонтальной плоскости: сборка, установка, перекладка лёгких деталей.
- Российские модели есть: RusRobot выпускает шестиосевые RR 60-2100 на 60 кг и RR 120-2900 на 120 кг. Для лёгких задач отечественные модели упомянуты в обзорах, но паспорта придётся запрашивать у производителей.
- Сам робот составляет часть сметы ячейки. Захват, подача, ограждение, программирование и интеграция добавляют остальное, и при выборе их нужно считать вместе.
Оборудование
- рулетка
- весы
- чертёж детали
- схема участка
Материалы
- данные по детали и захвату
- технические паспорта моделей
Время
≈ 120 мин
Что такое манипулятор и какие они бывают
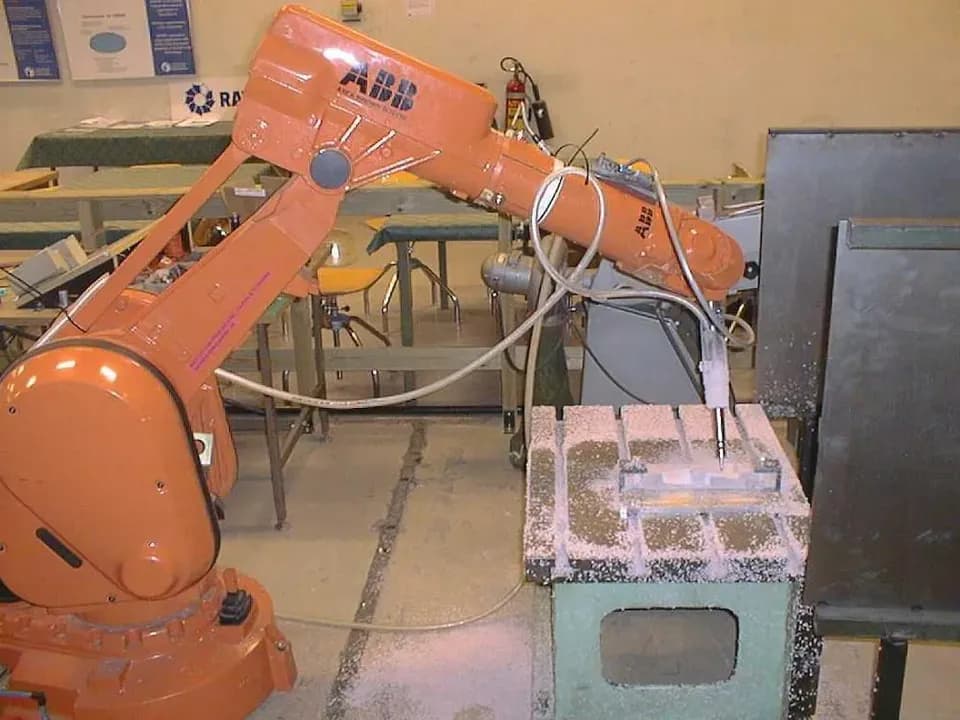
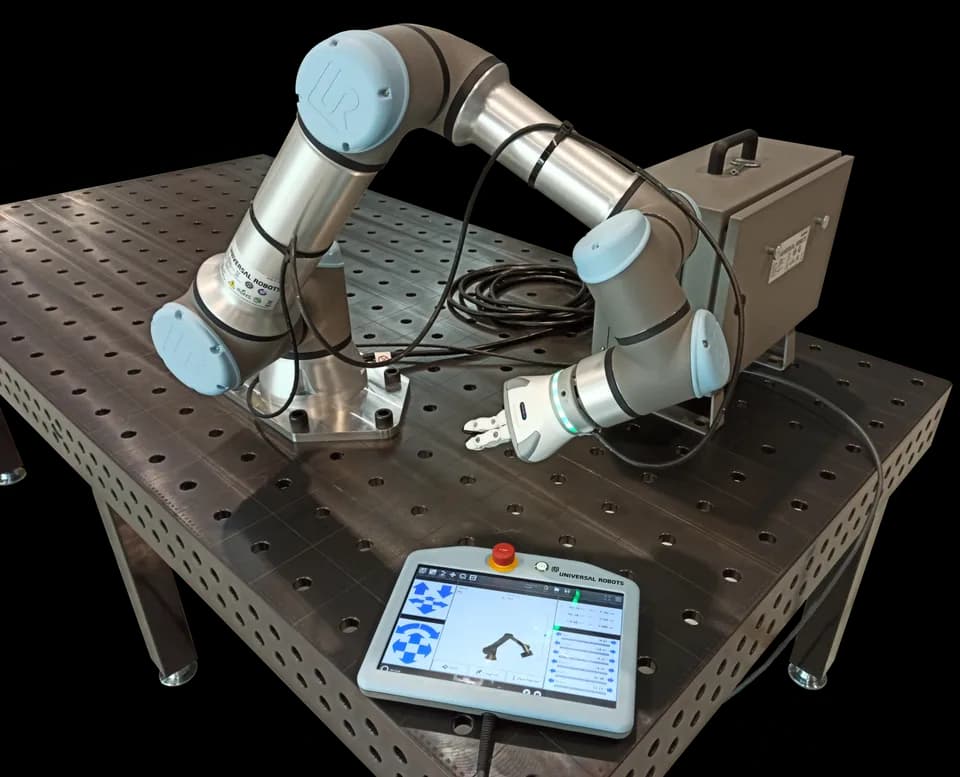
Промышленный робот-манипулятор состоит из руки с несколькими осями вращения, контроллера и инструмента на фланце. Обычно выделяют шесть основных типов: шарнирные, декартовы, цилиндрические, сферические, SCARA и дельта-роботы. На практике в малом и среднем цехе выбирают между двумя: шестиосевым шарнирным и SCARA. Дельта-роботы (параллельные) быстро перекладывают мелочь на конвейерах упаковки, а декартовы портальные работают как координатный стол с захватом.
SCARA представили в 1981 году Sankyo Seiki, Pentel и NEC: робота разрабатывали под руководством профессора Хироси Макино из Университета Яманаси, первый прототип построили в 1978 году. Название расшифровывается как Selective Compliance Assembly Robot Arm: рука жёсткая по вертикали и допускает небольшую податливость в горизонтальной плоскости, и это помогает вставлять штифт в отверстие без заклинивания. В каталоге ISRobotics, российского поставщика, все 11 моделей SCARA четырёхосевые, грузоподъёмность от 2 до 20 кг, повторяемость ±0,02 мм у шести моделей и ±0,05 мм у одной, страна производства Китай.
SCARA и шестиосевой робот
Плюсы
- SCARA быстрее на коротких горизонтальных перемещениях и занимает меньше места
- SCARA жёсткая по вертикали и подходит для запрессовки и сборки
- Шестиосевой достаёт деталь под любым углом и работает с наклонными поверхностями
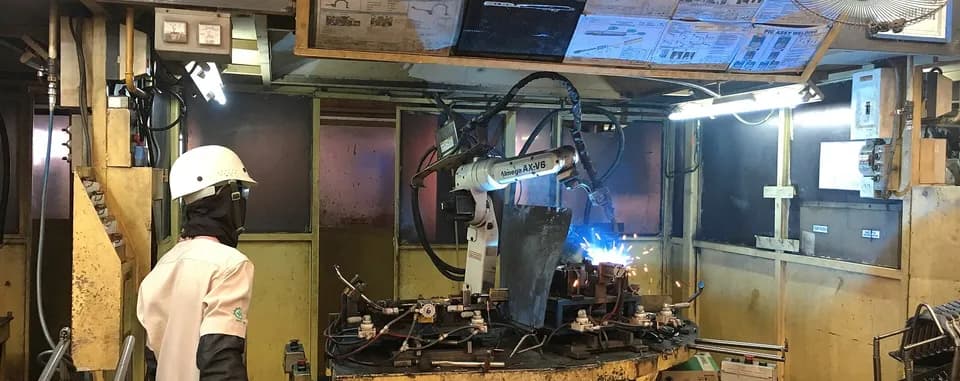
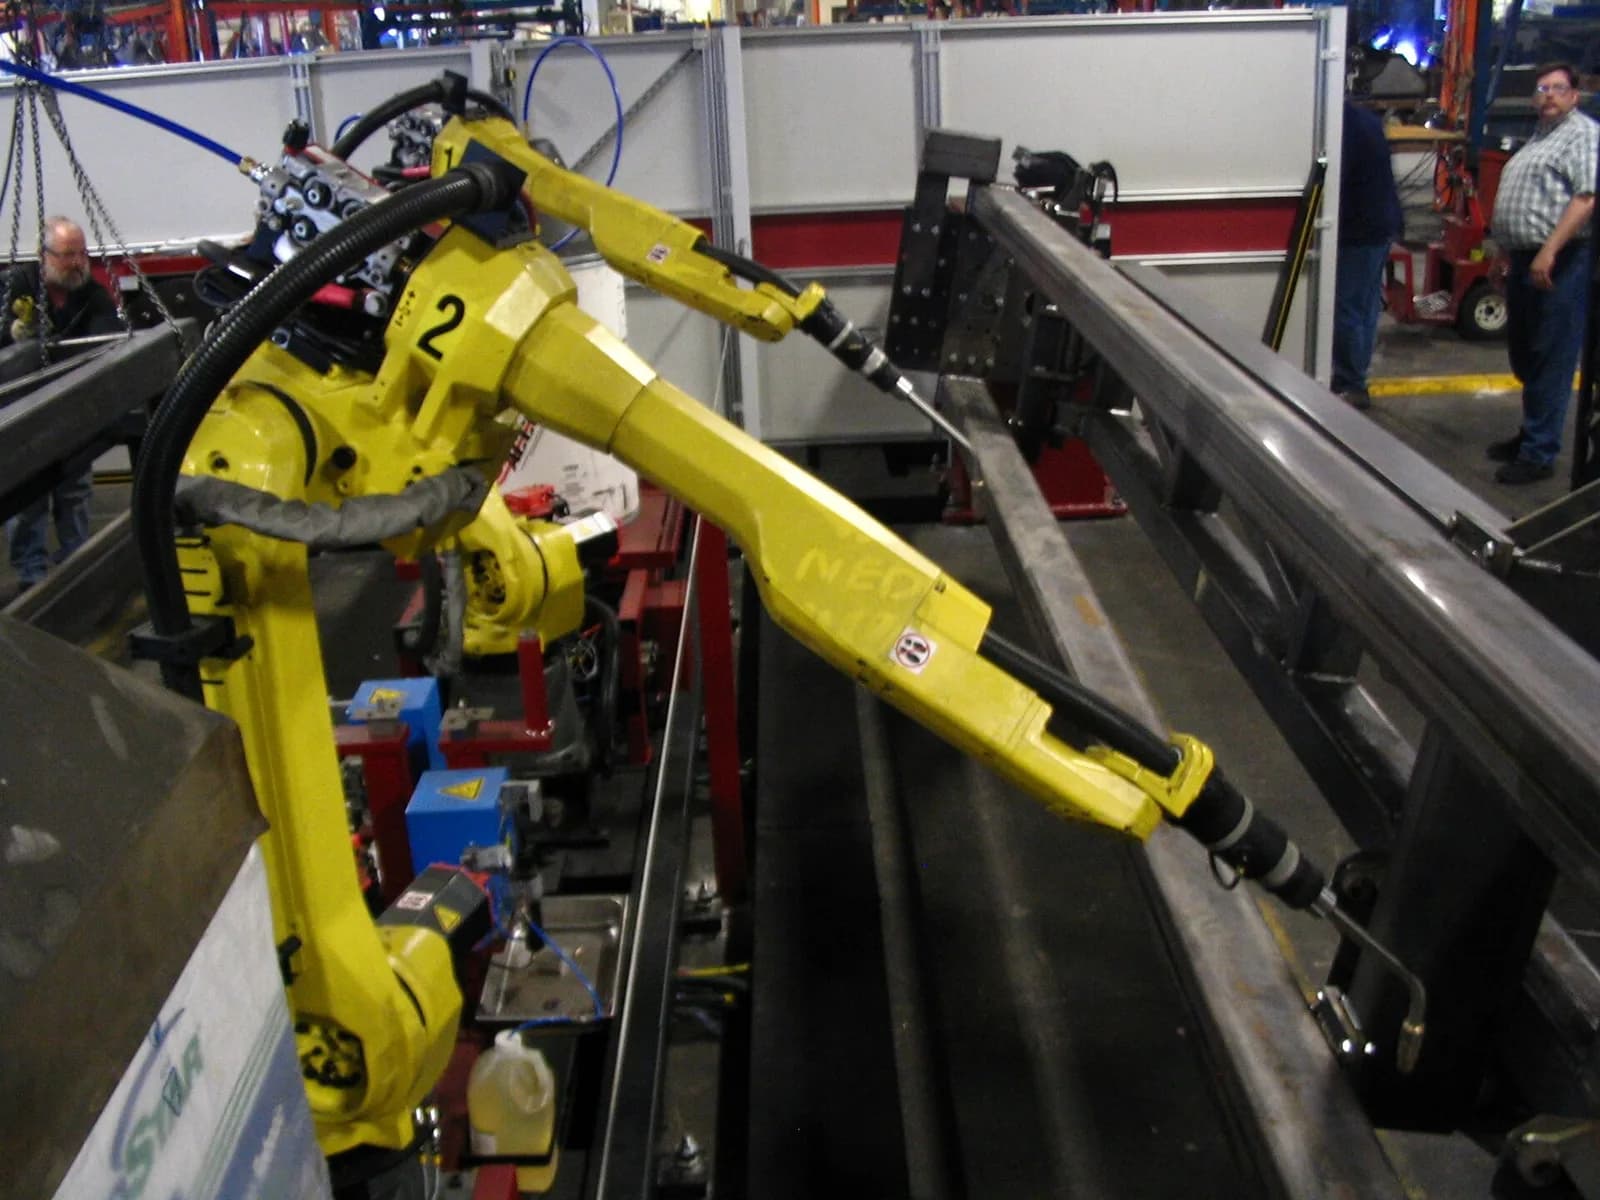
- Шестиосевой выбирают для сварки, обслуживания станков, паллетирования и покраски
Минусы
- SCARA не наклонит деталь и не обойдёт препятствие сбоку
- У SCARA ограниченная грузоподъёмность: в упомянутом каталоге до 20 кг
- Шестиосевому нужно больше места вокруг и более сложное программирование траекторий
Модели для сравнения порядка величин
Паспортные данные ниже взяты со страниц производителей. Повторяемость показывает, насколько точно рука возвращается в одну точку по ISO 9283. На положение детали в захвате она не влияет, это определяют базирование и оснастка.
| Модель | Грузоподъёмность | Вылет | Заметки |
|---|---|---|---|
| FANUC LR Mate 200iD | 7 кг | 717 мм | 6 осей, IP67 в стандарте, размер руки человека |
| FANUC M-20iD/12L | 12 кг | 2272 мм | Длинная рука для лёгких деталей на дальней точке |
| FANUC M-20iD/25 | 25 кг | 1831 мм | Средняя нагрузка |
| FANUC M-20iD/35 | 35 кг | 1831 мм | Та же рука, нагрузка выше |
| RusRobot RR 60-2100 | 60 кг | 2100 мм | 6 осей, масса 690 кг, указано применение в кузнечном производстве |
| RusRobot RR 120-2900 | 120 кг | 2900 мм | 6 осей, напольный монтаж, габариты в транспортном положении 1700 × 950 × 1950 мм |
Серия FANUC M-20 включает ещё M-20iB/25 (25 кг, 1853 мм) и M-20iB/35S (35 кг, 1445 мм): при одинаковой нагрузке вылет у моделей разный, и это не недочёт каталога. Короткая рука сильнее на конце, длинная покрывает большую зону.
Как подобрать по нагрузке и вылету
Нагрузка на фланце складывается из трёх частей: вес детали, вес захвата с пневматикой и кабелями, запас. Запас нужен потому, что паспортная цифра относится к определённой геометрии, а рука с грузом на конце тянет момент пропорционально расстоянию. Возьмите запас 20–25%: это практическое правило интеграторов, нормативом оно не закреплено.
Пример на условной детали. Заготовка весит 18 кг, двухпозиционный захват для смены детали в станке с автоматикой 4 кг, итого 22 кг на фланце. С запасом 25% нужно иметь 27,5 кг, поэтому модель на 25 кг не подходит, а на 35 кг подходит. Теперь вылет. Допустим, патрон станка находится в 1,5 м от оси основания. У M-20iD/35 вылет 1831 мм, и рабочая точка находится на 82% от предела. У границы зоны рука вытянута, и ориентация захвата ограничена. Практическое правило: точки, которые нужно достать, стараются держать внутри 70–80% вылета. Здесь это 1,28–1,46 м, и мы на грани. Выход: сдвинуть основание ближе к станку или, если места хватает, поставить робота на пьедестал.
Порядок выбора
- 01
Взвесьте деталь и захват.
Вес захвата берите по реальному эскизу, с кабелями и пневматикой.
- 02
Определите рабочие точки.
Для каждой точки (взятие, установка, смена, паллета) измерьте расстояние от оси основания по горизонтали и высоту.
- 03
Прибавьте запас по нагрузке
20–25% и выберите модель, у которой номинал выше.
- 04
Проверьте вылет.
Дальняя точка не должна лежать у самой границы, оставьте запас на ориентацию захвата.
- 05
Проверьте повторяемость и условия.
Для штучной загрузки хватает десятых долей миллиметра, для сборки с запрессовкой нужны сотые. Учтите стружку, СОЖ и температуру: у LR Mate 200iD, например, защита IP67 в стандартной комплектации.
- 06
Рассчитайте такт.
Время перемещений на вашей траектории считает симулятор производителя, оценка «на глаз» ошибается заметно.
Российские модели и что о них известно
Обзор Robotrends перечисляет несколько российских производителей: Хамстер Роботикс с моделями HR-03, HR-05 и HR-10, Арипикс Роботикс с манипуляторами на 2 и 10 кг, BID Technologies с линейкой Birbi (в том числе SCARA Birbi S-1 и S-1 PRO), «Эйдос-Робототехника» с шестиосевым A12. Дата обзора на странице не указана, а подробных характеристик в нём нет, их берут с сайтов производителей.
Из тех, чьи данные удалось сверить, RusRobot (Челябинск) публикует паспортные цифры: RR 60-2100 на 60 кг и 2100 мм, RR 120-2900 на 120 кг и 2900 мм. Компания указывает, что разработка идёт с 2019 года, а программа управления роботами в 2025 году внесена в реестр отечественного ПО под номером 27846. Реестровую запись на сами манипуляторы в Реестре российской промышленной продукции Минпромторга мы не проверяли: если нужен статус российского оборудования для закупки или субсидии, запросите номер записи у производителя и сверьте его в реестре.
У RusRobot в открытых данных модели от 60 кг, то есть класс для тяжёлых деталей. Для лёгких задач на 5–20 кг отечественные модели в обзоре Robotrends упомянуты (например, манипуляторы на 2 и 10 кг), но паспортные данные мы не сверяли: запрашивайте их у производителей.
Сколько стоит ячейка
Прайс-листов на манипуляторы производители публично не размещают, поэтому ниже учебный пример структуры сметы, а не прайс. Все суммы условные: замените их котировками.
| Статья | Условная сумма, млн ₽ | Что входит |
|---|---|---|
| Робот и контроллер | 2,0 | Манипулятор на 25–35 кг с пультом |
| Захват | 0,3 | Два-три пальца, пневматика, датчики |
| Ограждение и защита | 0,6 | Ограждение, сканер или световая завеса, замки |
| Подача и оснастка | 1,2 | Магазин, ложементы, поворотный стол |
| Интеграция и программирование | 1,4 | Связь со станком, траектории, симуляция |
| Пусконаладка и обучение | 0,5 | Запуск, документация, инструктаж |
| Итого | 6,0 |
В этом примере робот занимает треть сметы. Доля зависит от задачи: у паллетирования подачи почти нет, у обслуживания станка она велика.
Как перевести эту смету в срок окупаемости, показано в статье про роботизацию загрузки станков, а варианты без ограждения разобраны в материале про коботов.
Частые вопросы
Чем повторяемость отличается от точности?
Повторяемость показывает, как кучно робот возвращается в одну и ту же точку при многократном заходе. Точность описывает, насколько он попадает в заданные координаты. Для программируемого обучения нужна именно повторяемость: точку вы учите вручную. Методика измерения описана в ISO 9283.
Нужен ли шестиосевой, если деталь лежит на столе?
Нет. Если деталь берётся сверху и ставится сверху, а ориентация не меняется, хватит SCARA или портала. Шесть осей нужны, когда деталь надо наклонить, развернуть, достать сбоку или обойти препятствие.
Какую модель брать для токарного станка?
Зависит от веса заготовки с захватом и расстояния до патрона. Расчёт выше показывает порядок: деталь 18 кг и захват 4 кг уже уводят в класс 35 кг. Для детали в 1–2 кг хватит LR Mate на 7 кг или кобота.
Источники
- FANUC LR Mate 200iD ↗ — FANUC Europe
- FANUC M-20 Series ↗ — FANUC Europe
- Промышленный робот RusRobot RR 120-2900 ↗ — RusRobot
- Промышленный робот RusRobot RR 60-2100 ↗ — RusRobot
- Производители промышленных роботов России ↗ — Robotrends
- SCARA роботы ↗ — ISRobotics
Фото: Phasmatisnox, CC BY 3.0, Wikimedia Commons
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Промышленные роботы-манипуляторы
Все →

Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий