Кратко
- Виртуальная пусконаладка означает отладку управляющих программ ПЛК и роботов на модели оборудования до монтажа. Термины и виды моделей описывает немецкая директива VDI/VDE 3693 Блатт 1, её действующая редакция вышла в мае 2025 года.
- По исследованию немецкой ассоциации станкостроителей VDW, на пусконаладку уходит до 25 % времени проекта, и до 15 % тратится только на исправление ошибок в программе управления.
- В эксперименте Мюнхенского технического университета группа, которая отлаживала программу на виртуальной машине, сократила реальную пусконаладку на 75 %. Время на построение модели в этой цифре не учтено.
- Модель дешевле всего, когда она собирается из готовой библиотеки компонентов. Первый проект с нуля в одном из описанных случаев потребовал на 30 % больше трудозатрат и сдвинул запуск производства на 20 %.
- Для одиночного станка или типовой ячейки с отлаженной программой виртуальная пусконаладка обычно не окупается. Она нужна на линиях с десятками датчиков, несколькими роботами и жёстким сроком запуска.
Что такое виртуальная пусконаладка
Пусконаладкой называют первый запуск оборудования на месте и его доводку до рабочего режима. Электрик прозванивает сигналы, программист ПЛК (программируемого логического контроллера, который управляет последовательностью работы линии) проверяет шаги цикла, наладчик робота правит точки траекторий. Всё это происходит, когда оборудование уже смонтировано и каждая ошибка стоит часов простоя.
При виртуальной пусконаладке тот же ПЛК, настоящий или программный, подключают к модели линии вместо самой линии. Модель отвечает на команды так, как ответило бы железо: после команды «выдвинуть» через заданное время срабатывает датчик конечного положения, деталь доезжает по конвейеру до упора, робот проходит траекторию и сообщает, что положил заготовку. Программист видит, как ведёт себя его программа, и исправляет ошибки за столом.
В Германии понятие закреплено в директиве VDI/VDE 3693 Блатт 1 «Виртуальная пусконаладка. Виды моделей и термины». Первая редакция вышла в августе 2016 года, действующая в мае 2025-го. Цель виртуальной пусконаладки там сформулирована через смежную директиву VDI 4499: найти и устранить ошибки, допущенные при проектировании системы автоматизации. Российского стандарта с таким же предметом нет. Общие понятия цифрового двойника изделия даёт ГОСТ Р 57700.37, о нём подробно в статье про цифровой двойник станка и цеха.
Сколько времени съедает наладка и что меняет её виртуальный вариант
Самые цитируемые цифры собраны в обзоре Петера Хоффманна и соавторов из Ганноверского университета прикладных наук и Университета Гламоргана, опубликованном в 2010 году на Европейской конференции по моделированию (ECMS). Авторы ссылаются на работы Мюнхенского технического университета и на опыт Festo. В таблице только данные из этого обзора.
| Что измеряли | Результат | Оговорка |
|---|---|---|
| Доля пусконаладки во времени на проектирование и постройку оборудования (исследование VDW) | до 25 % | данные немецких станкостроителей |
| Доля времени на исправление ошибок в программе управления | до 15 % | там же |
| Сокращение реальной пусконаладки после виртуальной (эксперимент Цэ (Zäh) и соавторов, 2006) | на 75 % | модель машины построили заранее, её стоимость не учитывали |
| Трудозатраты на инженерную подготовку при готовой библиотеке моделей (Festo, COSIMIR) | меньше до 50 % | только если все компоненты уже есть в библиотеке |
| Запуск производства при готовой библиотеке | раньше до 50 % | там же |
| Первый проект, когда библиотеку только создают | трудозатраты больше на 30 %, запуск позже на 20 % | плата за первую модель |
Эксперимент 2006 года устроен просто, поэтому его и цитируют. Две группы по 30 программистов писали программу для пресса, который формует жестяные банки. Пресс управлялся контроллером Siemens S7-300 с 10 выходами на исполнительные механизмы и 17 входами от датчиков. Первая группа писала программу и сразу отлаживала её на реальном прессе. Вторая сначала добивалась правильной работы на виртуальной модели машины и только потом выходила на железо. У второй группы реальная наладка заняла на 75 % меньше времени, потому что на станок пришла программа без большинства ошибок.
Из той же таблицы видна главная оговорка. Модель машины в эксперименте сделали заранее, а в жизни её кто-то должен построить и за неё заплатить. Пример Festo показывает, во что это выливается: первая система с нуля обходится дороже обычной, выгода появляется со второй и следующих, когда модели цилиндров, конвейеров и датчиков уже лежат в библиотеке.
Четыре способа проверить программу
В обзоре Хоффманна приведена классификация Ауингера и соавторов (1999): установка и система управления могут быть реальными или смоделированными, и из этих двух вариантов складываются четыре конфигурации.
| Установка | Система управления | Как называют | Когда применяют |
|---|---|---|---|
| реальная | реальная | обычная пусконаладка | на месте после монтажа |
| модель | реальный ПЛК | «железо в контуре» (hardware in the loop, HIL) | ПЛК уже куплен и стоит в шкафу на стенде, линии ещё нет |
| реальная | программный ПЛК | «реальность в контуре» | редко, для проверки новой программы на работающем оборудовании |
| модель | программный ПЛК | полная виртуальная пусконаладка (программа в контуре, SIL) | проект ещё на бумаге, железо не заказано |
На практике чаще встречаются вторая и четвёртая схемы. Во второй к модели подключают настоящий шкаф управления, собранный на стенде у интегратора, и заодно проверяют сеть, адреса модулей и время реакции. В четвёртой всё работает на одном компьютере: программный двойник контроллера, модель линии и виртуальные контроллеры роботов. Связь между ПЛК и моделью, по обзору, делают через OPC (стандартный протокол обмена данными между программами автоматизации) или внутри одного пакета, если он умеет моделировать и контроллер, и механику.
Какие модели нужны и насколько подробные
Действующая редакция VDI/VDE 3693 делит модели для виртуальной пусконаладки на три группы: модели входов и выходов, модели устройств и модели процесса. На практике это три уровня подробности, и чем выше уровень, тем дороже модель.
| Уровень | Что описывает | Что ловит | Трудоёмкость |
|---|---|---|---|
| Модель входов и выходов | какие сигналы приходят в ответ на команды и через сколько миллисекунд | ошибки в последовательности шагов, перепутанные адреса, неправильную логику датчиков | низкая, иногда это таблица в самом ПЛК |
| Модель устройства | поведение цилиндра, привода, клапана, робота как узла: время хода, состояния, аварии | блокировки, тайм-ауты, обработку отказов, обмен сигналами ПЛК с роботом | средняя |
| Модель процесса | физику и геометрию: движение деталей, столкновения, кинематику робота в 3D | столкновения, недосягаемость точек, заторы на конвейере, реальное время цикла | высокая |
Хоффманн с соавторами разделяют задачи так же. Чтобы проверить только механику и кинематику, хватает 3D-модели. Чтобы проверить только программу управления, нужна модель поведения на уровне входов и выходов. Совместная проверка, когда программа через датчики и приводы двигает механику, требует обоих видов модели сразу.
Для небольшой линии обычно хватает первых двух уровней. Ошибки, которые съедают время на месте, чаще всего логические: перепутан датчик, не обработан случай «деталь не доехала», нет выхода из аварии. В примере Ауингера на модели паллетного конвейера нашли перевёрнутую логику стопоров (упоров, которые останавливают паллету) и сбои в движении изделий. По словам авторов, без модели такие ошибки обнаружились бы только на реальной наладке.
Чем делают виртуальную пусконаладку
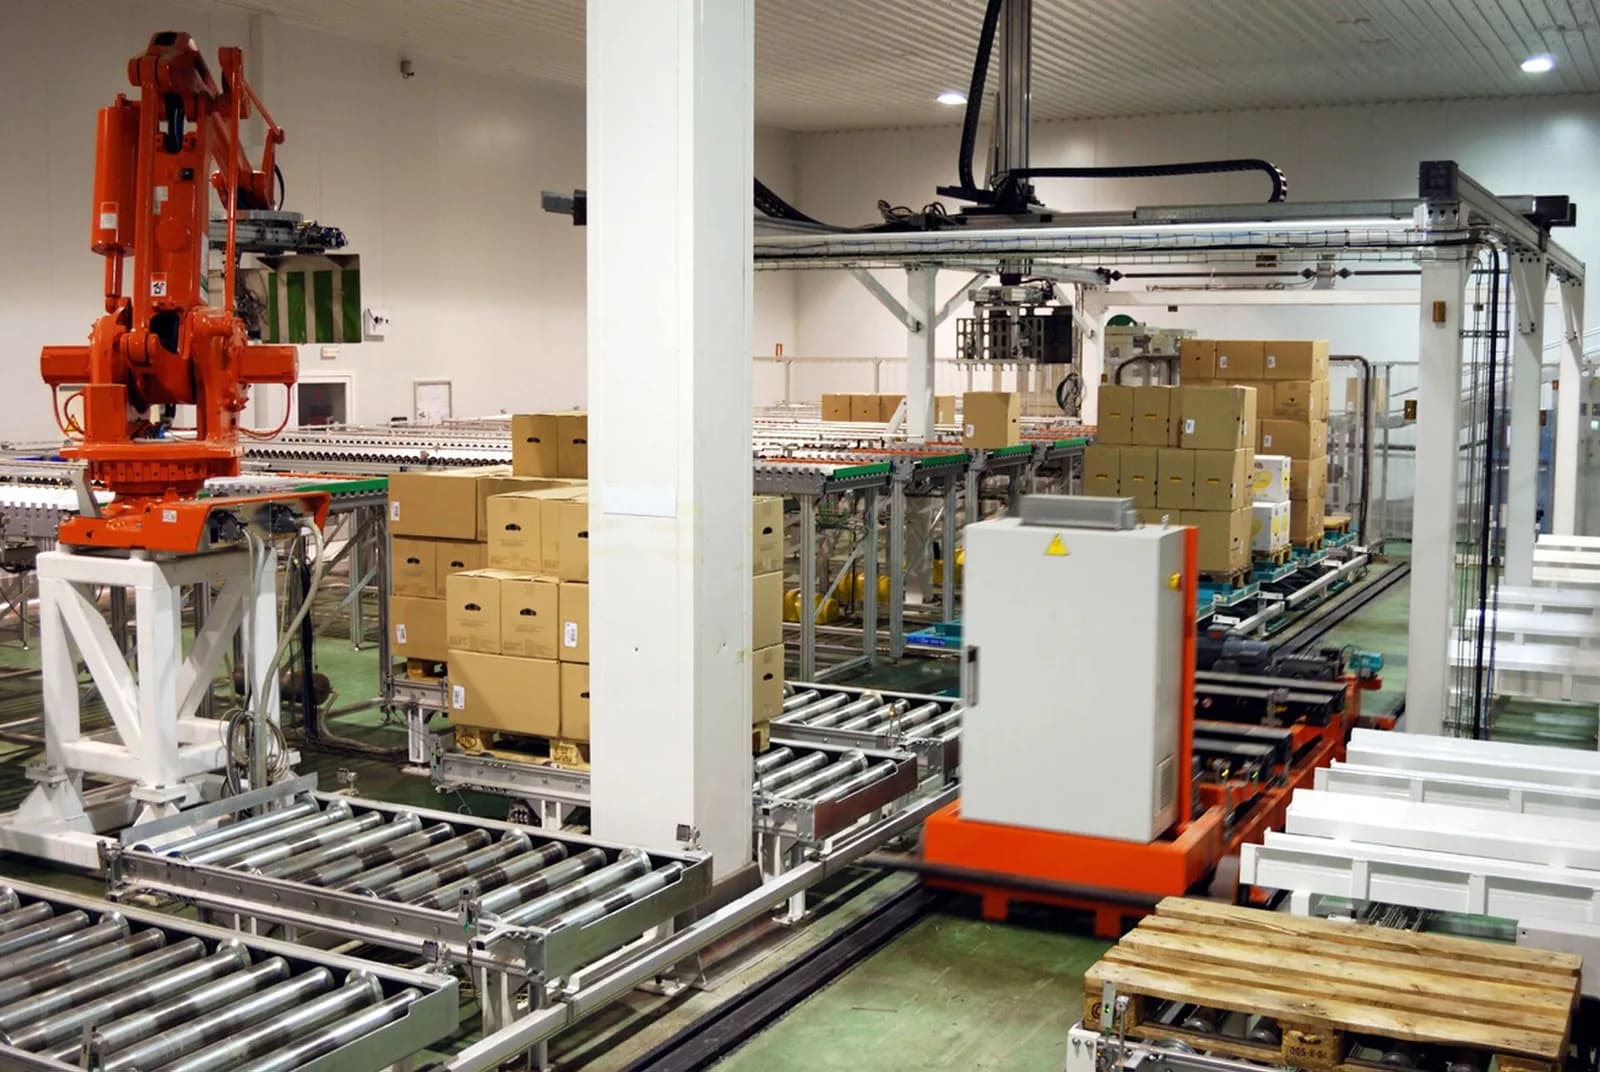
Готовых инструментов много, и они делятся на три группы: двойники контроллеров, симуляторы роботов и программы, которые моделируют саму установку.
| Программа | Что моделирует | Что важно знать |
|---|---|---|
| Siemens S7-PLCSIM Advanced | программный двойник контроллеров S7-1500 и ET 200SP | по описанию Siemens, моделирует обмен данными, защищённые блоки, функции безопасности, работает по OPC UA; цена по запросу |
| Siemens NX Mechatronics Concept Designer (MCD) | 3D-механику и кинематику, поиск столкновений | вместе с PLCSIM Advanced входит в набор SIMATIC Machine Simulator, нужна полная лицензия NX MCD |
| ABB RobotStudio | виртуальный контроллер робота ABB | по данным ABB, виртуальный контроллер работает на той же прошивке, что и настоящий, программы переносятся между ними |
| FANUC ROBOGUIDE | виртуальный робот FANUC в ячейке | время цикла по программе и по отдельной команде движения, зона досягаемости, проверка столкновений с оснасткой и ограждением |
| Factory I/O | готовые 3D-сцены с конвейерами, датчиками, цилиндрами | больше 20 сцен; подключается к Siemens (включая PLCSIM и PLCSIM Advanced), Allen-Bradley, по Modbus TCP и OPC; бессрочная лицензия от 109 до 765 евро |
Для российского цеха выбор упирается в контроллеры и роботов, которые реально стоят или будут стоять на линии. Если в шкафу отечественный ПЛК или контроллер на среде CODESYS, нужно спросить у поставщика, есть ли у него режим программной имитации и какой протокол он поддерживает: модель установки можно подключить через Modbus TCP или OPC UA почти к любому контроллеру с таким интерфейсом. С роботами проще: симулятор с виртуальным контроллером есть у каждого крупного производителя, и программу, отлаженную в нём, загружают в настоящего робота без переписывания.
Одна оговорка про время цикла. Симулятор робота считает его по своему контроллеру точно, но не знает, сколько срабатывает пневматический захват или как быстро ПЛК отвечает на запрос. Если ячейка продаётся под гарантированный такт, в модель нужно заложить задержки захватов и обмена сигналами из паспортов оборудования, иначе виртуальный цикл окажется короче реального.
Что проверить на модели до приезда оборудования
Список ниже составлен по типичным ошибкам из обзора Хоффманна и по задачам, которые решают перечисленные программы. Отмечено, какой уровень модели нужен для проверки.
| Что проверить | Как выглядит ошибка на месте | Нужный уровень модели |
|---|---|---|
| Адреса входов и выходов | команда уходит не на тот клапан, датчик «молчит» | входы и выходы |
| Логика датчиков (нормально открытый или закрытый) | стопор держит, когда должен пропускать | входы и выходы |
| Последовательность шагов и тайм-ауты | линия встаёт, если деталь пришла на секунду позже | входы и выходы |
| Выход из аварии и повторный пуск | после аварийной остановки линию приходится сбрасывать вручную | устройства |
| Обмен сигналами ПЛК и робота | робот ждёт разрешения, которое ПЛК не выдаёт | устройства, виртуальный контроллер робота |
| Сигналы безопасности | дверь ограждения открыта, а робот продолжает работу | устройства |
| Досягаемость и столкновения | робот не дотягивается до последнего ряда паллеты, задевает стойку | процесс, 3D |
| Время цикла | линия не выходит на заявленную производительность | процесс, 3D |
Сигналы безопасности на модели проверяют только как логику программы. Само ограждение и световые завесы подбирают по расчёту безопасного расстояния, он разобран в статье про ограждение роботизированной ячейки, и приёмку системы безопасности на месте модель не заменяет.
Расчёт: окупится ли модель на вашей линии
Все цифры ниже допущения для примера, их нужно заменить своими. Берём линию из трёх постов с одним роботом и одним ПЛК, которую интегратор монтирует у заказчика.
| Показатель | Значение |
|---|---|
| Наладка на месте без модели (допущение) | 15 рабочих дней |
| Бригада интегратора на месте: программист ПЛК, наладчик робота, электрик (допущение) | 45 000 ₽ в день с командировочными |
| Потери заказчика от каждого дня задержки запуска (допущение) | 60 000 ₽ в день |
| Сокращение наладки на месте после виртуальной (допущение, в 2,5 раза ниже лабораторных 75 %) | 30 %, то есть 4,5 дня |
| Экономия | 4,5 × (45 000 + 60 000) = 472 500 ₽ |
| Построение модели уровней «входы и выходы» и «устройства»: 12 дней инженера по 8 000 ₽ (допущение) | 96 000 ₽ |
| Лицензия симулятора на проект (допущение, зависит от программы) | 100 000 ₽ |
| Итог | 472 500 − 196 000 = 276 500 ₽ в пользу модели |
Тот же расчёт по формуле: выгода = дни экономии × (стоимость дня бригады + потери заказчика за день) − (трудозатраты на модель + лицензия). При наладке на месте в 5 дней экономия падает до 1,5 дня и 157 500 ₽, то есть модель уже не окупается. Отсюда практическое правило: чем длиннее наладка на месте и дороже день простоя у заказчика, тем выгоднее модель. Для короткой наладки типовой ячейки она не нужна.
Если интегратор делает похожие линии регулярно, расчёт для второго и следующих проектов лучше, потому что модели цилиндров, конвейеров и роботов переходят из проекта в проект. Это тот же эффект библиотеки, что и у Festo в таблице выше. Как вообще прикинуть, окупится ли автоматическая линия при вашем выпуске, разобрано в статье про автоматическую линию для малого производства.
Как заказать виртуальную пусконаладку у интегратора
Заказчику не нужно строить модель самому, но условия стоит записать в техническое задание. Иначе «цифровой двойник» в коммерческом предложении может оказаться видеороликом с 3D-моделью без связи с программой.
- Укажите, какую программу проверяют на модели: ПЛК, робота или обе, и в какой конфигурации (программный ПЛК или настоящий шкаф на стенде).
- Попросите перечень сценариев проверки: нормальный цикл, отсутствие детали, авария каждого узла, аварийная остановка, повторный пуск.
- Договоритесь о приёмке на модели. Это заводские испытания у интегратора, но с моделью вместо линии: вы смотрите, как программа отрабатывает сценарии, до отгрузки оборудования.
- Уточните, кому достаётся модель после проекта. С ней можно обучать операторов и проверять изменения программы без остановки линии.
- Пропишите, кто обновляет модель после изменений на линии. Модель, которая разошлась с реальностью, вредна: она показывает, что всё работает, когда на линии уже другой упор.
Перед запуском робота на месте стоит заодно проверить, правильно ли подобраны его нагрузка и вылет, об этом статья про выбор промышленного робота.
Частые вопросы
Чем виртуальная пусконаладка отличается от симуляции в CAM или симулятора робота?
CAM-симуляция проверяет траекторию инструмента одного станка, симулятор робота проверяет программу одного робота. Виртуальная пусконаладка проверяет, как программа ПЛК управляет всей установкой вместе с роботами, датчиками и приводами. Симулятор робота часто становится её частью.
Можно ли обойтись без 3D-модели?
Можно, если цель только логика программы. Модель входов и выходов, где ответы датчиков заданы с задержками, ловит большую часть ошибок последовательности и блокировок. 3D-модель нужна для досягаемости, столкновений и времени цикла.
Заменяет ли виртуальная пусконаладка наладку на месте?
Не заменяет. Она сокращает её, потому что на линию приходит программа без логических ошибок. Монтаж, прозвонку цепей, настройку датчиков на реальных деталях и приёмку системы безопасности всё равно делают на месте.
Откуда берутся 75 % экономии времени, которые обещают поставщики?
Цифра из эксперимента Мюнхенского технического университета 2006 года на прессе с 10 выходами и 17 входами. Модель машины там построили заранее и её стоимость не считали. Поэтому для собственного расчёта лучше брать меньший процент и прибавлять затраты на модель, как в примере выше.
Нужна ли виртуальная пусконаладка, если покупаю один станок с ЧПУ?
Обычно нет. Станок приходит с программой производителя, и наладка сводится к установке и проверке. Для проверки управляющих программ обработки есть симуляторы станка, они разобраны в статье про цифровой двойник станка и цеха.
Источники
- Virtual commissioning of manufacturing systems: a review and new approaches for simplification ↗ — P. Hoffmann, R. Schumann, T. Maksoud, G. Premier, Proceedings of ECMS, 2010
- VDI/VDE 3693 Blatt 1. Virtual commissioning — Model types, terms and definitions ↗ — VDI, 2025
- S7-PLCSIM Advanced. Function Manual ↗ — Siemens
- 10 ways that ABB's RobotStudio software can help you optimize your robot's performance ↗ — ABB
- Everything you need to know about ROBOGUIDE ↗ — FANUC America
- Factory I/O: 3D factory simulation for PLC training ↗ — Real Games
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий