Кратко
Двигатели одной оси портала ведут двумя драйверами с одинаковыми настройками. В Mach3 второй мотор делают подчинённой осью, и оба получают одинаковые импульсы. Перекос убирает поиск дома по двум датчикам, по одному на каждую ногу. Это лечит перекос при включении, но не причину потери шагов. Квадратность проверяют диагоналями вырезанного прямоугольника.
- Каждому мотору свой драйвер: один драйвер на пару двигателей не заметит, что один из них пропустил шаг, а второй нет.
- Два драйвера садят на общий сигнал STEP/DIR или на две оси контроллера. В Mach3 вторую ось делают линейной и подчиняют первой: по руководству программы обе получают одинаковые импульсы, а поиск дома выравнивает портал.
- Датчик дома ставят на каждую ногу и подключают к разным входам. Настройки двух драйверов и двух осей в Motor Tuning совпадают до последнего параметра.
- На поле 1000×600 мм разница диагоналей вырезанного прямоугольника в 1 мм означает уход балки от перпендикуляра примерно на 1 мм.
- Выравнивание по датчикам возвращает портал в квадрат при каждом включении, но не лечит потерю шагов в процессе работы. Причину ищут отдельно.
Как выглядит перекос и откуда он берётся
Прямоугольник, вырезанный на листе, выходит с неравными диагоналями. Отверстия у одного края попадают на свои места, а у другого уезжают на миллиметр. После заклинивания фрезы вся геометрия сдвинута, хотя координаты в программе прежние. Один из описанных операторами случаев: портал перекошен на 5 мм, при включении станка сам «возвращается» в исходное положение, а датчик дома стоит только с одной стороны.
Причины по частоте, как их называют практики:
| Причина | Как проявляется | Как проверить |
|---|---|---|
| Разные настройки драйверов или осей: микрошаг, ток, направление, шаги на миллиметр | одна сторона отстаёт, перекос растёт с длиной хода | сверить DIP-переключатели и параметры двух осей; разницы в одном пункте хватает |
| Плохой контакт или обрыв провода к одному мотору | сторона то обгоняет, то дёргается назад | прозвонить обмотки, пошевелить разъём; поменять драйверы местами: проблема ушла вместе с драйвером, значит, виноват он |
| Датчик дома только на одной ноге или два датчика на одном входе | при поиске дома перекос не исправляется | у каждой ноги должен быть свой датчик и свой вход |
| Моторы после включения занимают разные положения микрошага | после каждого включения портал стоит иначе | вырезать прямоугольник сразу после включения, без поиска дома, и сравнить с результатом после него |
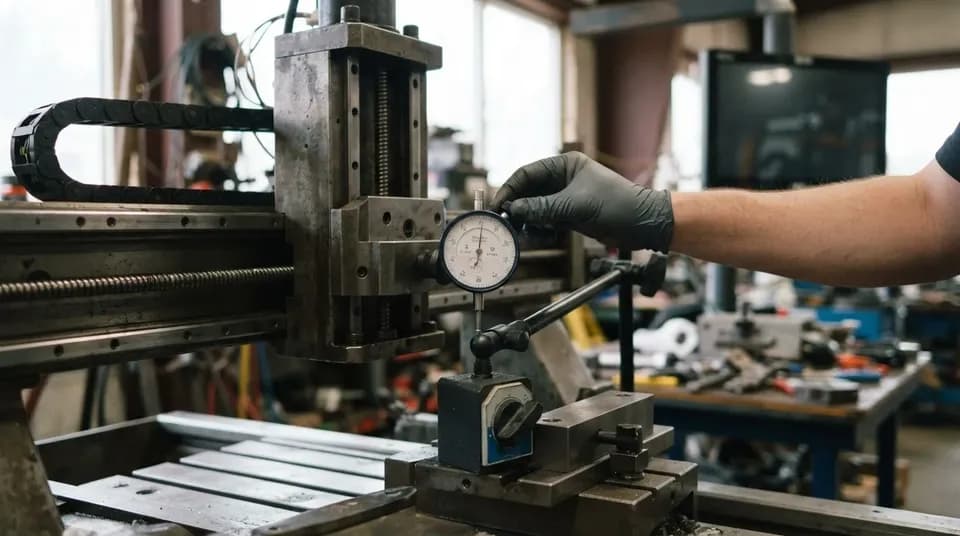
| Люфт или разный натяг рейки и винта на двух сторонах | перекос на реверсах и нагруженных проходах | индикатором измерить люфт каждой стороны, как в статье про люфты, овалы и проверку геометрии |
| Ослабленные болты кареток и стоек портала | перекос после столкновения или заклинивания фрезы | выставить диагонали при ослабленных болтах и затянуть |
В обсуждениях спорят, накапливается ли расхождение на хорошо собранном станке. Одни считают, что при нормальных драйверах и жёсткой механике ничего не копится, другие всё равно ставят датчик на каждую ногу: для широкого портала это недорогая страховка.
Как подключить два мотора на одну ось
| Схема | Что получается | Замечания |
|---|---|---|
| Один драйвер на два мотора | драйвер видит один «двигатель» | пропуск шага у одного из двух он не заметит, ток и индуктивность считаются на пару; практики схему оспаривают |
| Два драйвера на один выход STEP/DIR | оба мотора получают одинаковые импульсы | проще всего; с датчиком на одной ноге перекос при включении не исправляется, выход платы нагружен вдвое |
| Две оси контроллера, вторая подчинена первой | отдельные драйверы и датчики дома | выравнивание по двум датчикам; нужна поддержка в контроллере |
| Два серводрайвера или замкнутых шаговых привода | каждый привод следит за положением сам | при рассогласовании два серво могут «спорить»; усиления нужно согласовать |
Про нагрузку на общий сигнал: ток логического входа драйвера Leadshine DM542E по паспорту 7–16 мА (типичное значение 10 мА), а при сигнале 12 или 24 В нужен токоограничивающий резистор. Два входа на одном выходе платы вдвое увеличивают нагрузку; проверьте в документации платы, что она это выдержит, иначе импульсы дойдут до драйверов искажёнными. Остальные причины потери шагов (ток, питание, резонанс) разобраны в статье про шаговый двигатель, пропускающий шаги.
Подчинённая ось в Mach3
По руководству Mach3 (редакция 1.84), ось портала, например Y, ведёт основной мотор, а дополнительную ось, допустим A, определяют как линейную (не вращательную) и подчиняют оси Y в окне Config, Slaving. У каждой оси свои выходы STEP и DIR, у обеих есть датчики дома и концевики. В работе Mach3 шлёт им одинаковые импульсы, а скорость и ускорение берёт по более медленной из двух.
При поиске дома обе оси едут вместе, пока не сработает один из датчиков. Этот привод встаёт на заданное расстояние от своего датчика, а второй едет дальше до своего датчика и останавливается на том же расстоянии. Так пара выравнивается по датчикам, и накопленный перекос исчезает. Слов «автовыравнивание» и Auto Squaring в руководстве нет: так режим называют операторы и продавцы плат, а программа говорит о подчинении (Slaving) и о том, что оси «squared up».
Порядок настройки подчинённой оси
- 01
Подключите каждый мотор к своему драйверу
и сведите драйверы на разные выходы контроллера либо на общий сигнал, если схема допускает.
- 02
В Ports and Pins назначьте второй оси
свои пины STEP, DIR и свой вход датчика дома. Два датчика на одном входе не годятся: по совету практиков, у каждого мотора свой датчик и свой пин.
- 03
В Config, Slaving выберите
основную и подчинённую ось, подчинённая должна быть линейной.
- 04
Сделайте одинаковыми настройки в Motor Tuning:
шаги на единицу, максимальную скорость, ускорение. Иначе подчинённая ось едет к парковке с другой скоростью, и перекос растёт.
- 05
Проверьте направление.
Если одна нога идёт не туда, меняют галку Dir Low Active у этой оси или два провода одной обмотки.
- 06
Начните поиск дома на пониженной скорости
и убедитесь, что обе ноги встают на свои датчики, затем вырежьте тестовый прямоугольник.
Операторы описывают ловушку с галкой «Home slave with master axis» в General Config. В одной теме при ней срабатывал только один датчик, и портал начинал выравниваться после снятия галки; в другой эта же галка, наоборот, понадобилась, чтобы подчинённая ось не хомилась отдельно и портал не перекашивало. В руководстве 1.84 такой опции нет, поведение зависит от версии и профиля, поэтому пробуйте на своей. Ещё деталь из руководства: индикатор подчинённой оси не показывает смещений из таблицы инструмента и рабочих координат, поэтому его советуют убрать с рабочих экранов.
Остальные настройки Mach3 разобраны в статье про Mach3 на китайском станке, подключение датчиков, NPN и PNP и аварийная кнопка в статье про датчики концевиков и аварийный стоп.
Другие контроллеры
В LinuxCNC синхронный поиск дома задают в INI: по документации, отрицательное значение HOME_SEQUENCE у двух суставов означает, что финальное движение на HOME они делают вместе, дожидаясь друг друга. Ручное движение по такому суставу запрещено, потому что на портале оно приводит к перекосу.
Для NC Studio и DSP-пультов подтвердить подчинённую ось по руководствам не удалось, поэтому схемы здесь не даём. Практики пишут, что в Richauto ось A ведомой для Y сделать нельзя. Перед покупкой станка с двумя моторами на оси найдите в руководстве стойки слова «подчинённая ось», «gantry» или «dual drive» и спросите продавца. Если функции нет, остаётся схема «два драйвера на один сигнал» с датчиком на каждой ноге и платой выравнивания портала: операторы называют такие платы совместимыми с любой системой step/dir, но она не заменит правильно собранный станок.
Проверка квадратности
Если балка уходит на величину e по оси Y на длине a, а высота прямоугольника b, то разница диагоналей примерно равна 2·e·b / D, где D = √(a² + b²). Диагональ прямоугольника 400×300 мм равна 500 мм.
| Прямоугольник | Диагональ D, мм | Разница диагоналей при e = 1 мм | Перекос при разнице 0,3 мм |
|---|---|---|---|
| 400×300 | 500,0 | около 1,2 мм | около 0,25 мм |
| 1000×600 | 1166,2 | около 1,0 мм | около 0,29 мм |
| 1500×1000 | 1802,8 | около 1,1 мм | около 0,27 мм |
| 2000×1000 | 2236,1 | около 0,9 мм | около 0,34 мм |
Перекос из измеренной разницы Δd получают как e = Δd·D / (2·b). Разница 2 мм на прямоугольнике 1500×1000 даёт 2·1802,8 / 2000 ≈ 1,8 мм, то есть угол около 0,07°. По опыту практиков, на больших станках с рейкой 0,2–0,3 мм на диагоналях считают нормой, а 0,1 мм получить трудно.
Измеряют дважды: после включения без поиска дома и после него. Если после поиска дома диагонали сходятся, а до него нет, выравнивание работает и вы видите перекос при включении. Если не сходятся оба раза, причина в механике или в разных настройках осей.
Рейка, ремень, ШВП: что значит потерянный оборот
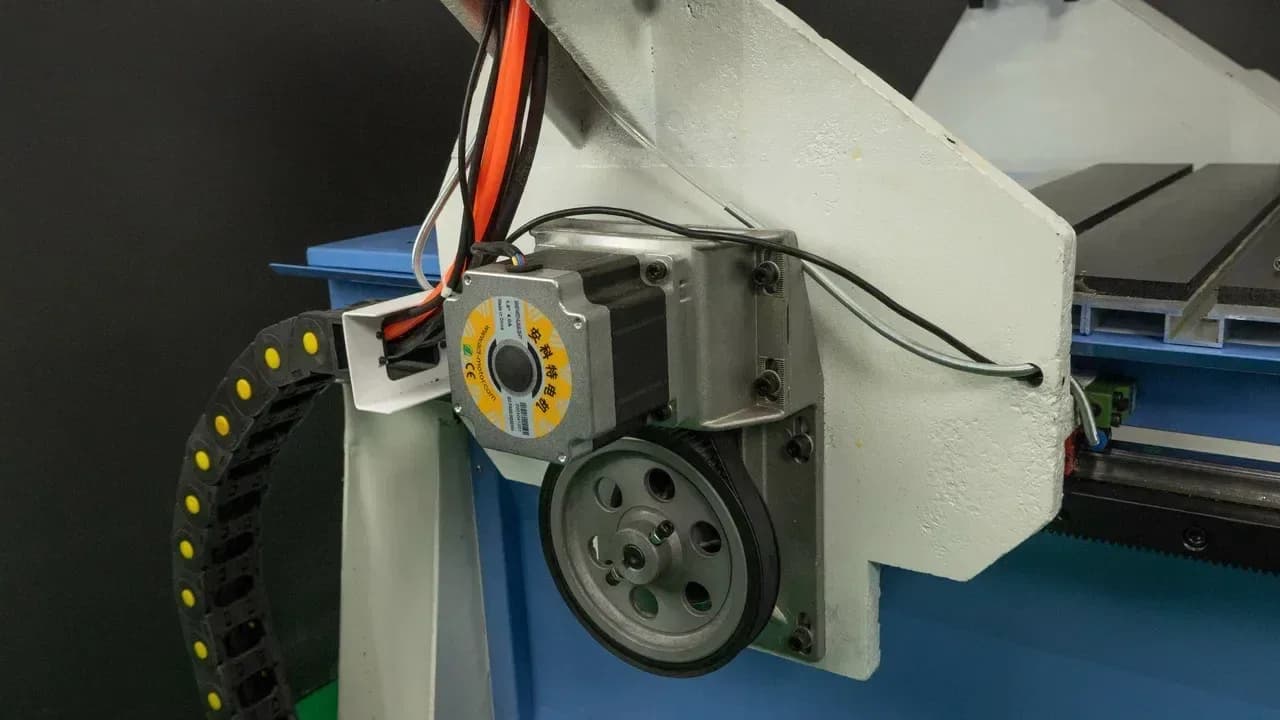
Размер перекоса при потере шагов зависит от привода. В таблице смещение за один оборот вала мотора; для рейки взята шестерня на 24 зуба с модулем 1,5, делительный диаметр 36 мм.
| Привод | Смещение за оборот вала | Что это значит |
|---|---|---|
| ШВП шаг 5 мм (например, 1605) | 5 мм | потерянный оборот даёт перекос 5 мм |
| Рейка и шестерня 24×1,5 без редуктора | 113,1 мм | один полный шаг (200 на оборот) равен 0,57 мм, шаг при 1/8 микрошага 0,07 мм |
| Та же шестерня, редуктор 1 | 22,6 мм | перекос в пять раз меньше, но добавляется люфт редуктора |
| Ремень GT2, шкив на 20 зубьев (шаг 2 мм) | 40 мм | проскальзывание ремня электроника не видит: драйвер отдал нужные импульсы |
На рейке шестерня одной стороны может зацепляться иначе, чем другой, поэтому обе ставят с одинаковым натягом и одинаково выбирают люфт. На ременном приводе у каждого мотора свой ремень, натянутый так же, как второй; общий ремень на два мотора практики не советуют. После аварии, когда фреза заклинила, портал выравнивают по диагоналям: ослабляют крепление к кареткам, выставляют и затягивают, прежде чем трогать рейку и шестерни. У одного из владельцев смещение по Y после заклинивания оказалось просто ослабленными болтами.
Серво на двух сторонах
Каждый серво держит положение сам, поэтому при рассогласовании портала два привода могут «спорить» друг с другом. Согласуйте усиления и заведите аварию обоих драйверов на аварийный вход станка: практики соединяют выходы ALM параллельно на один вход и назначают его в Mach3 как E-Stop. Если один привод упал, второй не продолжит тянуть портал в одиночку. Ту же идею предлагали и для шаговых драйверов: при отказе одного станок иначе работает дальше и может повредить портал.
Серво давно не только для тяжёлых станков. Например, у Wattsan M2 1616 станок на сервоприводах, а у M9 1325 серводвигатели Yaskawa. Сколько двигателей работает на оси конкретной модели и как они синхронизированы, смотрите в руководстве.
Частые вопросы
Можно ли посадить два мотора на один драйвер?
Электрически можно, но практики не рекомендуют: драйвер не заметит пропуск шага у одного из моторов, а ток и индуктивность придётся считать на пару. Два драйвера на один сигнал STEP/DIR ненамного сложнее и дают раздельный ток для каждого мотора.
Хватит ли одного датчика дома, если подчинённая ось настроена?
Нет. Выравнивание строится на том, что каждая нога встаёт на свой датчик. С одним датчиком портал остаётся в том положении, в которое его привели моторы. Датчик ставят на каждую ногу, на разные входы.
Почему после поиска дома диагонали сходятся, а в работе снова расходятся?
Выравнивание лечит перекос при включении, а не потерю шагов в процессе. Причину ищут среди разных настроек драйверов, тока, слабого контакта и механики; начинают со сверки двух драйверов и обмена их местами.
Что делать, если контроллер не умеет подчинённую ось?
Подключить два драйвера к одному выходу STEP/DIR, поставить датчик на каждую ногу и добавить плату выравнивания, которая подруливает моторы до срабатывания обоих датчиков. Это обходной путь, а не равноценная замена.
Источники
- Mach3Mill Installation and Configuration: Slaving и Configure Slaving ↗ — Artsoft (Mach3), руководство, редакция 1.84
- Homing Configuration: HOME_SEQUENCE и синхронный выход на HOME ↗ — документация LinuxCNC
- DM542E 2-Phase Digital Stepper Drive User Manual ↗ — Leadshine, 2016
- Выравнивание по 2м датчикам ↗ — обсуждение практиков, 2020

Автор
Дмитрий ВолковИнженер-механик, фрезерные станки с ЧПУ и CAM, 15 лет в отрасли
Пятнадцать лет работает с фрезерными станками с ЧПУ: от мебельных раскроечных центров до обработки металла. Пишет о фрезерах, инструменте, CAM-программах и системах управления.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Приводы, двигатели и электроника
Все →


Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий