К содержанию
Сергей Орлов

Автор

Сергей Орлов

Инженер по промышленной автоматизации и робототехнике, 11 лет в отрасли

Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.

Материалов:
32

Об авторе

Сергей одиннадцать лет занимается автоматизацией производства: программировал ПЛК, собирал сварочные и паллетирующие роботизированные ячейки, подключал станки к системам мониторинга.

Его темы — промышленные и коллаборативные роботы, загрузка станков, машинное зрение, MES и сбор данных с оборудования. Он считает, во что обходится внедрение, и пишет, в каких задачах робот окупается, а в каких проще оставить человека.

Сергей опирается на документацию производителей роботов и контроллеров, требования стандартов безопасности и опыт внедрения. Примеры с заводов он приводит только по открытым источникам.

Материалы

РуководствоРоботы

Сварочный кобот: что в комплекте, зачем нужна цифровая связь с аппаратом и сколько стоит набор

Сварочный кобот продают как готовый набор, где рука составляет лишь часть цены, а качество шва зависит от того, как он соединён со сварочным аппаратом. Разбираем, что входит в комплект, чем цифровая связь отличается от сигнала «старт-стоп», почему горелку кобота ставят снаружи руки и из чего складывается цена набора.

Сергей Орлов · · 6 минут
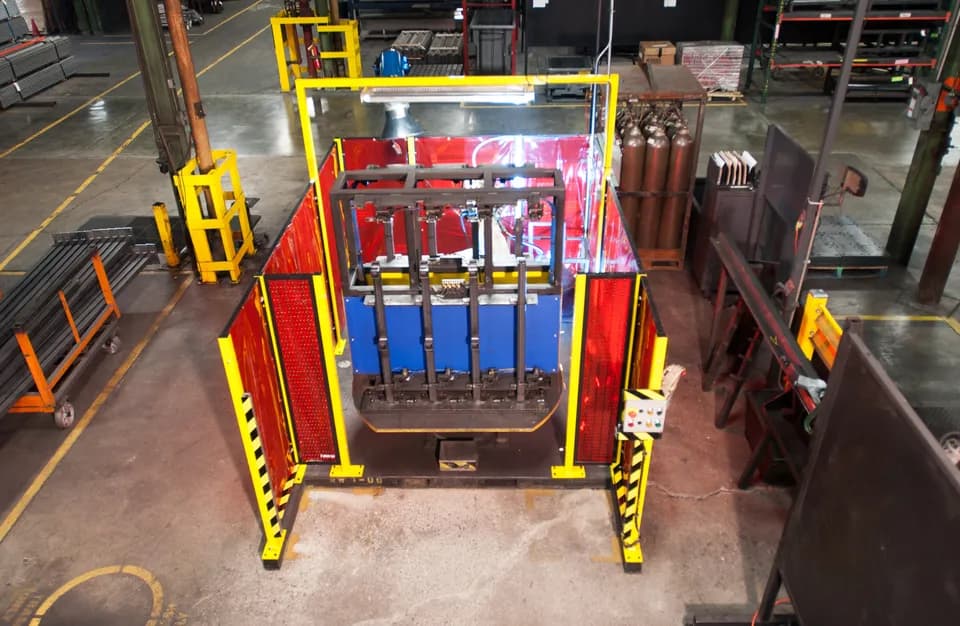
Сварочная ячейка с поворотным столом, оснасткой с деталью и защитными шторами красного цвета

РуководствоБизнес

Производство на ЧПУ на 20, 50 и 100 м²: что помещается и как расставить станки

Габарит станка в карточке это треть места, которое он занимает на самом деле: ещё нужны проходы, подача листа, стеллаж, упаковка и место под компрессор с чиллером. Считаем рабочую зону лазеров, фрезеров, волоконных и кромочных станков, раскладываем три набора на 20, 50 и 100 м² и показываем, какую нагрузку на пол создают станок и пачка металла.

Сергей Орлов · · 6 минут

Большой фрезерный станок с ЧПУ с рабочим столом стоит в просторном светлом помещении мастерской

РуководствоРоботы

Как выбрать кобота: нагрузка с захватом, досягаемость и что входит в цену

В паспорте кобота две цифры, по которым его сравнивают, нагрузка и досягаемость, и обе в реальном цеху оказываются меньше. Считаем, сколько останется на деталь после захвата, какой радиус можно использовать на деле и из каких частей складывается цена комплекта.

Сергей Орлов · · 6 минут

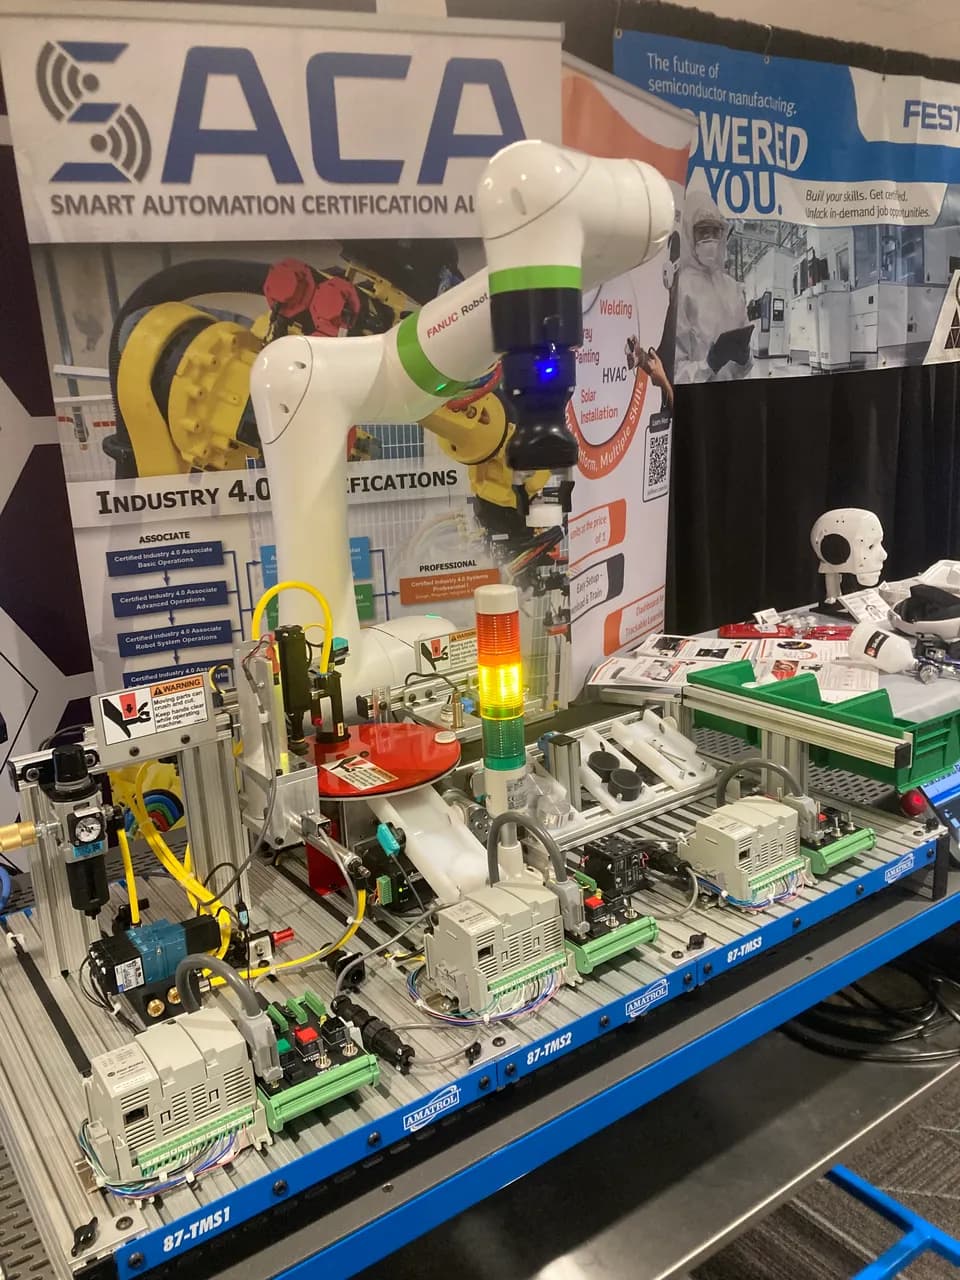
Кобот FANUC CRX-5iA с захватом на учебном стенде с конвейером, поворотным столом и датчиками

ИнструкцияРоботы

Как выбрать промышленного робота: нагрузка, вылет, шесть осей или SCARA

Паспортные 25 кг у манипулятора не значат, что он поднимет вашу деталь весом 25 кг на нужное расстояние. Нагрузку, вылет и тип кинематики подбирают вместе, и ошибка в любом из трёх выясняется уже после установки. Разбираем порядок выбора на условной детали и сверяем его с реальными моделями FANUC и российской RusRobot.

Сергей Орлов · · 5 минут

Шестиосевые роботы FANUC жёлтого цвета держат сварочные горелки над заготовкой в приспособлении

РуководствоЧПУ и металлообработка

Шаговый двигатель или серво для станка с ЧПУ: как выбрать и посчитать момент на примере ШВП и рейки

В паспорте шагового двигателя написан удерживающий момент, а ось станка тянет совсем другой момент и на другой скорости. Разбираем, чем шаговик отличается от серво, как перевести усилие на портале в момент на валу для ШВП и для рейки с редуктором и в каких случаях замкнутый шаговик заменяет серво.

Сергей Орлов · · 11 минут

Шаговый двигатель типоразмера NEMA 17 с резьбовым винтом на валу и гайкой на нём

ИнструкцияМастерская и DIY

Неоновая вывеска из гибкого неона своими руками: сборка на оргстекле и расчёт питания

Гибкий светодиодный неон гнётся по контуру любой надписи, но у него есть шаг реза, предел изгиба и максимальная длина подачи питания, и мимо любого из этих пунктов вывеска получается с тёмными участками или сгоревшим блоком. Разбираем сборку на прозрачном оргстекле от макета до пробного запуска и считаем питание на примере надписи из 4,2 м неона.

Сергей Орлов · · 7 минут

Светящаяся неоновая вывеска в виде мороженого с надписью Ice Cream на тёмном фоне

РуководствоРоботы

Мобильный робот для цеха: сколько стоит перевозка деталей и когда она окупается

Открытых прайс-листов на мобильных роботов почти нет: поставщики считают цену под маршрут. Поэтому окупаемость удобнее считать с другого конца, от часов, которые люди в вашем цехе тратят на перевозку, и смотреть, при каком объёме перевозок покупка, аренда или оплата за действия начинают выигрывать у ручной работы.

Сергей Орлов · · 4 минуты

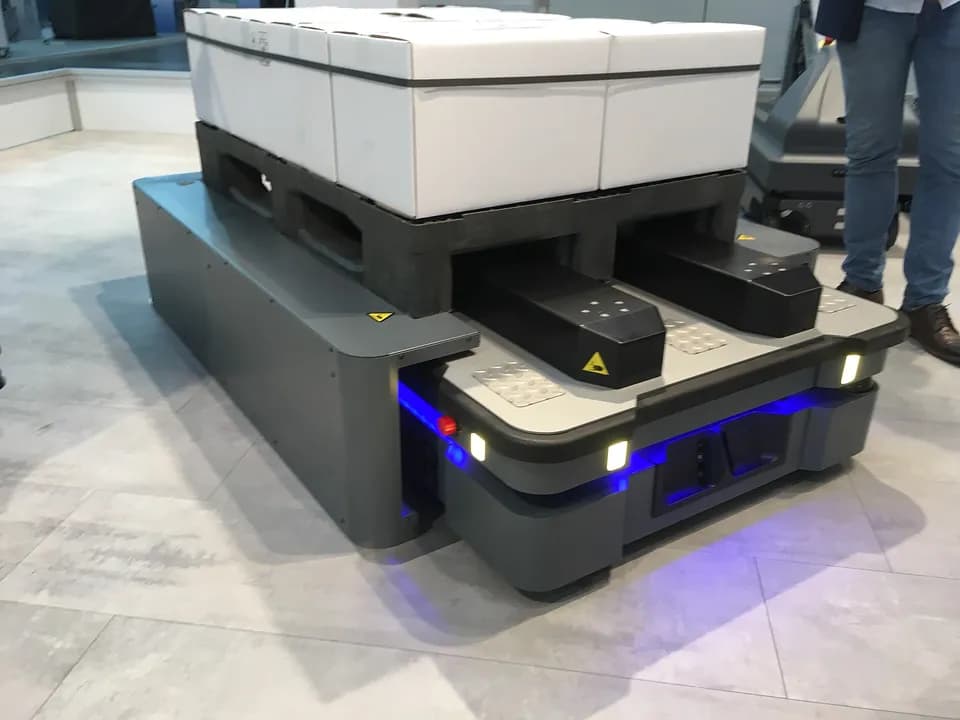
Мобильный робот MiR с паллетой, на которой стоят картонные коробки

РуководствоРоботы

AGV и AMR: чем отличаются и какой мобильный робот нужен цеху

Слова AGV и AMR продавцы употребляют как синонимы, хотя за ними стоят разные способы ездить по цеху: по метке на полу или по карте помещения. От этого зависит, сколько стоит запуск, что случится при переставленных стеллажах и сколько роботов нужно на ваш маршрут. Ниже разница по существу и расчёт парка на условном участке.

Сергей Орлов · · 5 минут

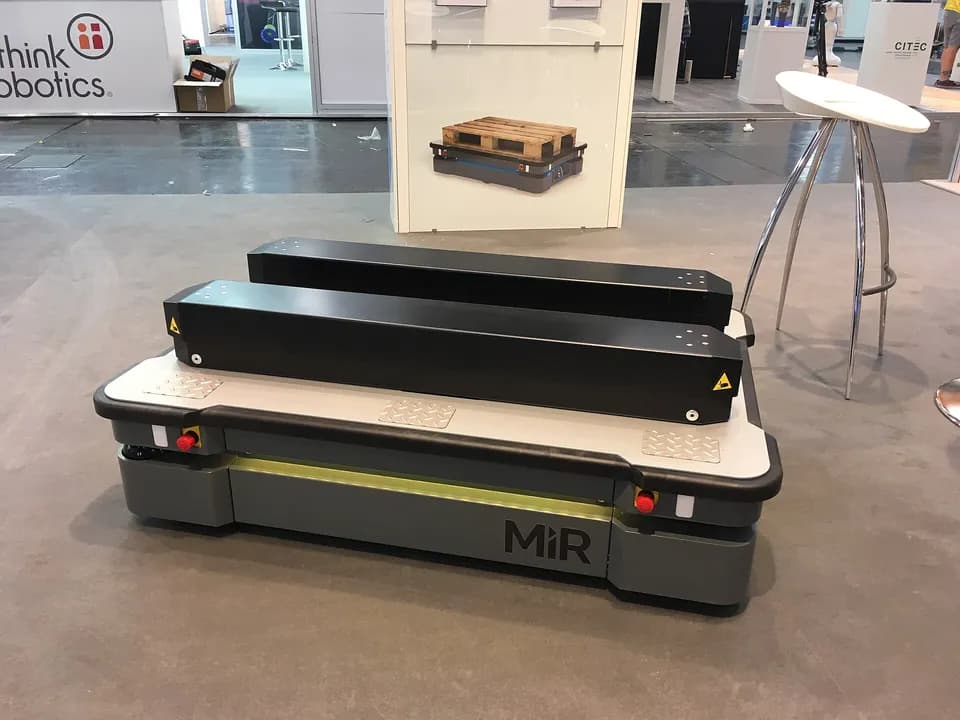
Автономная тележка MiR 500 с платформой для паллеты на выставочном стенде