Кратко
- AGV следует по заранее заданной трассе: магнитная лента, QR-метки, провод в полу, отражатели на стенах. AMR строит карту помещения и сам выбирает путь вокруг препятствий.
- Граница размыта: многие поставщики называют AGV и тележки с лазерной навигацией по карте. Смотрите не на название, а на то, чем машина определяет своё положение и что придётся менять в цехе.
- Для неизменных маршрутов на годы хватает AGV с лентой или метками. Если стеллажи и проходы переставляют, берут навигацию по карте.
- Число роботов считают от времени полного рейса и числа рейсов в час, а не от грузоподъёмности. При загрузке робота 77% в примере ниже на зарядку и сбои остаётся 14 минут в час, а любой пик требует второго робота.
Что такое AGV и AMR
AGV, автоматически управляемая тележка, возит груз по трассе. Она движется по размеченным линиям или проводам на полу либо ориентируется по радиоволнам, камерам, магнитам и лазерам. AMR, автономный мобильный робот, трассы не требует: он сканирует помещение датчиками, строит карту и сам прокладывает маршрут от точки к точке.
Разница заметна в мелочах. Если по проходу поставили паллету, AGV на ленте остановится и будет ждать, пока её уберут. AMR возьмёт объезд, если проход шире робота с запасом на безопасные зазоры. Зато AGV проще предсказать: он ездит ровно там, где вы нарисовали трассу, и для технолога это иногда важнее гибкости.
Как они ориентируются
Способы навигации определяют цену внедрения и то, насколько неприятным будет переезд оборудования.
| Способ | Что нужно в цехе | Что происходит при изменении трассы |
|---|---|---|
| Магнитная лента | Лента на полу по всей трассе | Лента переклеивается, пока она не истёрлась колёсами и погрузчиками |
| QR-метки | Метки на полу с шагом, который задаёт поставщик | Меняется набор меток и карта в ПО |
| Провод в полу | Штроба и кабель в бетоне | Самый дорогой вариант изменений, поэтому проводные системы ставят надолго |
| Лазерные отражатели | Зеркальные метки на стенах и колоннах | Меняется расстановка меток, нужна прямая видимость |
| SLAM по карте | Ничего, кроме стабильных ориентиров вокруг: стен, колонн, стеллажей | Карта обновляется по ходу или пересъёмкой помещения |
Типы навигации и виды машин (тягачи, платформы, паллетные тележки, вилочные погрузчики) в отрасли описывают однотипно. Российский поставщик Axelot Tech в своём каталоге делит технику похоже: AGV с метками и лентами, AMR с динамическим объездом, вилочные FMR с трёхмерной навигацией, роботы для контейнеров ACR.
У SLAM есть слабое место, о котором в брошюрах пишут редко. Если цех большой и пустой, с гладкими стенами, ориентиров мало и положение «плывёт». Если стеллажи постоянно перекладывают, карта устаревает быстрее, чем её обновляют. Оба случая решают добавлением меток или отражателей, и тогда гибридная система мало отличается от AGV.
Какие бывают по назначению
Слова AGV и AMR говорят про навигацию. Для выбора важнее форма и то, что на платформе.
| Тип | Что везёт | Пример из открытых данных |
|---|---|---|
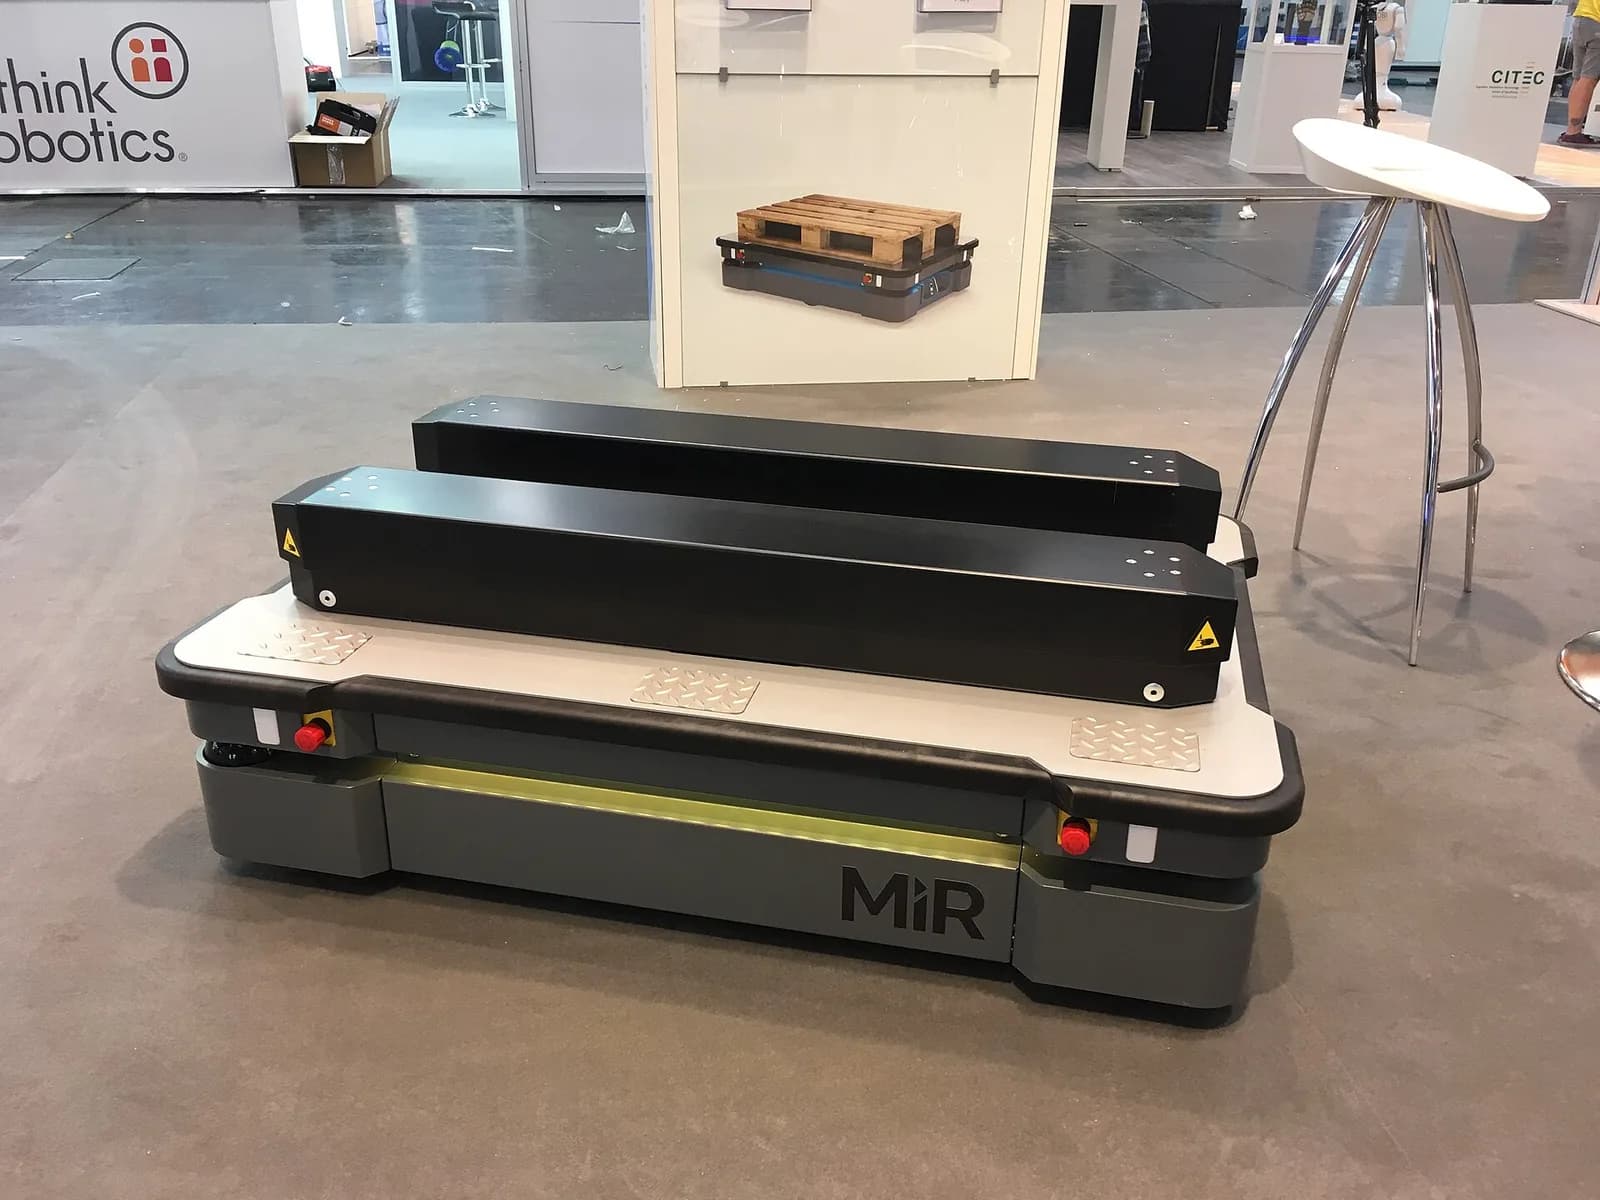
| Платформа или тележка под стеллаж | Контейнеры, тележки с деталями, лёгкие паллеты | MiR250: до 250 кг, скорость до 2 м/с, габариты 580 × 800 мм, высота 30 см |
| Тяжёлая платформа | Паллеты, стеллажи, оснастка | KUKA KMP 600iR на 600 кг и KMP 3000iR на 3000 кг, их продаёт «Нью Лайн Инжиниринг» |
| Вилочный робот (FMR) | Паллеты со стеллажа на землю и обратно | KMS 1500iR на 1500 кг, KMT 2000iR на 2000 кг |
| Тягач | Состав из тележек | Отдельный тип AGV |
Автор обзора на DTF советует брать модель с запасом в 20% над текущей нагрузкой. Правило разумное: через год вы возите уже другие грузы, а паспортную нагрузку лучше не использовать до предела.
Безопасность и стандарты
Мобильный робот ездит рядом с людьми и погрузчиками, поэтому для него действует ISO 3691-4, стандарт безопасности промышленных транспортных средств, в том числе беспилотных. Спросите у поставщика сертификат соответствия на конкретную модель. Требования к оператору парка и ответственность за зону движения вы всё равно несёте сами.
Автономные роботы оборудуют лидарами, трёхмерными камерами, датчиками времени пролёта и бамперами. Это сообщает та же «Нью Лайн Инжиниринг» о своих моделях. Защитные поля у таких машин обычно многоступенчатые: на подходе к человеку робот замедляется, ближе останавливается. Из этого следует практический вывод: в узком проходе он будет постоянно ползти и стоять, и расчёт на паспортную скорость не сойдётся.
Сколько роботов нужно
Число роботов определяет не грузоподъёмность, а время полного рейса. Покажу на условном участке с допущениями, которые вы замените своими: переносим готовые детали с лазерного раскроя к гибочному прессу, 90 м в одну сторону.
Расчёт парка на условном маршруте
- 01
Средняя скорость.
Максимальная скорость модели не годится. С учётом поворотов, замедлений рядом с людьми и ожидания дверей принимаем 0,8 м/с (допущение). Это 90 ÷ 0,8 = 112 с в одну сторону.
- 02
Полный рейс.
Туда и обратно 225 с, плюс погрузка и разгрузка по минуте, всего около 345 с, то есть 5,75 минуты.
- 03
Число рейсов.
Допустим, из раскроя выходит 8 тележек в час. Робот занят 8 × 5,75 = 46 минут из 60, это 77% загрузки.
- 04
Запас.
При 77% остаётся 14 минут в час на зарядку, обход препятствий и сбои. Любой пик сверху, например 12 рейсов в час, даст 69 минут занятости, и потребуется второй робот.
Пояснение к третьему пункту: производитель MiR заявляет работу до 20 часов в сутки и называет возможность быстрой замены аккумулятора. Без замены вам придётся планировать окна зарядки, а они съедают время так же, как рейсы. Тот же расчёт показывает, почему один робот на двух сменах не всегда достаточен, а подключение второго почти вдвое увеличивает бюджет при неполной загрузке обоих.
Как выбрать
Решают пять вопросов, и порядок важен.
Первый вопрос: меняется ли трасса. Если маршрут от склада к станку не менялся пять лет и не изменится, AGV на ленте или метках дешевле в запуске. Если цех растёт, участки переезжают, а стеллажи двигают раз в квартал, берите навигацию по карте. Второй: что и в чём везёте. Контейнер на тележке, паллету и стеллаж возят разные платформы, а вилочный робот нужен только там, где паллету поднимают со стеллажа. Третий: сколько рейсов в час и какая длина. Четвёртый: есть ли свободный проход, в котором робот сможет ехать, не замедляясь на каждом шагу, и не придётся каждый раз убирать паллеты. Пятый: сколько роботов вы планируете и чем они будут управляться.
Последнее связано с открытым стандартом VDA 5050. Его разработали Союз немецкой автомобильной промышленности (VDA), VDMA и Институт материального обеспечения и логистики Технологического института Карлсруэ. Он описывает, как диспетчерская система и роботы разных производителей обмениваются заданиями. Текущая версия в репозитории на GitHub 3.0.0. Если вы рассчитываете купить второй парк у другого поставщика, спросите, поддерживает ли диспетчер этот стандарт. Если не поддерживает, два парка придётся вести в разных программах.
Запускать лучше с пилота: сначала проверить роботов на ограниченном участке, а не сразу во всём цехе. Считать нужно полную стоимость вместе с монтажом, обслуживанием и обучением персонала. Как посчитать окупаемость такого пилота, разобрано в отдельной статье про цены и срок окупаемости мобильных роботов.
Частые вопросы
AMR лучше, чем AGV?
Не обязательно. AMR выигрывает там, где планировка меняется и на пути бывают люди, паллеты и погрузчики. AGV выигрывает предсказуемостью и часто ценой запуска на стабильной трассе. Название модели не гарантирует тип навигации: уточняйте у поставщика, что именно стоит на роботе.
Нужно ли что-то менять в полу?
Для SLAM нет. Для ленты и QR-меток нужно клеить маркеры на пол, для проводной системы штробить бетон. Любой вариант потребует ровного пола без порогов, о которые тележка заденет днищем.
Может ли мобильный робот возить груз к станку с ЧПУ?
Может довезти, но не поставить деталь в патрон. «Нью Лайн Инжиниринг» заявляет точность позиционирования до 10 мм для своих моделей на SLAM и QR-метках, а для загрузки станка нужны десятые доли миллиметра. Поэтому тележку обычно останавливают у стола с упором и ложементом, а дальше работает человек или робот-манипулятор у станка.
Что такое RaaS?
Робот как услуга: вы платите за использование, а не покупаете оборудование. По данным IFR, в сегменте транспорта и логистики растёт доля такой модели, а в США она уже основная. Российский поставщик Ronavi на своём сайте указывает три варианта оплаты: покупка, аренда и оплата за действия.
Источники
- MiR250 ↗ — Mobile Industrial Robots
- Роботы AMR, AGV, FMR для склада и производства ↗ — AXELOT TECH
- Автоматизированная транспортировка, автономные мобильные роботы ↗ — «Нью Лайн Инжиниринг»
- Автоматизация цеховой логистики AGV и AMR ↗ — Ловатрек
- VDA 5050 ↗ — VDA, VDMA, KIT IFL
- Как выбрать AGV для склада ↗ — DTF
- Global Sales of Professional Service Robots Surge 24 Percent ↗ — International Federation of Robotics, 2026
- Автоматизация склада и роботизация логистики ↗ — Ronavi Robotics
Фото: Fernando Fandiño Oliver, CC BY-SA 4.0, Wikimedia Commons
Автор
Сергей ОрловИнженер по промышленной автоматизации и робототехнике, 11 лет в отрасли
Одиннадцать лет внедряет промышленных роботов и автоматизирует участки на производстве. Пишет о робототехнике, мониторинге оборудования и цифровом производстве.
Все материалы автора →
Проверил материал
Игорь БеловСервисный инженер по лазерным источникам и оптике, 12 лет в отрасли
Двенадцать лет ремонтирует и обслуживает лазерные источники, режущие головки и оптику. Рецензирует технические материалы Далото.
Все материалы автора →Как мы готовим материалы — в редакционной политике. Нашли ошибку? Напишите нам.
В этом разделе: Мобильные роботы и беспилотники
Все →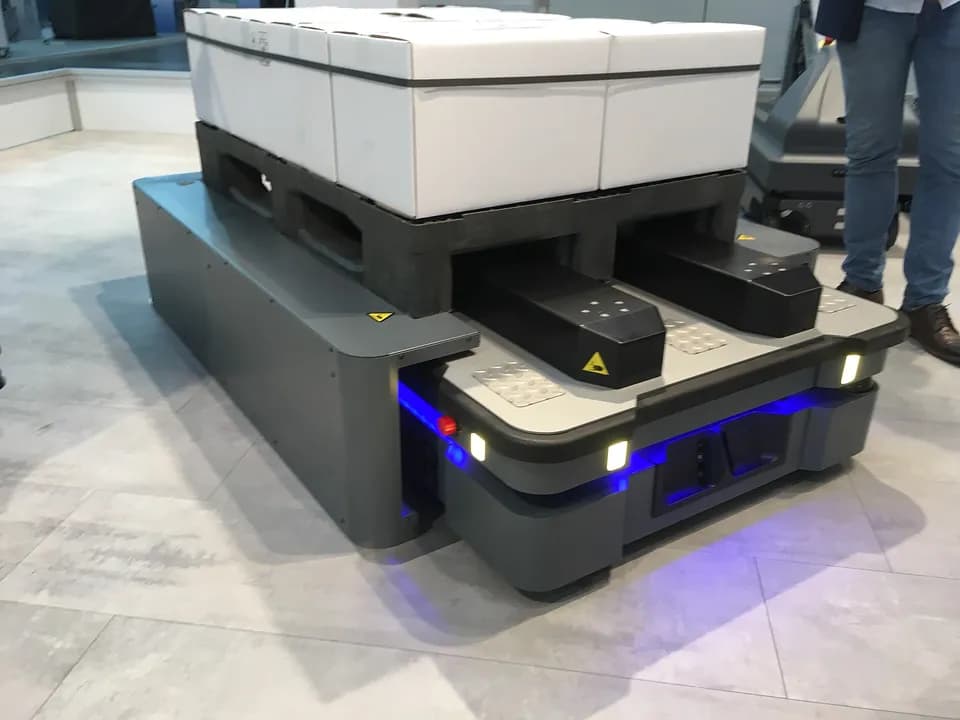
Комментарии
Пока никто не написал. Задайте вопрос — автор или эксперты редакции ответят.
Написать комментарий